1965
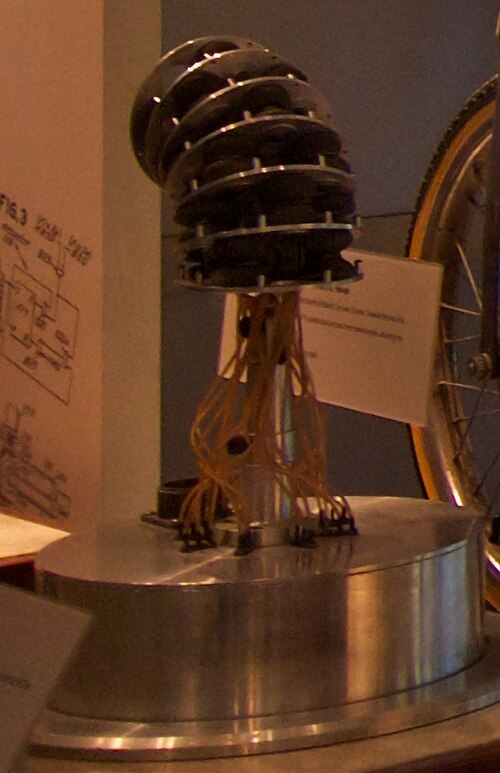
Der pneumatische Arm Orm
Vereinigte Staaten · Robotik
Victor Scheinman und Larry Leifer bauten im Jahr 1965 in Stanford den luftbetriebenen Arm Orm (norwegisch für Schlange): Er bewegte sich durch das Aufblasen von 28 Säcken zwischen sieben Metallscheiben. Er gehört zu den ersten Versuchen mit einem direkt computergesteuerten Arm, wurde aber wegen ungenauer Bewegungen aufgegeben. [1][2][3]
Quellen