1965
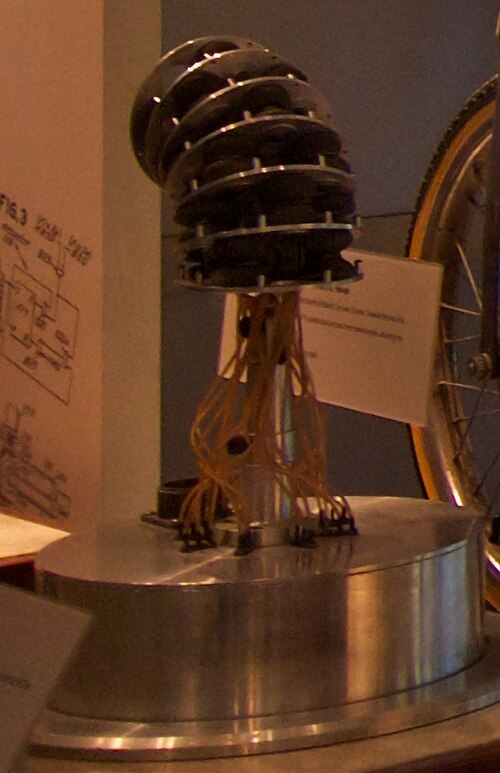
El brazo neumático Orm
Estados Unidos · Robótica
En 1965, Victor Scheinman y Larry Leifer construyeron en Stanford el brazo Orm («serpiente» en noruego), accionado por aire: se movía inflando 28 bolsas situadas entre siete discos metálicos. Es uno de los primeros intentos de un brazo controlado directamente por computadora, pero se abandonó por la imprecisión de sus movimientos. [1][2][3]
Fuentes