Podle serveru The Information postavila Meta spolu s čínským startupem Fourier prototyp humanoidního robota a už pracuje na jeho další verzi. Zpráva zatím nebyla nezávisle ověřena. AI
Analýza rozebírá čísla, která Agility Robotics zveřejnila těsně před vstupem na burzu. Upozorňuje na velmi nízké tržby vůči ocenění, velký podíl obchodů se spřízněnými stranami a pochybnosti, zda firma vydrží bez dalších peněz. AI
Nová pojistka v UK kryje poškození a krádež domácího humanoida, škody, které způsobí v domácnosti, i odpovědnost vůči třetím osobám. Zahrnuje také bezpečné vypnutí robota při nečekané poruše. AI
Podle serveru The Information postavila Meta spolu s čínským startupem Fourier prototyp humanoidního robota a už pracuje na jeho další verzi. Zpráva zatím nebyla nezávisle ověřena.
Analýza rozebírá čísla, která Agility Robotics zveřejnila těsně před vstupem na burzu. Upozorňuje na velmi nízké tržby vůči ocenění, velký podíl obchodů se spřízněnými stranami a pochybnosti, zda firma vydrží bez dalších peněz.
Nová pojistka v UK kryje poškození a krádež domácího humanoida, škody, které způsobí v domácnosti, i odpovědnost vůči třetím osobám. Zahrnuje také bezpečné vypnutí robota při nečekané poruše.
Co nás čeká
9. China International Import Expo (CIIE) (5.–10. listopadu 2026, Šanghaj, Čína, veletrh)
Na šanghajském veletrhu bude mít poprvé vlastní prostor Tesla, jejíž humanoidi mají předvádět tovární práce, nosit zavazadla i venčit psa.
V La Chaux-de-Fonds byly předvedeny automaty Písař, Kreslíř a Hudebnice. Mechanické postavy napodobovaly psaní, kreslení a hru na klávesový nástroj. (1774)
NEO je dvounohý humanoid společnosti 1X určený pro domácnost. Řada byla veřejně představena prototypem NEO Beta; pozdější domácí verze počítá také s dálkovou asistencí operátora.
1,4 m/s (chůze), 6,2 m/s (běh) (podle výrobce) [1]
A3 Ultra
AgiBot (Zhiyuan Robotics) · Čína · od 2026
prototyp
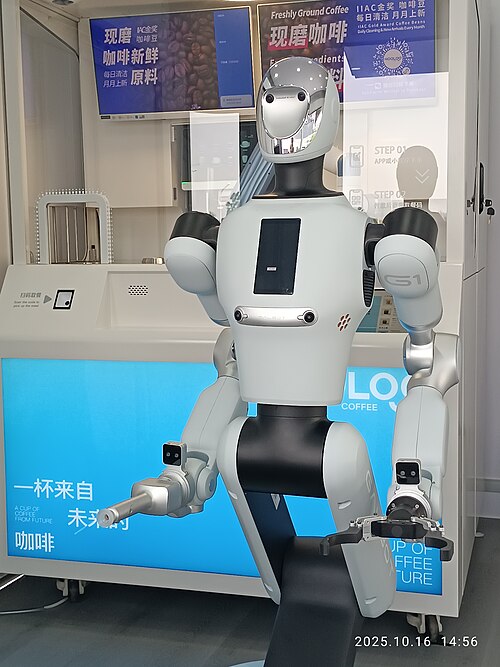
Plnohodnotný humanoid představený na WAIC pro služby a komunikaci s veřejností. Má výpočetní platformu NVIDIA Thor a podporuje nabíjení i výměnu baterie.
Dvounohý humanoid šanghajské firmy AgiBot představený v srpnu 2024. Firma ho vyrábí sériově v továrně v Šanghaji a v listopadu 2025 s ním zapsala Guinnessův rekord za chůzi přes 100 km.
Kolový robot s humanoidní horní částí, dvěma silově řízenými pažemi a nastavitelnou pracovní výškou. Na WAIC byl představen pro manipulaci s materiálem a paletizaci.
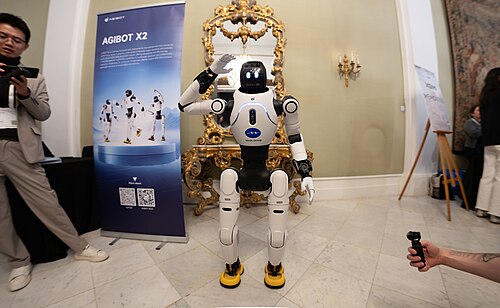
Modulární vzdělávací varianta humanoida X2 představená na WAIC. Otevřená rozhraní a možnost výměny částí mají podporovat výuku, soutěže a robotický výzkum.
Menší dvounohý humanoid vysoký asi 1,3 m od šanghajské firmy AgiBot, představený v březnu 2025. Do prodeje šel 22. 5. 2025 ve třech verzích a míří hlavně na výstavy, zábavu, vzdělávání a průvodcovské služby.
Pátá generace dvounohého průmyslového humanoida pro manipulaci ve skladech. Vývoj se zaměřuje na bezpečnou práci v blízkosti lidí a výměnné uchopovače. V září 2026 byl robot stále ve vývoji.
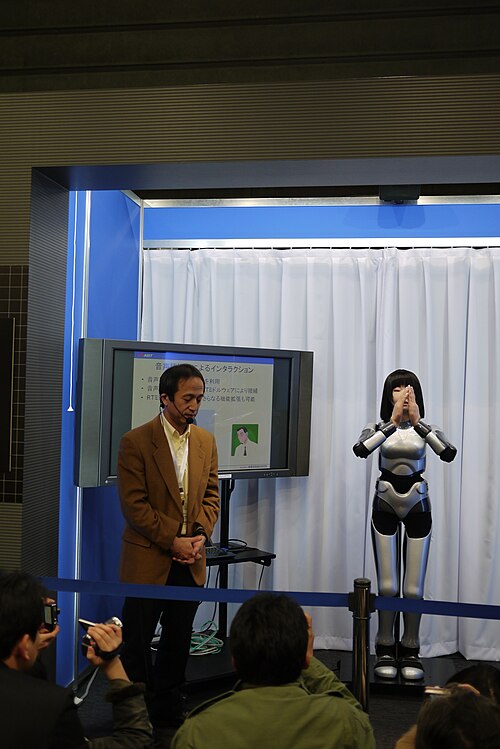
HRP-5P je výzkumný humanoid AIST pro manipulaci s těžkými materiály. Při demonstraci na simulovaném staveništi samostatně přenášel a upevňoval sádrokartonové desky.
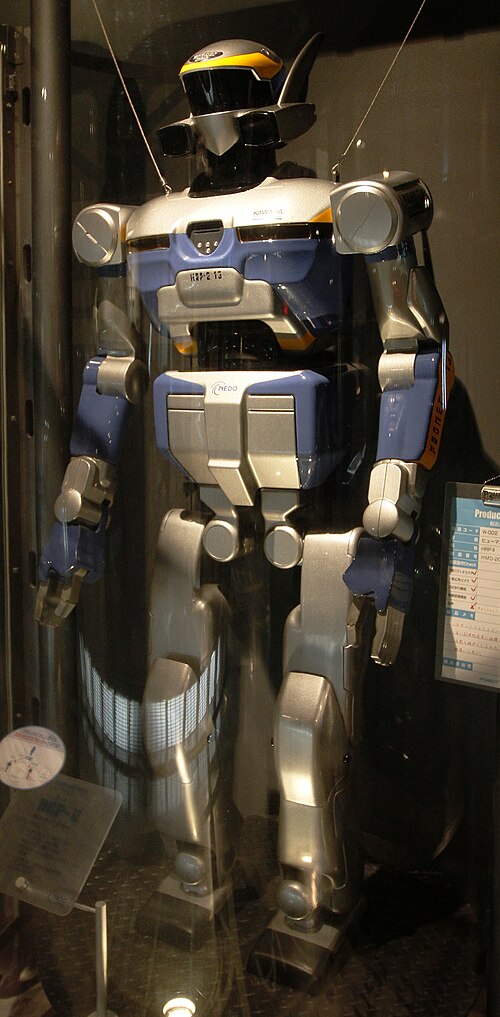
HRP-4 je dvounohá výzkumná platforma společností Kawada Industries a AIST. Vznikla pro výzkum práce robotů v prostředí sdíleném s lidmi a manipulace s předměty.
Humanoidní platforma ve dvounohé i kolové konfiguraci slouží ke sběru dat pro učení robotů. Apptronik při představení popsal provoz flotil v tréninkových centrech Robot Park i u zákazníků a partnerů.
Humanoidní robotický asistent na kolovém podvozku od šenčenské firmy Astribot, dceřiné společnosti Stardust Intelligence. V dubnu 2024 ukázal na videu velmi rychlé a přesné domácí práce.
Beijing Humanoid Robot Innovation Center · Čína · od 2024
prototyp
Otevřená platforma plnohodnotného humanoida, kterou pekingské inovační centrum představilo v dubnu 2024 jako prvního elektricky poháněného humanoida schopného běhu. Novější verze Tiangong Ultra vyhrála v dubnu 2025 první půlmaraton humanoidních robotů v Pekingu.
Menší humanoid pekingské firmy Booster Robotics pro vývojáře, výzkum a výuku, představený na World Robot Conference v srpnu 2024. Týmy s ním vyhrály kategorii AdultSize na RoboCupu 2025 i 2026.
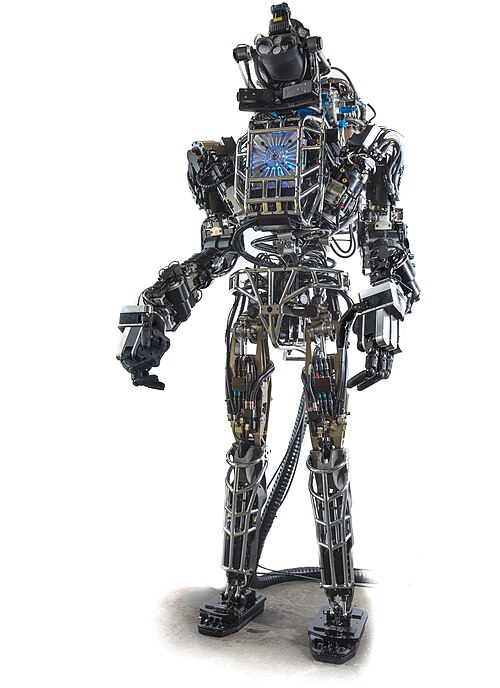
Hydraulický Atlas vznikl v Boston Dynamics jako humanoidní platforma pro soutěž DARPA Robotics Challenge. Hydraulická vývojová řada byla později nahrazena elektrickým Atlasem.
Biomimetický android s polymerovou kostrou napodobující 206 lidských kostí a s více než tisícem umělých svalů Myofiber. Na ukázce z února 2025 visel v rámu, chodit zatím neumí.
EngineAI (Shenzhen EngineAI Robotics Technology) · Čína · od 2024
v prodeji
Menší humanoid šenčenské firmy EngineAI představený v prosinci 2024 pro komerční a vzdělávací použití. V únoru 2025 firma zveřejnila video, na kterém PM01 dělá salto vpřed.
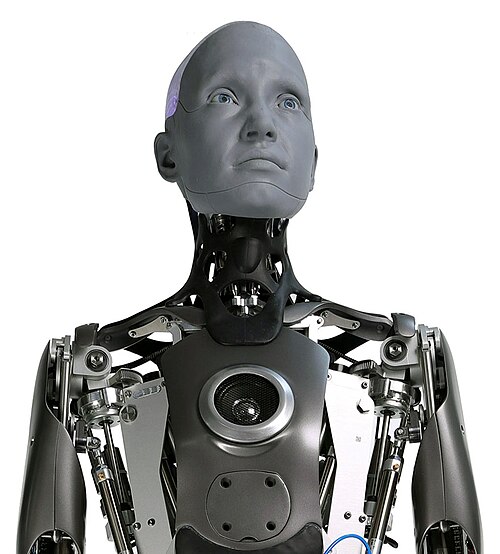
Ameca je humanoid společnosti Engineered Arts určený pro komunikaci s lidmi. Pohybuje pažemi, rukama a obličejem; její plnohodnotná postava má dvě nohy, ale sama nechodí.
První humanoidní robot americké firmy Figure AI, představený v březnu 2023 nejdřív jen na renderech a na podzim 2023 při první veřejné chůzi. Nikdy se neprodával; v srpnu 2024 ho nahradila druhá generace Figure 02 a později Figure 03.
Druhá generace humanoida firmy Figure AI, představená v srpnu 2024. Jedenáct měsíců pracovala v továrně BMW ve Spartanburgu a v listopadu 2025 ji firma začala vyřazovat ve prospěch modelu Figure 03.
Třetí generace humanoida Figure AI, představená 9. října 2025 a navržená pro AI model Helix, domácnost i sériovou výrobu v závodě BotQ. Do dubna 2026 firma vyrobila přes 350 kusů pro vlastní vývoj, sběr dat a vývoj komerčního použití.
Humanoid sanfranciského startupu Foundation (založen 2024) určený pro průmysl i armádu. Testuje se v továrnách a docích a v roce 2026 firma poslala dva kusy na Ukrajinu k průzkumné podpoře.
Druhá generace humanoida GR od šanghajské firmy Fourier, představená koncem září 2024. Oproti GR-1 je vyšší, má odnímatelnou baterii a ruce s 12 stupni volnosti.
Humanoid firmy Fourier představený v srpnu 2025 jako „Care-bot“ pro společnost a péči. Má měkký potah a systém interakce spojující zrak, sluch a hmat; firma počítá s nasazením v domovech seniorů a rehabilitačních centrech.
Otevřená dvounohá výzkumná platforma představená v dubnu 2025. Dokumentace výrobce popisuje řízení celého těla, chůzi, běh a pohyb po schodech. N1 má samostatnou konstrukci a dokumentaci vedle řady GR.
První univerzální humanoid šanghajské firmy Fourier Intelligence, známé rehabilitačními roboty a exoskeletony. Představen byl v červenci 2023 na World AI Conference v Šanghaji a koncem roku 2023 firma oznámila sériovou verzi.
Kolový poloviční humanoid se dvěma pažemi pekingské firmy Galbot pro obchody, sklady a lékárny. V březnu 2026 začal obsluhovat lékárnu v Pekingu a firma v březnu 2026 získala 2,5 miliardy jüanů.
Průmyslový humanoid s kolovým pohybem a výměnnými nástroji pro manipulaci, kontrolu dílů a snímání prostředí. V lipském závodě BMW plní výrobní úkoly a současně se trénuje pro další aplikace.
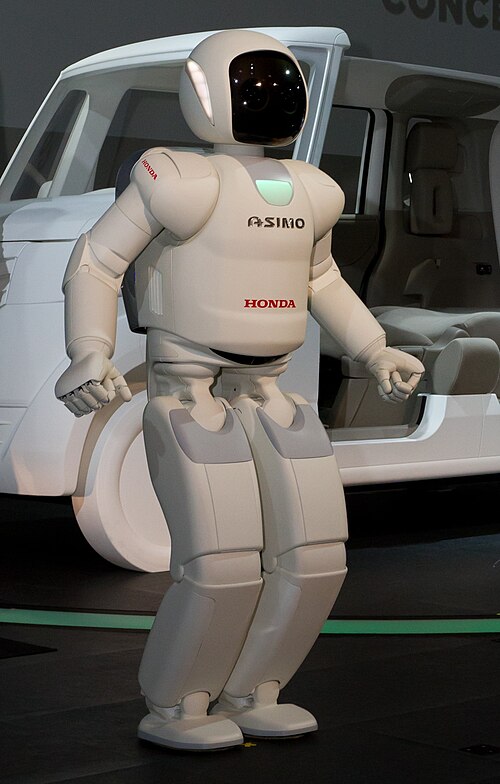
Dvounohý humanoid Hondy, představený v roce 2000 jako vyvrcholení řad E a P a postupně vylepšovaný až do verze z roku 2011. Veřejná vystoupení skončila 31. března 2022.
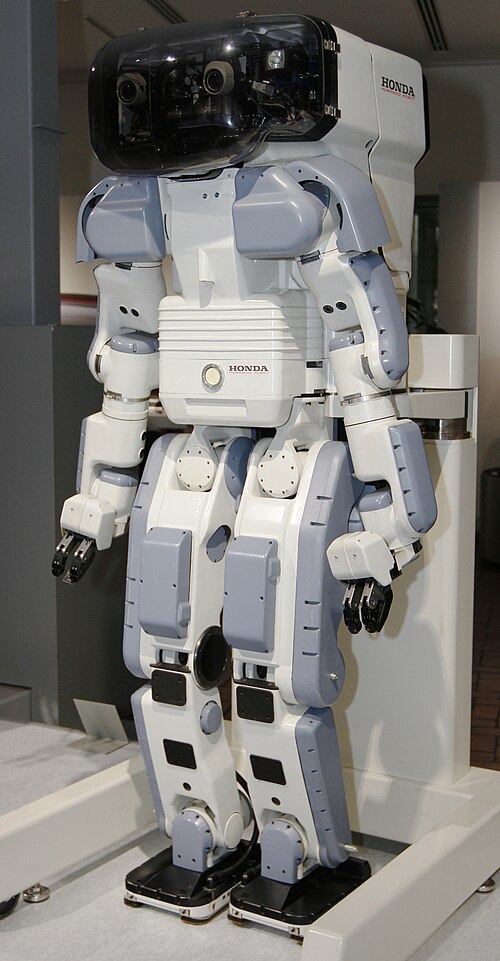
Prototyp humanoida Hondy představený v prosinci 1996, první dvounohý chodící humanoid s počítačem, baterií a bezdrátovým ovládáním uvnitř trupu. V roce 2026 ho IEEE ocenilo jako IEEE Milestone a je vystaven v Honda Collection Hall.
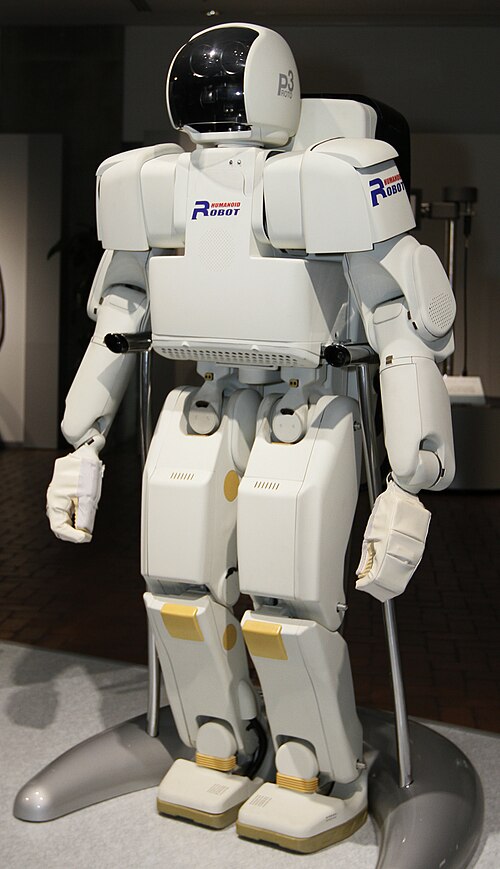
Menší a lehčí nástupce P2, dokončený v září 1997 jako zcela samostatný dvounohý humanoid. Díky jiným materiálům a rozloženému řízení se přiblížil velikosti vhodné pro lidské prostředí a vedl k robotu ASIMO.
Humanoid (SKL Robotics Ltd.) · Velká Británie · od 2025
pilotní nasazení
Kolový humanoid se dvěma pažemi londýnské firmy Humanoid, představený v září 2025 a vyvinutý za sedm měsíců. Slouží k testům ve skladech, logistice a obchodech; firma ho nabízí formou robot jako služba.
Servisní varianta kolového humanoida Iggy Rob pro recepce, výuku a přepravu předmětů. Má dvě paže, displej pro jednoduché výrazy obličeje a lineární osu rozšiřující pracovní dosah.
od 55 000 EUR (oznámení z června 2026) (podle výrobce) [1]
nosnost
2,5 kg na každé rameno ReBeL v základní konfiguraci (podle výrobce) [1]
Iggy Rob Industrial
igus · Německo · od 2025
v prodeji
Kolový humanoid se dvěma robotickými pažemi pro výrobu a logistiku. Původně byl uveden jako Iggy Rob, později výrobce používá označení Industrial. Zákazníkům nabízí vyzkoušení aplikace před koupí.
přibližně 1,70 m (provedení představené v roce 2025) (podle výrobce) [1]
ergoCub
Istituto Italiano di Tecnologia · Itálie · od 2023
prototyp
Výzkumný humanoid IIT odvozený od platformy iCub, navržený s ohledem na ergonomii, aby pomáhal snižovat fyzickou zátěž pracovníků v průmyslu a nemocnicích. Představen byl 21. září 2023 v Janově při 20. výročí IIT.
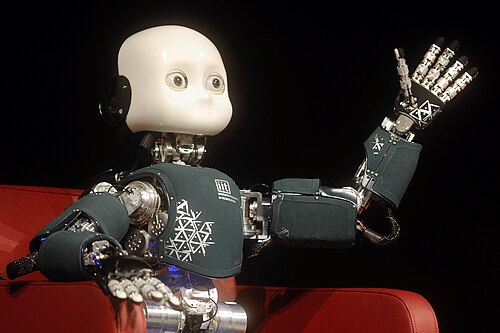
Open-source výzkumný humanoid velikosti malého dítěte, vyvíjený od roku 2004 v evropském projektu RobotCub a později v IIT pro výzkum vtělené umělé inteligence. Laboratoře si ho mohou od IIT pořídit za poplatek.
cca 250 000 EUR (orientačně, 2026) (podle výrobce) [1]
Office of Naval Research from Arlington, United States · CC BY 2.0 · zdroj
DRC-HUBO
KAIST · Jižní Korea · od 2013
prototyp
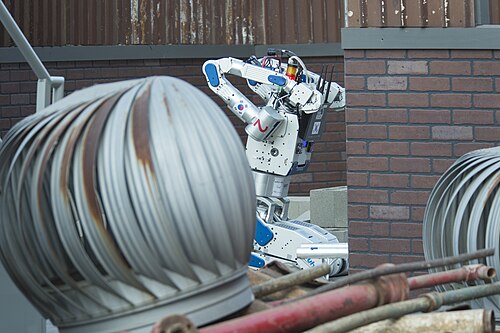
Humanoid týmu KAIST a jeho spin-offu Rainbow, který umí přejít z chůze na kolečka v kolenou. V červnu 2015 vyhrál finále DARPA Robotics Challenge a s ním cenu 2 miliony USD.
Průmyslový humanoid šanghajské firmy Kepler, představený v říjnu 2024 jako pátá generace jejích robotů. Předprodej začal na WAIC 2025, sériová výroba v září 2025; firma uvádí dodávky zákazníkům a testy v továrnách a logistice.
od 248 000 CNY (2025, základní konfigurace) (podle výrobce) [1]
Kuavo
Leju Robotics · Čína
v prodeji
Plnohodnotný dvounohý humanoid firmy Leju ze Šen-čenu, propojený s modelem Huawei Pangu. Podle prospektu k IPO firma v roce 2025 prodala 577 kusů řady Kuavo, oproti 32 kusům v roce 2024.
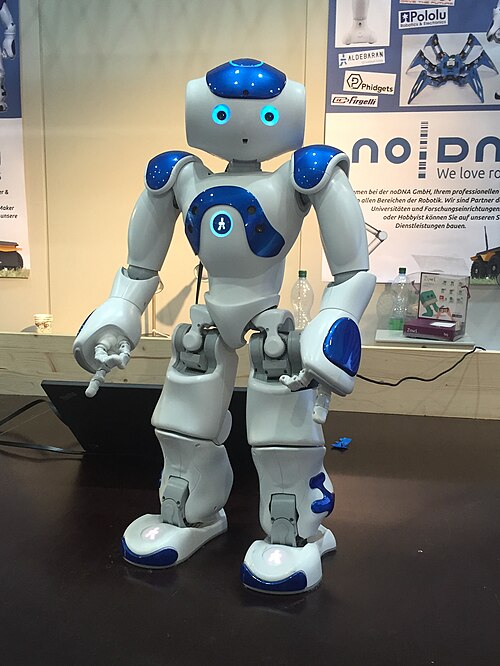
Malý programovatelný humanoid původně od pařížské firmy Aldebaran, používaný hlavně ve vzdělávání a výzkumu. Po likvidaci Aldebaranu koupila jeho aktiva v červenci 2025 čínská Maxvision Technology a NAO6 dnes prodává její francouzská dceřiná firma Maxtronics.
Maxvision Technology (aktiva Aldebaran) · Čína · od 2014
ukončený
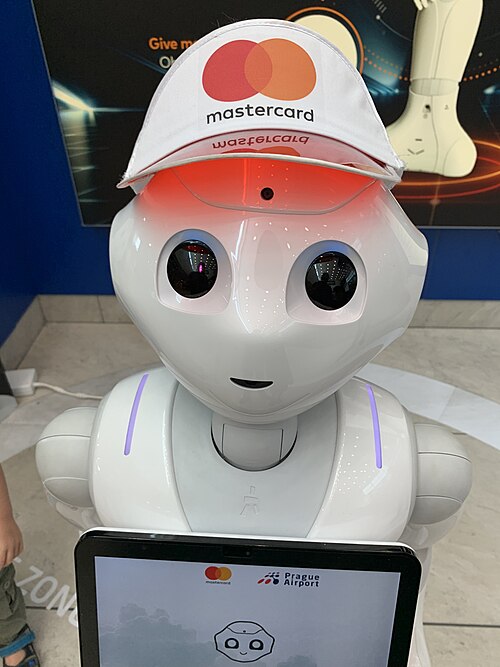
Poloviční humanoid na kolovém podvozku s dotykovým displejem na hrudi, navržený pro komunikaci s lidmi a rozpoznávání emocí. Výroba se zastavila v letech 2020–2021 a v roce 2025 koupila práva a aktiva po zkrachovalé Aldebaran čínská firma Maxvision.
Mentee Robotics (od 2026 součást Mobileye, „Mentee by Mobileye“) · Izrael · od 2024
prototyp
Humanoid izraelské firmy Mentee Robotics, který vyšel z utajení v dubnu 2024 a je určen pro sklady, výrobu a později domácnosti. Firmu v roce 2026 koupil Mobileye; na rok 2026 jsou plánované pilotní testy u zákazníků a výroba první série až v roce 2027.
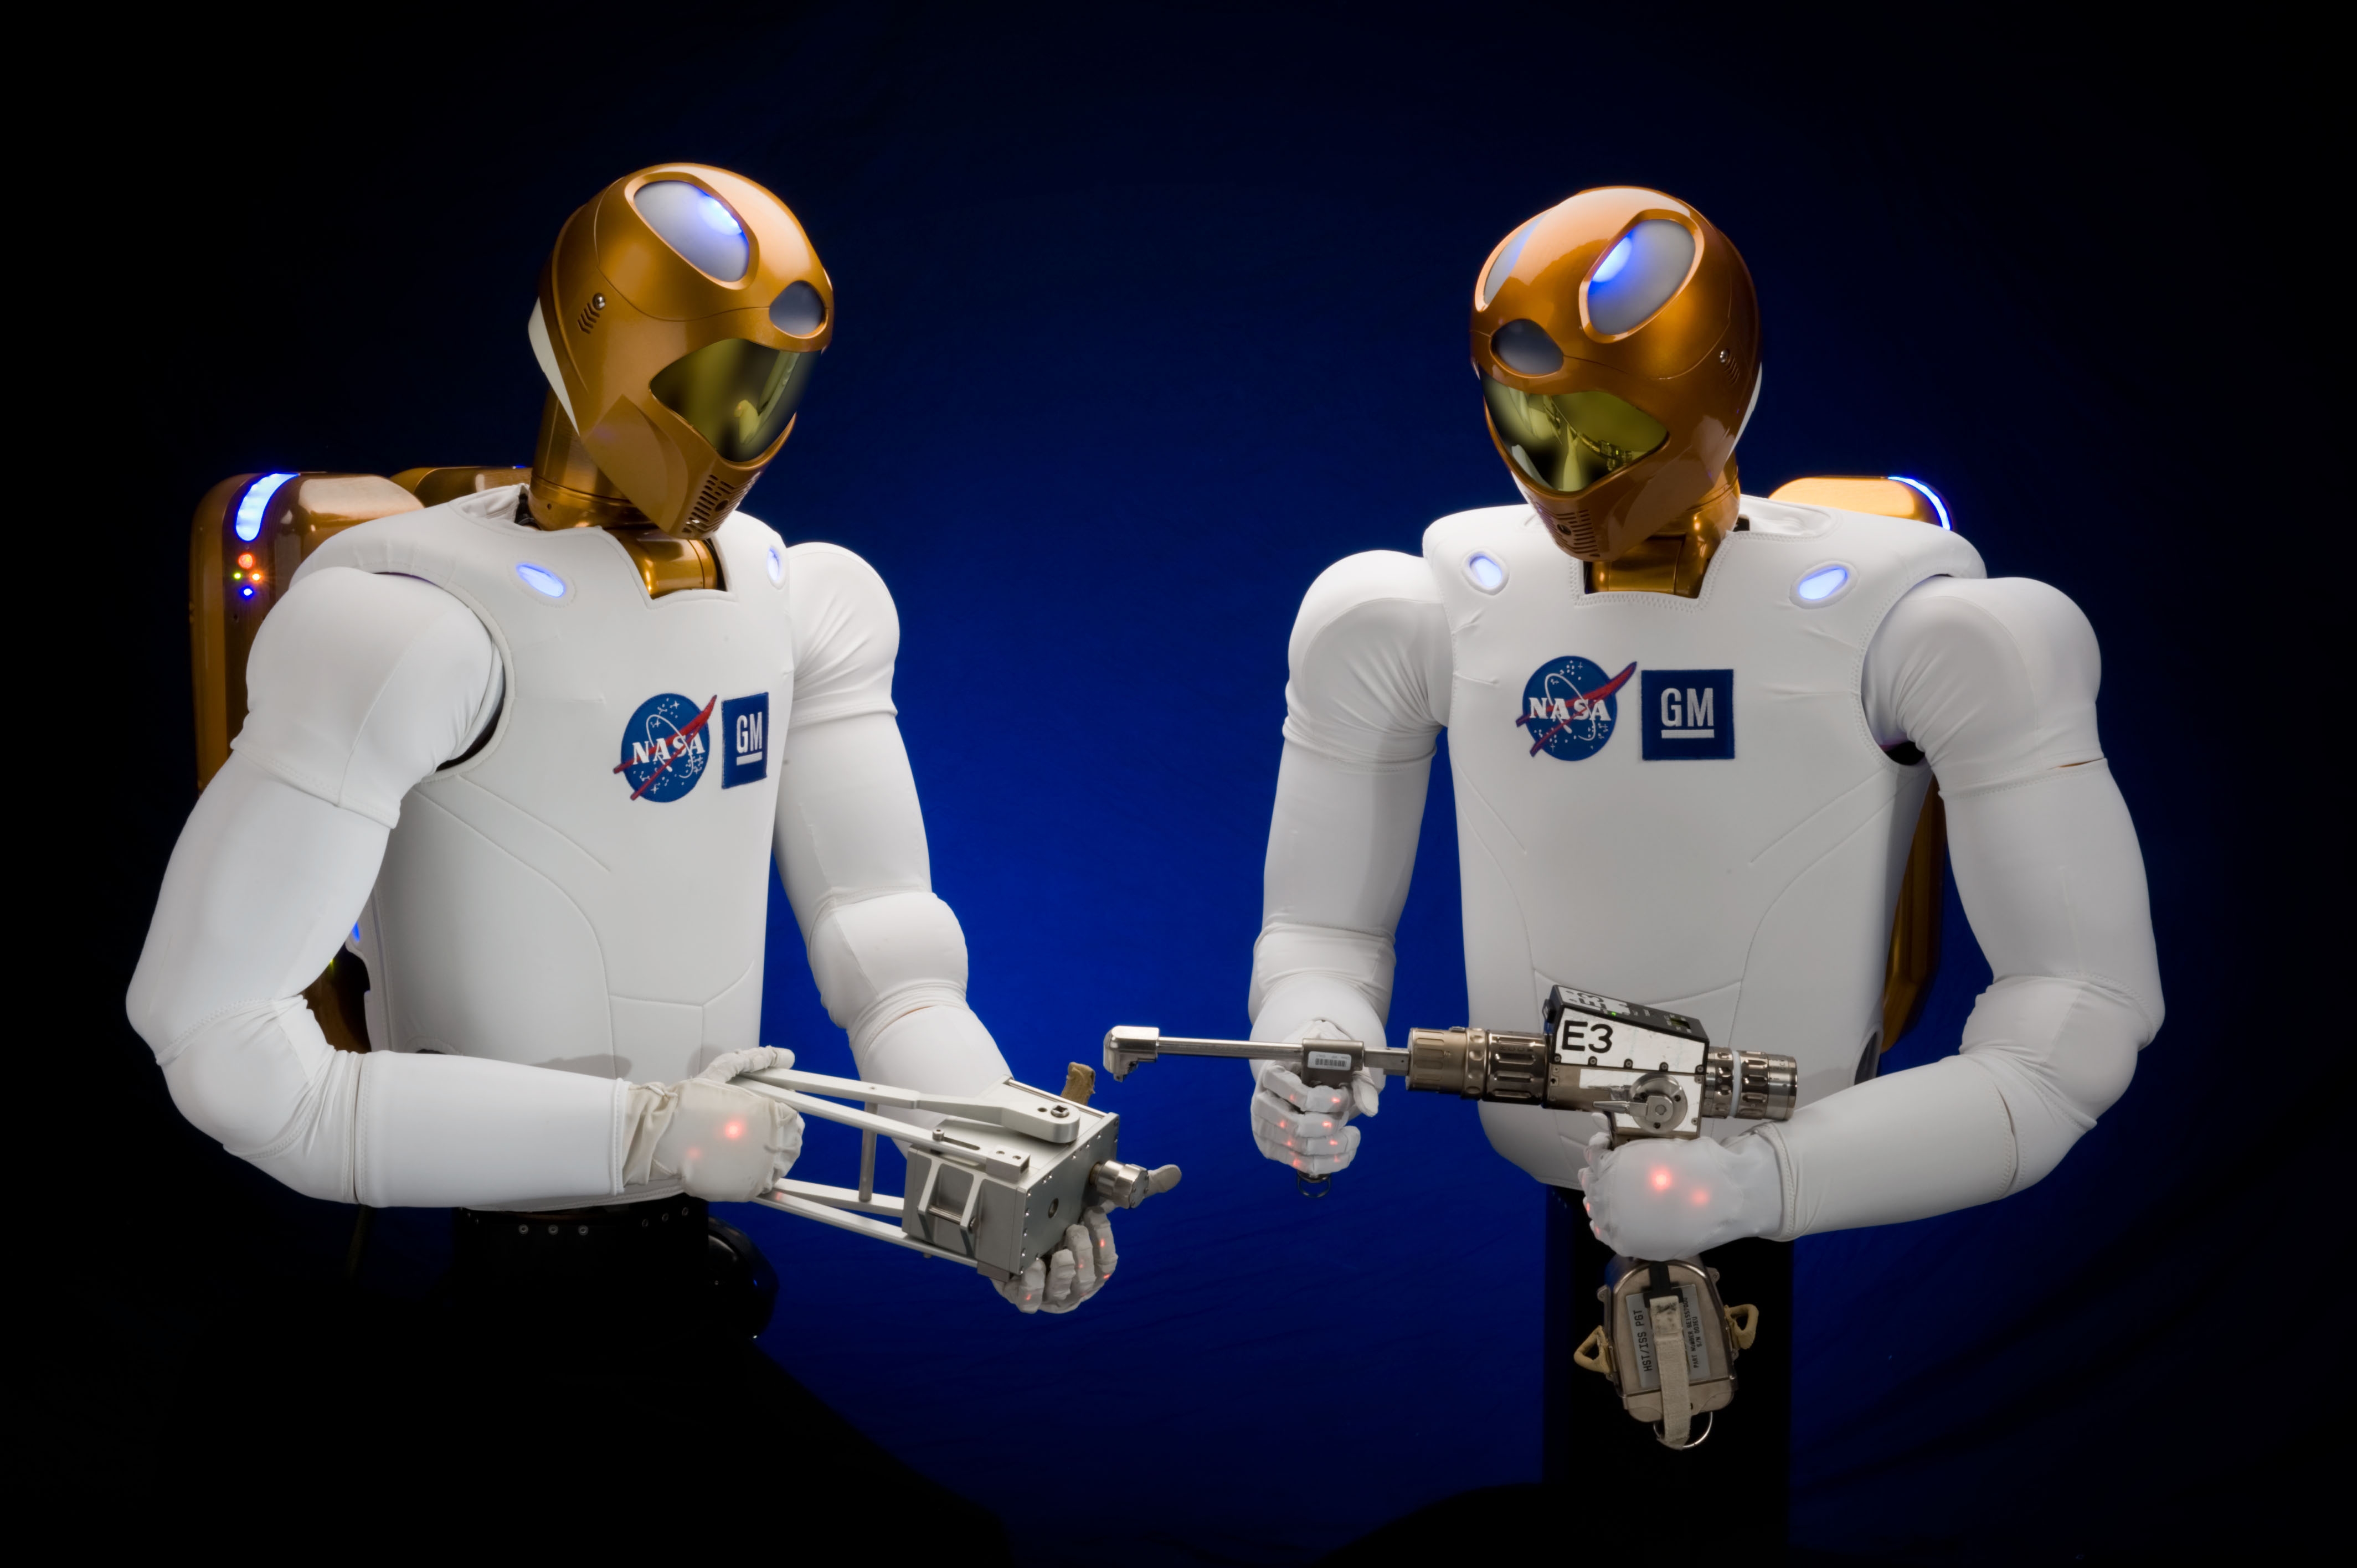
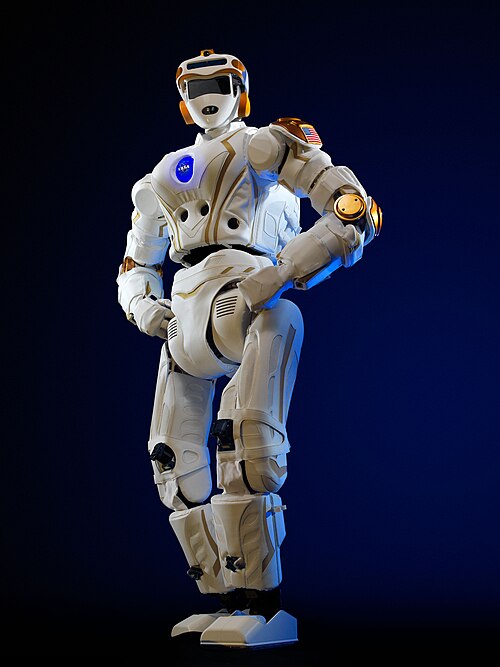
Obratný humanoid vyvinutý NASA spolu s General Motors, který se v roce 2011 stal prvním humanoidním robotem ve vesmíru. Na ISS pracoval do roku 2018, kdy se kvůli poruchám vrátil na Zemi, a dnes je vystaven v Udvar-Hazy Center.
NASA/Bill Stafford, James Blair, Regan Geeseman · Public domain · zdroj
Valkyrie (R5)
NASA · USA · od 2013
prototyp
Plně elektrický humanoid z Johnsonova vesmírného střediska NASA, postavený pro DARPA Robotics Challenge Trials v roce 2013. Později ho tým vylepšil a slouží jako výzkumná platforma, mimo jiné pro Space Robotics Challenge.
Třetí generace humanoida 4NE1 („For Anyone“) od firmy NEURA Robotics z Metzingenu, premiérově na veletrhu Automatica v červnu 2025. Má senzor Omnisensor, sedm kamer a dvoubateriový systém pro nepřetržitý provoz.
Malý spotřebitelský humanoid pekingské firmy Noetix pro rodiny a výuku za méně než 10 000 jüanů. První várka 500 kusů se v předprodeji vyprodala za dva dny.
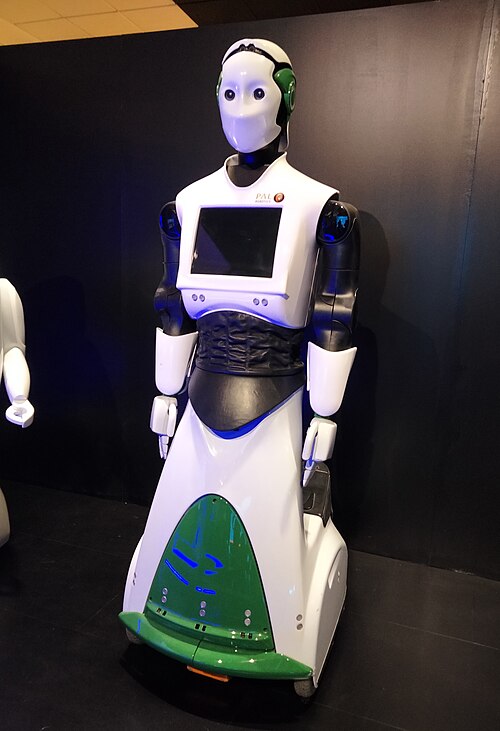
Servisní humanoid španělské PAL Robotics na kolovém podvozku s dotykovou obrazovkou na trupu a pohyblivými pažemi a hlavou. Byl určen jako informační bod, průvodce a pro převoz drobných předmětů.
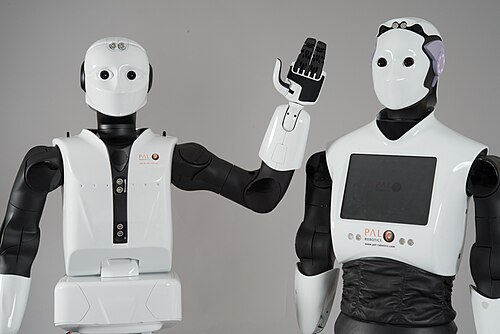
Dvounohý humanoid v dospělé velikosti od PAL Robotics, postavený jako výzkumná platforma plně založená na ROS. Umí chodit, vystoupat do schodů a uchopovat předměty.
Dvounohý výzkumný humanoid od PAL Robotics s měřením točivého momentu v kloubech, určený pro dynamickou chůzi a práci s těžšími nástroji v průmyslu. Jeho programové vybavení stojí na ROS.
Pollen Robotics (Hugging Face) · Francie · od 2024
v prodeji
Otevřený humanoid pro výzkum a výuku od bordeauxské firmy Pollen Robotics, kterou v dubnu 2025 koupil Hugging Face. Používají ho mimo jiné laboratoře Cornellovy univerzity a Carnegie Mellon.
Dvouruký humanoidní manipulátor na rychlém kolovém podvozku od firmy Rainbow Robotics z Tedžonu. Veřejně ho firma ukázala v březnu 2024 na veletrhu SF+AW 2024, specifikace zveřejnila v dubnu 2024.
Dvounohá platforma pro výzkum a výuku představená na IROS. Projekt zveřejňuje konstrukční podklady, elektroniku a řídicí software. Součástí ukázky bylo udržování rovnováhy při vnějších nárazech.
Dvounohý humanoid firmy Robot Era, která vzešla z Univerzity Tsinghua v roce 2023. V říjnu 2024 běžel v poušti Gobi rychlostí až 3,6 m/s, ovšem s obuví.
Šestá generace univerzálního humanoida kanadské Sanctuary AI, řízená systémem Carbon a vybavená rukama s 20 stupni volnosti a hmatovou zpětnou vazbou. Při představení se pohybovala na kolové základně, ne po nohou.
První humanoid výrobce kolaborativních ramen Dobot s pětiprstýma rukama a chůzí s napnutými koleny. Předprodej začal v březnu 2025 a firma ohlásila sériovou výrobu od poloviny roku 2025.
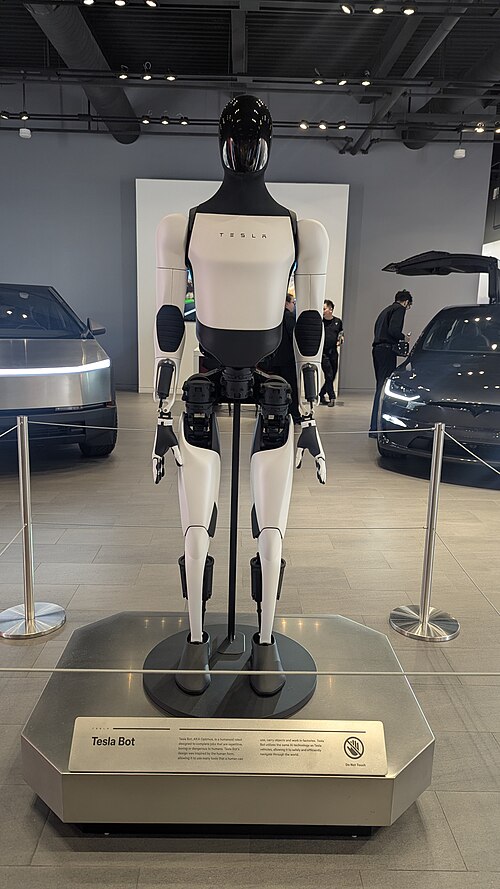
Univerzální humanoid Tesly, ohlášený v roce 2021 a poprvé ukázaný jako prototyp na AI Day 2022. V říjnu 2026 začala ve Fremontu jeho raná výroba, prodej dalším firmám Tesla čeká kolem konce roku 2027.
Třetí generace humanoida Toyoty, kterého na dálku ovládá operátor přes systém Master Maneuvering System se zpětnou vazbou síly. Robot má 32 os s řízením točivého momentu a dvě ruce s deseti prsty.
Průmyslový humanoid, který si podle výrobce umí sám vyměnit baterii. V listopadu 2025 UBTECH zahájil sériovou výrobu a dodávky prvních stovek kusů a objednávky řady Walker za rok 2025 přesáhly 800 milionů jüanů.
Řada společenských humanoidů s biomimetickým vzhledem představená v Šen-čenu. Zahrnuje torzo U1 Lite a celotělové varianty Pro a Ultra. Výrobce ji nabízí pro společnost, recepce a interakci s lidmi.
od 119 800 CNY za řadu (zaváděcí cena, červen 2026) (podle výrobce) [1]
Walker C1
UBTECH Robotics · Čína · od 2026
prototyp
Plnohodnotný humanoid zaměřený na komunikaci a služby ve veřejném prostředí. Výrobce nabízí přizpůsobení pohybů a rozhraní SDK. Robot se veřejně představil na čtvrtém veletrhu dodavatelských řetězců CISCE.
Průmyslový humanoid UBTECH, který se poprvé ukázal 29. 12. 2023 při vstupu firmy na hongkongskou burzu. V roce 2024 se zaučoval v továrně automobilky NIO na kontrolu kvality a lepení znaků.
Průmyslový humanoid UBTECH, oficiálně představený v říjnu 2024, který prošel výcvikem v továrnách BYD a Zeekr. Spolupracuje s autonomními logistickými vozíky.
Dvounohý servisní humanoid UBTECH představený v roce 2021 se 41 servoklouby a prsty na rukou. Ukazoval chůzi do schodů, hraní šachů a koordinaci ruky a oka.
Kompaktní humanoid z Chang-čou, který se od roku 2024 prodává hlavně pro výzkum a výuku za cenu kolem 16 000 USD. Ve verzi EDU má až 43 stupňů volnosti.
Výzkumná varianta humanoida H2 propojuje tělo Unitree, hmatové pětiprsté ruce Sharpa a výpočetní platformu NVIDIA. Referenční sestava je určena pro vývoj a ověřování robotických dovedností.
75 včetně obou rukou Sharpa Wave (podle výrobce) [1]
H2-X
Unitree Robotics · Čína · od 2026
prototyp
Dvounohý humanoid předvedený ve videu s bojovými pohyby a scénami ochrany člověka. Veřejná ukázka z října 2026 dokládá vývojovou demonstraci, jejíž zamýšlené bezpečnostní použití popisuje výrobce.
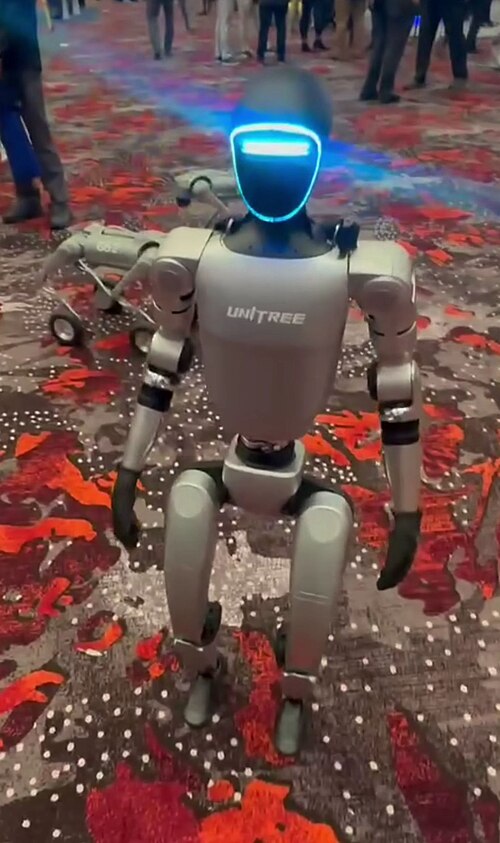
Plnohodnotný humanoid firmy Unitree představený v říjnu 2025, zatím její nejvyšší robot. Má bionickou hlavu s rysy obličeje a výrobce ho nabízí za pevnou cenu.
Lehký a levný humanoid firmy Unitree uvedený 25. července 2025 s cenou od 39 900 jüanů. Má multimodální jazykový model pro hlas a obraz a je určen hlavně pro vývojáře a výuku.
Humanoid z japonské univerzity Waseda, dokončený v roce 1973 pod vedením profesora Ičiróa Kata a považovaný za prvního humanoidního robota v plné velikosti. Uměl chodit po dvou, uchopit předmět rukama a jednoduše mluvit japonsky.
Domácí robot na kolech s hlavou, výškově nastavitelným trupem a dvěma pažemi. Je určen pro manipulaci s prádlem a úklid předmětů. Výrobce přijímá předobjednávky a při obtížných úkolech počítá se vzdálenou asistencí.
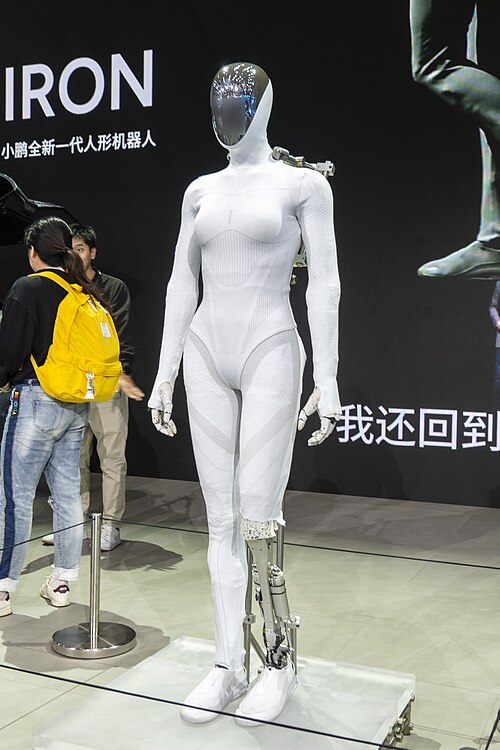
Humanoid čínské automobilky XPENG, představený na AI Day v listopadu 2024 a nasazený v její továrně v Kantonu. V září 2026 spustila XPENG výrobní linku pro novou generaci a sériovou výrobu chce zahájit do konce roku 2026.
Zařízení, které mění dodanou energii na pohyb nebo sílu. V robotovi například ohýbá kloub nebo otevírá chapadlo.
Autonomieautonomy
Schopnost robota vykonávat úkoly bez průběžného řízení člověkem. Její rozsah závisí na úkolu a prostředí; samostatná chůze ještě neznamená samostatné zvládnutí celé práce.
Bezpečnostní normasafety standard
Dokument stanovující požadavky nebo postupy pro omezení rizik při návrhu a používání zařízení. U robotů pomáhá řešit například nebezpečný kontakt s člověkem; samotné splnění normy nezaručuje bezpečnost v každé situaci.
Bipedální chůzebipedal locomotion
Chůze po dvou nohách, při níž robot střídá oporu a přenáší váhu mezi chodidly. Vyžaduje sladění pohybů kloubů a průběžné udržování rovnováhy.
Bod nulového momentu (ZMP)zero moment point (ZMP)
Bod v rovině podložky, vůči němuž je výsledný klopný moment sil působících na robota nulový. Při chůzi po rovné ploše pomáhá řízení plánovat pohyb tak, aby robot udržel oporu chodidel.
Digitální dvojčedigital twin
Digitální model konkrétního stroje nebo pracoviště propojený s údaji z jeho skutečného provozu. Pomáhá sledovat stav zařízení, zkoušet změny a odhadovat jejich dopady.
Dynamická rovnováhadynamic balance
Udržování stability během pohybu pomocí průběžných změn postoje, sil a došlapů. Robot tak může zvládnout krok nebo vyrušení, i když by v některé okamžité poloze nedokázal nehybně stát.
End-to-end řízeníend-to-end control
Přístup, při kterém se model učí převádět vstupy, například obraz a zadání úkolu, na výstupní akce jako celek. Výstupem mohou být cíle pohybu, které dále zpracuje řízení motorů.
Enkodérencoder
Snímač, který převádí polohu nebo změnu polohy na elektrický signál. V robotickém kloubu pomáhá zjistit natočení a poskytuje zpětnou vazbu pro přesné řízení pohybu.
Harmonická převodovkastrain wave gearing
Převodovka, v níž se pružné ozubené kolo řízeně deformuje a zabírá do pevného ozubeného věnce. Umožňuje velké snížení otáček v malém prostoru a přesný pohyb robotických kloubů.
Hloubková kameradepth camera
Kamera, která kromě obrazu nebo místo něj poskytuje vzdálenost jednotlivých částí scény. Robot díky ní odhaduje tvar a polohu předmětů a rozpoznává překážky v prostoru.
Hydraulický pohonhydraulic actuation
Pohon, který přenáší energii tlakovou kapalinou do válců nebo hydromotorů. Dokáže vyvinout velkou sílu, ale vyžaduje také zdroj tlaku, rozvody a těsnění.
Inerciální měřicí jednotka (IMU)inertial measurement unit (IMU)
Soustava senzorů měřící zrychlení a úhlovou rychlost, tedy jak rychle se těleso otáčí. Řízení z těchto údajů odhaduje náklon a změny pohybu robota, což pomáhá udržovat rovnováhu.
Kolaborativní robotcollaborative robot
Robot navržený pro spolupráci s člověkem ve sdíleném pracovním prostoru. Bezpečný provoz závisí také na nástroji, úkolu a posouzení rizik celého pracoviště.
Koncový efektorend effector
Pracovní část na konci robotického ramene, která přímo působí na okolí. Může to být například chapadlo, robotická ruka nebo nástroj pro konkrétní činnost.
Kvazi-přímý pohonquasi-direct drive
Pohon spojující motor s převodovkou s malým převodovým poměrem. Umožňuje rychle reagovat na kontakt s okolím a usnadňuje řízení síly, ale vyžaduje motor schopný dodat dostatečný točivý moment.
Lidarlight detection and ranging (lidar)
Senzor, který pomocí laserového světla měří vzdálenost k okolním povrchům. Z mnoha měření vytváří prostorový přehled, který robot využívá pro orientaci a vyhýbání se překážkám.
Model VLA (vision-language-action)vision-language-action model
Model umělé inteligence, který propojuje obrazové vstupy, jazykové pokyny a akce robota. Může například z obrazu stolu a slovního zadání navrhnout pohyby potřebné k uchopení předmětu.
Pilotní nasazenípilot deployment
Omezené zkušební používání robota ve skutečném provozu. Slouží k ověření jeho užitečnosti, spolehlivosti a bezpečnosti před případným rozšířením.
Planetová převodovkaplanetary gearbox
Převodovka s centrálním ozubeným kolem, kolem něhož obíhají menší kola uvnitř ozubeného věnce. V robotických pohonech může snižovat otáčky motoru a zvyšovat dostupný točivý moment.
Posilované učeníreinforcement learning
Metoda, při níž se systém učí volit akce podle odměn získaných za jejich výsledky. Robot se tak může v simulaci postupně naučit chůzi nebo manipulaci zkoušením různých postupů.
Prediktivní řízení (MPC)model predictive control (MPC)
Řízení, které pomocí modelu předpovídá blízký budoucí pohyb a hledá vhodné akce s ohledem na cíle a omezení. Plán průběžně přepočítává podle nových měření, například při vyvažování robota.
Přenos ze simulace do reality (sim-to-real)sim-to-real transfer
Přenesení dovednosti nebo řídicího postupu z virtuálního prostředí na skutečného robota. Je potřeba zvládnout rozdíly mezi modelem a realitou, například v tření, měření nebo odezvě motorů.
Robot jako služba (RaaS)robot as a service (RaaS)
Způsob poskytování robota, kdy zákazník platí za jeho používání nebo vykonanou práci místo přímého nákupu. Součástí služby může být také údržba, software a provozní podpora.
Robotická rukarobotic hand
U humanoidů část na konci paže určená k uchopování a manipulaci s předměty, často vybavená pohyblivými prsty. Její schopnosti závisejí na konstrukci, senzorech a způsobu řízení.
Servomotorservomotor
Motor používaný s čidlem a regulátorem, který porovnává požadovaný a skutečný stav a upravuje pohon. Díky této zpětné vazbě lze přesně řídit například polohu nebo rychlost kloubu.
Silový senzorforce sensor
Snímač, který měří působící sílu. Robot jej může využívat například k řízení přítlaku při manipulaci; kombinované snímače síly a momentu měří také otáčivé účinky sil.
Simulátorsimulator
Program napodobující robota, jeho okolí a jejich vzájemné působení. Umožňuje zkoušet řízení a učit dovednosti bez opotřebení skutečného stroje, ale výsledky je třeba ověřit v realitě.
Stupeň volnostidegree of freedom (DOF)
Jeden nezávislý způsob, jak se může těleso nebo mechanismus pohybovat, například otočení kolem osy. Počet stupňů volnosti vyjadřuje, kolik nezávislých souřadnic je potřeba k popisu jeho polohy.
Taktilní senzortactile sensor
Dotykový snímač, který zjišťuje kontakt a podle provedení také tlak či smykové síly. Na robotické ruce pomáhá upravovat úchop, aby předmět nevyklouzl nebo se nepoškodil.
Teleoperaceteleoperation
Ovládání robota člověkem na dálku pomocí ovladačů nebo snímání pohybů. Operátor získává informace například z kamer robota a podle nich řídí jeho činnost.
Točivý momenttorque
Veličina vyjadřující otáčivý účinek síly kolem osy. Závisí na velikosti síly i na délce jejího ramene; v robotickém kloubu určuje, jak silně pohon působí proti zatížení.
Učení napodobovánímimitation learning
Metoda, při které se robot učí z ukázek správného provedení úkolu. Ukázky mohou pocházet například z teleoperace a slouží k naučení postupu pro podobné situace.
Výdrž bateriebattery runtime
Doba, po kterou robot dokáže pracovat na jedno nabití. Závisí na kapacitě baterie i na spotřebě při konkrétní činnosti, například při chůzi, přenášení nákladu nebo čekání.
Základní model pro robotyrobotics foundation model
Model umělé inteligence předem učený na široké škále dat a úloh, který lze dále přizpůsobovat různým robotickým činnostem. Poskytuje společný základ dovedností, ale nezaručuje zvládnutí libovolného úkolu.