
Roboidi – co nowego w świecie robotów humanoidalnych
Wiadomość główna
Teraz
Tydzień w skrócie
Tydzień w liczbach
- Wiadomości: 2
- Firma tygodnia: Fourier
- Nowe roboty w katalogu: 42
Główne historie
Meta builds humanoid robot with Chinese startup Fourier, The Information says
‘First’ insurance policy for domestic humanoid robots in the UK
Nadchodzące wydarzenia
- 9. China International Import Expo (CIIE) (5–10 listopada 2026, Szanghaj, Chiny, targi)
Na šanghajském veletrhu bude mít poprvé vlastní prostor Tesla, jejíž humanoidi mají předvádět tovární práce, nosit zavazadla i venčit psa.
- Conference on Robot Learning (CoRL 2026) (9–12 listopada 2026, Austin, USA, konferencja)
Přední konference o strojovém učení robotů, kde se ukazuje výzkum, na kterém stojí ovládání humanoidů.
CoRL 2026 · według organizatora - Ultimate Bots (UFB) Season 2 – TwitchCon San Diego (13–15 listopada 2026, San Diego, USA, zawody)
Úvodní zastávka druhé sezóny ligy zápasů humanoidních robotů UFB na festivalu TwitchCon.
Ultimate Bots – Schedule · według organizatora
Trendy tygodnia
Ciekawostka
Więcej ciekawostek i rekordów →Z historii
252 lat temu: Pokaz automatów Jaquet-Droz
W La Chaux-de-Fonds zaprezentowano automaty Pisarz, Rysownik i Muzyczka. Mechaniczne postacie naśladowały pisanie, rysowanie i grę na instrumencie klawiszowym. (1774)
Cała Historia robotów →Katalog robotów humanoidalnych
Ciekawostki i rekordy → · Roboty można porównać przyciskiem „+ Porównaj”.
NEO
1X Technologies · USA · od 2024
wdrożenie pilotażoweNEO to dwunożny humanoid firmy 1X przeznaczony do domu. Serię publicznie zaprezentowano wraz z prototypem NEO Beta; późniejsza wersja domowa przewiduje także zdalną pomoc operatora.
Cena: od ≈ 436 000 CZK (zamówienie przedpremierowe)
W Historii robotów: 2024 – Prototyp NEO Beta · 2025 – Humanoid NEO trafia do przedsprzedaży dla gospodarstw domowych · 2025 – Prezentacja NEO Gamma
Źródła: 1X – prezentacja NEO Beta, 30. 8. 2024 · 1X – nowa siedziba w Palo Alto, 11. 7. 2025 · 1X – NEO Home Robot, zamówienia przedpremierowe i sposób sterowania · Wikipedia – 1X Technologies, siedziba i historia NEO
| wysokość | 1,68 m (według producenta) [1] |
|---|---|
| masa | 30 kg (według producenta) [1] |
| udźwig | 25 kg (przenoszenie) (według producenta) [1] |
| stopnie swobody | 75 (według producenta) [1] |
| czas pracy na baterii | 4 h (według producenta) [1] [2] [3] |
| prędkość | 1,4 m/s (chód), 6,2 m/s (bieg) (według producenta) [1] |
A3 Ultra
AgiBot (Zhiyuan Robotics) · Chiny · od 2026
prototypPełnopostaciowy humanoid zaprezentowany na WAIC, przeznaczony do usług i komunikacji z publicznością. Ma platformę obliczeniową NVIDIA Thor i obsługuje zarówno ładowanie, jak i wymianę akumulatora.
Źródła: AGIBOT – nowe modele na WAIC 2026 · AGIBOT za pośrednictwem PR Newswire – nowe modele na WAIC 2026
| wysokość | 1,74 m (według producenta) [1] |
|---|---|
| masa | 60 kg (według producenta) [1] |
| udźwig | 5 kg na jedno rameno (według producenta) [1] |
AgiBot A2 (Yuanzheng A2)
AgiBot (Zhiyuan Robotics) · Chiny · od 2024
w sprzedażyDwunożny humanoid szanghajskiej firmy AgiBot zaprezentowany w sierpniu 2024. Firma produkuje go seryjnie w fabryce w Szanghaju, a w listopadzie 2025 ustanowiła z nim rekord Guinnessa w marszu na dystansie ponad 100 km.
Cena: od ≈ 649 000 CZK (cennik producenta)
W Historii robotów: 2025 – AgiBot A2 przeszedł rekordowe 106 kilometrów
Źródła: Wikipedie – AgiBot · Interesting Engineering – Agibot rivals Tesla’s Optimus with 5,000 humanoid robots in 2025 · China Daily – Optimized, primed: next-gen robots start rollout · AgiBot – A2 (oficjalna strona)
| wysokość | 1,69 m (według producenta) [1] |
|---|---|
| masa | 69 kg (według producenta) [1] |
| stopnie swobody | 40+ (według producenta) [1] |
| czas pracy na baterii | 2 h (według producenta) [1] |
G2 Max
AgiBot (Zhiyuan Robotics) · Chiny · od 2026
prototypRobot kołowy z humanoidalną górną częścią ciała, dwoma ramionami ze sterowaniem siłowym i regulowaną wysokością roboczą. Na WAIC zaprezentowano go do przeładunku materiałów i paletyzacji.
X2 EDU
AgiBot (Zhiyuan Robotics) · Chiny · od 2026
prototypModułowy wariant edukacyjny humanoida X2 zaprezentowany na WAIC. Otwarte interfejsy i możliwość wymiany części mają wspierać nauczanie, zawody i badania nad robotyką.
Źródła: AGIBOT – nowe modele na WAIC 2026 · AGIBOT za pośrednictwem PR Newswire – nowe modele na WAIC 2026
| wysokość | około 1,3 m (według producenta) [1] |
|---|---|
| stopnie swobody | 29 w ciele (według producenta) [1] |
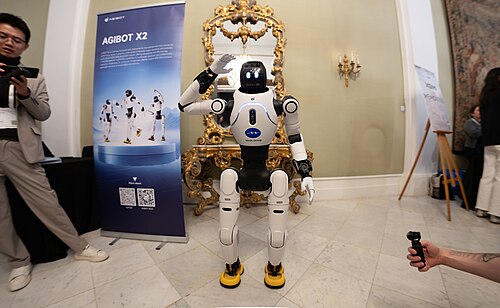
Lingxi X2 (AGIBOT X2)
AgiBot / Zhiyuan Robotics (AGIBOT Innovation (Shanghai) Technology Co., Ltd.) · Chiny · od 2025
w sprzedażyMniejszy dwunożny humanoid o wysokości około 1,3 m od szanghajskiej firmy AgiBot, zaprezentowany w marcu 2025. Trafił do sprzedaży 22. 5. 2025 w trzech wersjach i jest przeznaczony głównie na wystawy, do rozrywki, edukacji i usług przewodnickich.
Cena: od ≈ 508 000 CZK (cennik producenta)
Źródła: TechNode: AgiBot unveils Lingxi X2 (11. 3. 2025) · Yicai Global: China's AgiBot Launches New Humanoid Robot (22. 5. 2025) · AGIBOT: About / News – kamienie milowe (03/2025 X2 launched) · AGIBOT: X2 (oficjalna strona produktu ze specyfikacją)
| wysokość | ok. 1,31 m (według producenta) [1] |
|---|---|
| masa | ok. 35 kg (X2), ok. 39 kg (X2 Ultra) (według producenta) [1] |
| udźwig | maks. 3 kg w niektórych pozycjach, w całej przestrzeni roboczej do 1 kg (według producenta) [1] |
| stopnie swobody | 25 (według producenta) [1] |
| czas pracy na baterii | ok. 2 h (chód 0,5 m/s) (według producenta) [1] |
| prędkość | maks. 1,8 m/s (zwykle do 0,8 m/s) (według producenta) [1] |
Digit
Agility Robotics · USA · od 2019
w sprzedażyDigit to dwunożny robot z tułowiem i ramionami do manipulowania przedmiotami. Agility wdrożyła go komercyjnie w GXO, gdzie przenosi skrzynki w magazynie.
Cena: od ≈ 4 363 000 CZK (szacunek mediów)
W Historii robotów: 2019 – Prezentacja robota Digit · 2020 – Digit w ofercie komercyjnej · 2024 – Komercyjna umowa na wdrożenie robotów Digit
Digit 5
Agility Robotics · USA · od 2026
prototypPiąta generacja dwunożnego humanoida przemysłowego do prac manipulacyjnych w magazynach. Rozwój koncentruje się na bezpiecznej pracy w pobliżu ludzi i wymiennych chwytakach. We wrześniu 2026 robot nadal był w fazie rozwoju.
| udźwig | 23 kg (wartość deklarowana w fazie rozwoju) (według producenta) [1] |
|---|
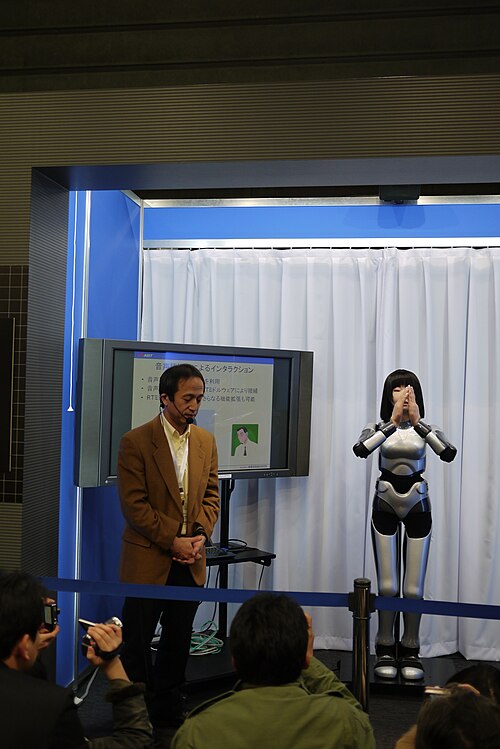
HRP-4C
AIST · Japonia · od 2009
prototypHRP-4C to humanoid AIST o ludzko wyglądającej głowie i dłoniach. Ta platforma badawcza prezentowała chód, taniec i śpiew za pomocą syntezy głosu.
W Historii robotów: 2009 – Prezentacja humanoida HRP-4C
HRP-5P
AIST · Japonia · od 2018
prototypHRP-5P to badawczy humanoid AIST do manipulowania ciężkimi materiałami. Podczas pokazu na symulowanym placu budowy samodzielnie przenosił i mocował płyty gipsowo-kartonowe.
Źródła: AIST – HRP-5P i historia serii HRP, 2018 · IEEE Spectrum – prezentacja japońskiego HRP-5P, wrzesień 2018 · AIST–CNRS JRL – badawcze platformy robotyczne
| wysokość | 1,82 m (według producenta) [1] |
|---|---|
| masa | 101 kg (według producenta) [1] |
| stopnie swobody | 37 (według producenta) [1] |
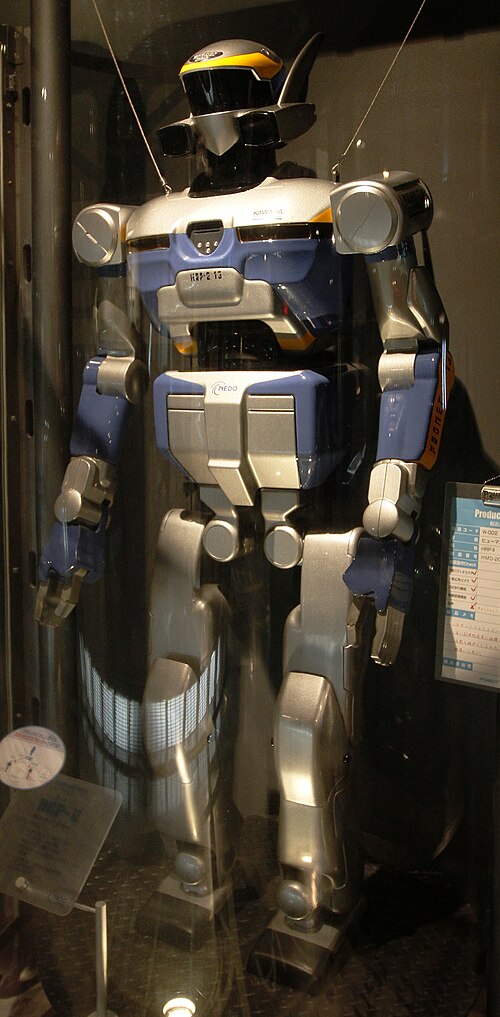
HRP-2
AIST / Kawada Industries · Japonia · od 2002
prototypHRP-2 to badawczy humanoid opracowany wspólnie przez AIST i Kawada Industries. Potrafi chodzić na dwóch nogach i wstać z ziemi po upadku.
W Historii robotów: 2003 – HRP-2 jako platforma badawcza
Źródła: IEEE Robots Guide – HRP-2 · AIST – ogłoszenie HRP-5P i historia serii, 27. 9. 2018 · Kawada Robotics – platformy badawcze HRP-2, HRP-3 i HRP-4
| wysokość | 1,54 m [1] [2] |
|---|---|
| masa | 58 kg [1] [2] |
| stopnie swobody | 30 [1] [2] |
HRP-4
AIST / Kawada Industries · Japonia · od 2010
prototypHRP-4 to dwunożna platforma badawcza firm Kawada Industries i AIST. Powstała do badań nad pracą robotów w środowisku współdzielonym z ludźmi oraz nad manipulowaniem przedmiotami.
Źródła: IEEE Robots Guide – HRP-4 · AIST – Development of HRP-4, 2010 · Kawada Robotics – platformy badawcze HRP-2, HRP-3 i HRP-4
| wysokość | 1,51 m [1] [2] |
|---|---|
| masa | 39 kg [1] [2] |
| stopnie swobody | 34 [1] [2] |
Apollo
Apptronik · USA · od 2023
wdrożenie pilotażoweApollo to humanoid firmy Apptronik przeznaczony przede wszystkim do manipulacji w logistyce i produkcji. Jego wykorzystanie przy zaopatrywaniu produkcji testuje Mercedes-Benz.
Źródła: Apptronik – prezentacja robota Apollo, 23. 8. 2023 · Axios – Apollo a Apptronik v Austinu, 4. 9. 2023 · Apptronik – pilot Apollo u Mercedes-Benz, 15. 3. 2024 · Le Monde – testy robota Apollo w Mercedes-Benz, 15. 3. 2025 · Apptronik – przegląd komunikatów, w tym o rozwoju i testach w 2026 roku
| czas pracy na baterii | 4 h [1] [2] |
|---|
Apollo 2
Apptronik · USA · od 2026
prototypPlatforma humanoidalna w konfiguracji dwunożnej i kołowej służy do zbierania danych do uczenia robotów. Podczas prezentacji Apptronik opisał działanie flot w ośrodkach treningowych Robot Park oraz u klientów i partnerów.
Astribot S1
Astribot (Stardust Intelligence) · Chiny · od 2024
prototypHumanoidalny asystent robotyczny na podwoziu kołowym firmy Astribot ze Shenzhen, spółki zależnej Stardust Intelligence. W kwietniu 2024 pokazał na wideo bardzo szybkie i precyzyjne prace domowe.
| wysokość | 1,70 m (według producenta) [1] |
|---|---|
| masa | 80 kg (według producenta) [1] |
| stopnie swobody | 7 na ramię (według producenta) [1] |
| prędkość | 10 m/s (koniec ramienia) [1] [2] |
| udźwig | 5 kg na ramię (według producenta) [1] |
Tiangong
Beijing Humanoid Robot Innovation Center · Chiny · od 2024
prototypOtwarta platforma humanoida w pełnym rozmiarze, którą pekińskie centrum innowacji przedstawiło w kwietniu 2024 jako pierwszego elektrycznie napędzanego humanoida zdolnego do biegu. Nowsza wersja Tiangong Ultra wygrała w kwietniu 2025 pierwszy półmaraton humanoidów w Pekinie.
Źródła: Beijing Humanoid Robot Innovation Center – komunikat prasowy · CGTN · Beijing Municipal Government (english.beijing.gov.cn)
| wysokość | 1,63 m [1] [2] |
|---|---|
| masa | 43 kg [1] [2] |
| prędkość | 6 km/h [1] [2] |
Booster T1
Booster Robotics · Chiny · od 2024
w sprzedażyMniejszy humanoid pekińskiej firmy Booster Robotics dla deweloperów, badań i nauczania, zaprezentowany na World Robot Conference w sierpniu 2024. Drużyny z tym robotem wygrały kategorię AdultSize w turnieju RoboCup 2025 i 2026.
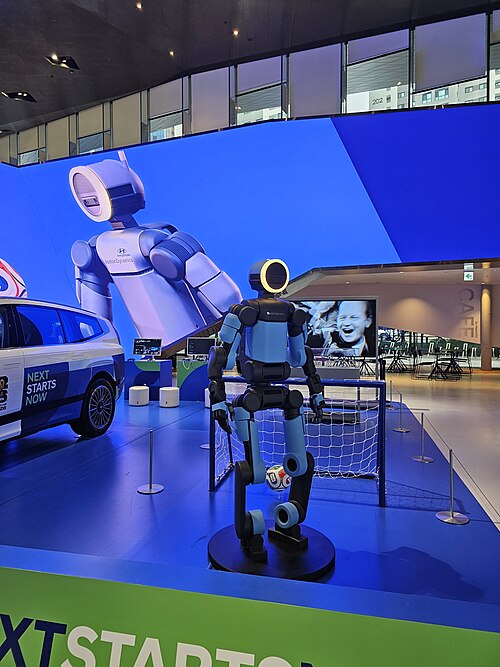
Atlas (elektrický)
Boston Dynamics · USA · od 2024
wdrożenie pilotażoweElektryczny Atlas to humanoid Boston Dynamics rozwijany do zadań przemysłowych. W 2026 roku w firmie Hyundai powstało stanowisko testowe do jego szkolenia.
W Historii robotów: 2024 – Atlas przechodzi na napęd elektryczny · 2026 – Atlas przekazuje piłkę na mistrzostwach świata w piłce nożnej · 2026 – Otwarcie ośrodka treningowego Atlas w Hyundai · 2026 – Produkcyjny Atlas i start produkcji
Źródła: Boston Dynamics – elektryczny Atlas i koniec serii hydraulicznej, 2024 · IEEE Robots Guide – elektryczny Atlas i historia generacji · Boston Dynamics – produkcyjna wersja robota Atlas i wdrożenie w 2026 roku · Axios – centrum testowe robota Atlas w Hyundai, 21. 9. 2026
| wysokość | 1,9 m (według producenta) [1] |
|---|---|
| masa | 90 kg (według producenta) [1] |
| udźwig | 30 kg stale, 50 kg krótkotrwale, 20 kg jedną ręką (według producenta) [1] |
| stopnie swobody | 56 (według producenta) [1] |
| czas pracy na baterii | 4 h (2 h przy podnoszeniu ciężkich ładunków) (według producenta) [1] |
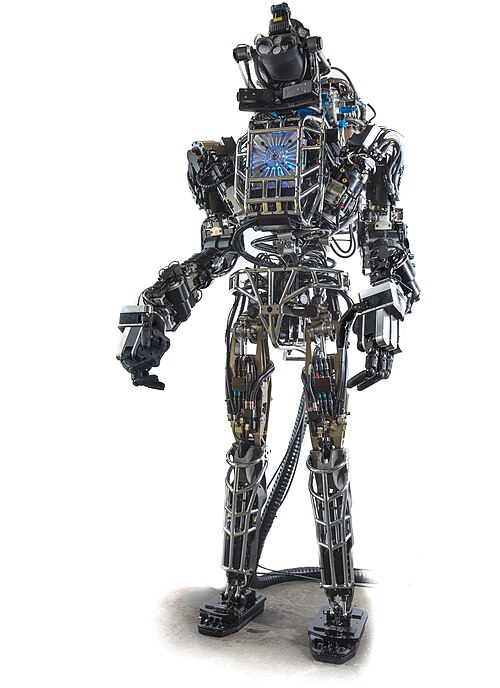
Atlas (hydraulický)
Boston Dynamics · USA · od 2013
wycofanyHydrauliczny Atlas powstał w Boston Dynamics jako platforma humanoidalna na zawody DARPA Robotics Challenge. Hydrauliczną serię rozwojową zastąpił później elektryczny Atlas.
W Historii robotów: 2013 – Atlas na zawody DARPA · 2017 – Atlas wykonuje salto w tył
Protoclone V1
Clone Robotics · Polska · od 2025
prototypBiomimetyczny android z polimerowym szkieletem naśladującym 206 ludzkich kości i ponad tysiącem sztucznych mięśni Myofiber. Na pokazie z lutego 2025 wisiał w ramie; chodzić na razie nie potrafi.
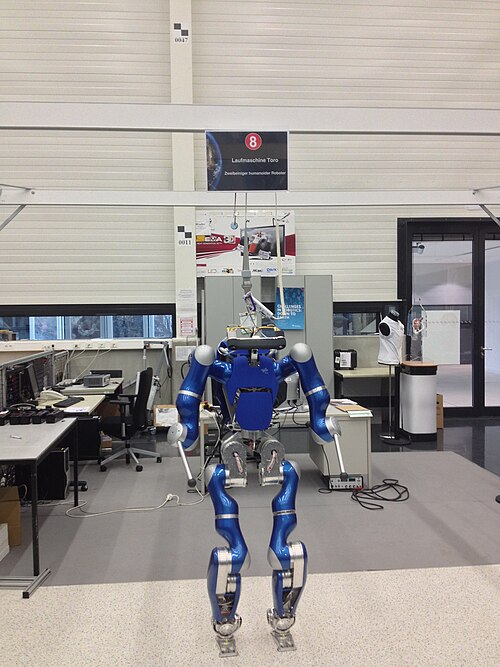
TORO
DLR · Niemcy · od 2013
prototypTORO to humanoid Niemieckiego Centrum Lotnictwa i Kosmonautyki DLR. Służy do badań nad chodem dwunożnym, równowagą i koordynacją ruchu z manipulacją.
| wysokość | 1,74 m [1] [2] |
|---|---|
| masa | 76 kg [1] [2] |
| udźwig | 10 kg [1] [2] |
EngineAI PM01
EngineAI (Shenzhen EngineAI Robotics Technology) · Chiny · od 2024
w sprzedażyMniejszy humanoid firmy EngineAI z Shenzhen, zaprezentowany w grudniu 2024 do zastosowań komercyjnych i edukacyjnych. W lutym 2025 firma opublikowała wideo, na którym PM01 wykonuje salto w przód.
Cena: od ≈ 289 000 CZK (cennik producenta)
Źródła: The Robot Report – EngineAI releases PM01 humanoid robot for commercial, educational use · Wikipedie – EngineAI
| wysokość | 1,38 m [1] [2] |
|---|
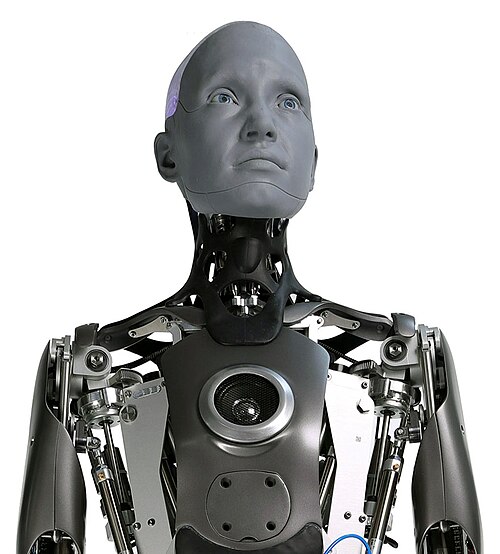
Ameca
Engineered Arts · Wielka Brytania · od 2021
w sprzedażyAmeca to humanoid firmy Engineered Arts przeznaczony do komunikacji z ludźmi. Porusza ramionami, dłońmi i twarzą; jej pełna wersja z całą sylwetką ma dwie nogi, ale sama nie chodzi.
Cena: od ≈ 5 454 000 CZK (szacunek mediów)
W Historii robotów: 2021 – Humanoid Ameca
Źródła: Engineered Arts – Ameca, oferta i specyfikacja · Engineered Arts – Ameca, specifikace generace 2.6 · Engineered Arts – historia i siedziba w Falmouth · Heinz Nixdorf MuseumsForum – Ameca v muzeu, 25. 7. 2025
| wysokość | 1,87 m [1] [2] |
|---|---|
| masa | 62 kg [1] [2] |
| stopnie swobody | 61 (według producenta) [1] |
Figure 01
Figure AI · USA · od 2023
wycofanyPierwszy humanoidalny robot amerykańskiej firmy Figure AI, zaprezentowany w marcu 2023 najpierw tylko na renderach, a jesienią 2023 podczas pierwszego publicznego pokazu chodu. Nigdy nie trafił do sprzedaży; w sierpniu 2024 zastąpiła go druga generacja Figure 02, a później Figure 03.
W Historii robotów: 2023 – Pierwsze kroki Figure 01
Źródła: Figure AI (PR Newswire): Figure emerges from stealth and unveils Figure 01 (2. 3. 2023) · IEEE Spectrum: Figure Promises First General-Purpose Humanoid Robot (2. 3. 2023) · The Robot Report: Figure 01 humanoid takes first public steps · Figure AI (PR Newswire): Figure unveils Figure 02, its second-generation humanoid (6. 8. 2024) · Wikipedie: Figure AI
| wysokość | 1,68 m (5 ft 6 in) [1] [2] |
|---|---|
| masa | 60 kg [1] [2] [3] |
| udźwig | 20 kg [1] [2] [3] |
| czas pracy na baterii | 5 h [1] [2] |
Figure 02
Figure AI · USA · od 2024
wycofanyDruga generacja humanoida firmy Figure AI, zaprezentowana w sierpniu 2024. Przez jedenaście miesięcy pracowała w fabryce BMW w Spartanburgu, a w listopadzie 2025 firma zaczęła ją wycofywać na rzecz modelu Figure 03.
W Historii robotów: 2024 – Prezentacja Figure 02 · 2025 – Figure 02 kończy 11-miesięczne wdrożenie w BMW
Źródła: PR Newswire – Figure unveils Figure 02 (komunikat prasowy Figure) · Robotics 24/7 – Figure AI unveils second-generation humanoid robot Figure 02 · Figure – F.02 Contributed to the Production of 30,000 Cars at BMW · Interesting Engineering – Figure humanoid robots retire after 11 months at BMW
| wysokość | 1,68 m (5 ft 6 in) [1] [2] |
|---|---|
| masa | 70 kg [1] [2] |
| udźwig | 20 kg [1] [2] |
| czas pracy na baterii | 5 h [1] [2] |
| prędkość | 1,2 m/s [1] [2] |
Figure 03
Figure AI · USA · od 2025
wdrożenie pilotażoweTrzecia generacja humanoida Figure AI, zaprezentowana 9 października 2025 i zaprojektowana z myślą o modelu AI Helix, domu oraz produkcji seryjnej w zakładzie BotQ. Do kwietnia 2026 firma wyprodukowała ponad 350 egzemplarzy na potrzeby własnego rozwoju, zbierania danych i rozwoju zastosowań komercyjnych.
W Historii robotów: 2026 – Figure 03 demonstruje pracę logistyczną w BMW
Źródła: Figure – Introducing Figure 03 · ITmedia AI+ – Figure 03 · Figure – Ramping Figure 03 Production
| udźwig | 20 kg [1] [2] |
|---|---|
| czas pracy na baterii | 5 h [1] [2] |
| wysokość | 5 ft 8 in (ok. 1,73 m) (według producenta) [1] |
| masa | 61 kg (według producenta) [1] |
| prędkość | 1,2 m/s (według producenta) [1] |
Phantom MK-1
Foundation Future Industries · USA · od 2025
wdrożenie pilotażoweHumanoid startupu Foundation z San Francisco (założony w 2024), przeznaczony do przemysłu i wojska. Testowany jest w fabrykach i na dokach, a w 2026 firma wysłała dwa egzemplarze na Ukrainę do wsparcia rozpoznania.
Źródła: Foundation – Phantom · NBC Bay Area · CNBC · TIME · SFGATE – pierwszy publiczny pokaz Phantom, 5. 2. 2025 · Wikipedia – Foundation, Inc., Phantom MK-1
| wysokość | 1,8 m [1] [2] |
|---|---|
| masa | 80 kg (według producenta) [1] |
| udźwig | 40 kg (według producenta) [1] |
| stopnie swobody | 29 (według producenta) [1] |
| prędkość | 1,7 m/s (według producenta) [1] |
Fourier GR-2
Fourier · Chiny · od 2024
prototypDruga generacja humanoida GR od szanghajskiej firmy Fourier, zaprezentowana pod koniec września 2024. W porównaniu z GR-1 jest wyższa, ma wyjmowaną baterię i dłonie o 12 stopniach swobody.
Źródła: Fourier / PR Newswire – Fourier Unveils the Next-Generation Humanoid Robot GR-2 · The Robot Report – Fourier launches GR-2 humanoid, software platform · Engineering.com – Fourier Unveils Next-Generation Humanoid Robot GR-2 · Wikipedie – Fourier (company)
| wysokość | 1,75 m [1] [2] |
|---|---|
| masa | 63 kg [1] [2] |
| stopnie swobody | 53 [1] [2] |
| udźwig | 3 kg (jedno ramię) [1] [2] |
| czas pracy na baterii | do 2 h [1] [2] |
Fourier GR-3
Fourier · Chiny · od 2025
prototypHumanoid firmy Fourier zaprezentowany w sierpniu 2025 jako „Care-bot” do towarzystwa i opieki. Ma miękkie pokrycie i system interakcji łączący wzrok, słuch i dotyk; firma przewiduje wdrożenie w domach seniora i ośrodkach rehabilitacyjnych.
Źródła: Fourier / PR Newswire – Meet GR-3: Beyond Function, Designed to Care · TechNode – Fourier Intelligence unveils the „Care-bot“ GR-3
| wysokość | 1,65 m [1] [2] |
|---|---|
| masa | 71 kg [1] [2] |
| udźwig | ok. 3 kg (jedno ramię) (według producenta) [1] |
| stopnie swobody | 55 [1] [2] |
| czas pracy na baterii | ok. 3 h (według producenta) [1] |
| prędkość | 6,1 km/h (według producenta) [1] |
N1 (Nexus-01)
Fourier · Chiny · od 2025
prototypOtwarta dwunożna platforma badawcza zaprezentowana w kwietniu 2025. Dokumentacja producenta opisuje sterowanie całym ciałem, chód, bieg i poruszanie się po schodach. N1 ma własną konstrukcję i dokumentację obok serii GR.
Źródła: Fourier – dokumentace Nexus-01 · Global Times – historia Fourier i wprowadzenie N1 w kwietniu 2025
| stopnie swobody | 23 (według producenta) [1] |
|---|
GR-1
Fourier Intelligence · Chiny · od 2023
w sprzedażyPierwszy uniwersalny humanoid szanghajskiej firmy Fourier Intelligence, znanej z robotów rehabilitacyjnych i egzoszkieletów. Zaprezentowano go w lipcu 2023 na World AI Conference w Szanghaju, a pod koniec 2023 roku firma ogłosiła wersję seryjną.
Cena: od ≈ 4 363 000 CZK (cennik producenta)
Źródła: Yicai Global – Fourier Intelligence Debuts General-Purpose Humanoid Robot · IEEE Spectrum – Video Friday: Fourier Intelligence · The Robot Report – Fourier Intelligence launches production version of GR-1
| wysokość | 1,65 m [1] [2] [3] |
|---|---|
| masa | 55 kg [1] [2] [3] |
| stopnie swobody | 40 [1] [2] [3] |
| prędkość | 5 km/h [1] [2] [3] |
| udźwig | 50 kg [1] [2] [3] |
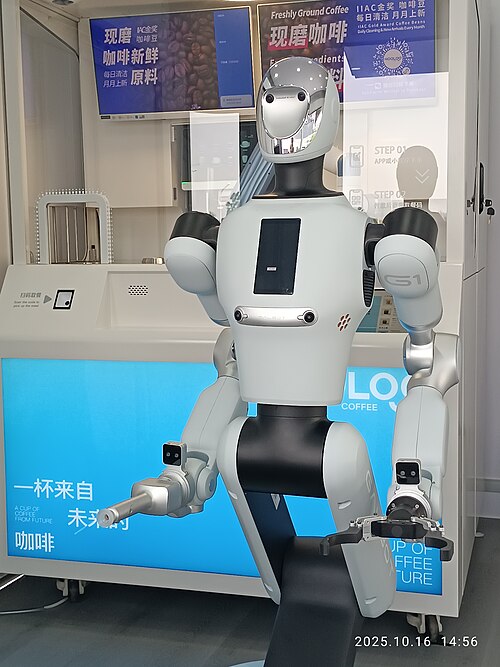
Galbot G1
Galbot (Galaxy General Robot) · Chiny
w sprzedażyKołowy półhumanoid z dwoma ramionami pekińskiej firmy Galbot do sklepów, magazynów i aptek. W marcu 2026 zaczął obsługiwać aptekę w Pekinie, a firma w marcu 2026 pozyskała 2,5 miliarda juanów.
AEON
Hexagon Robotics · Szwajcaria · od 2025
wdrożenie pilotażoweHumanoid przemysłowy poruszający się na kołach, z wymiennymi narzędziami do manipulacji, kontroli części i skanowania otoczenia. W zakładzie BMW w Lipsku wykonuje zadania produkcyjne i jednocześnie jest trenowany do kolejnych zastosowań.
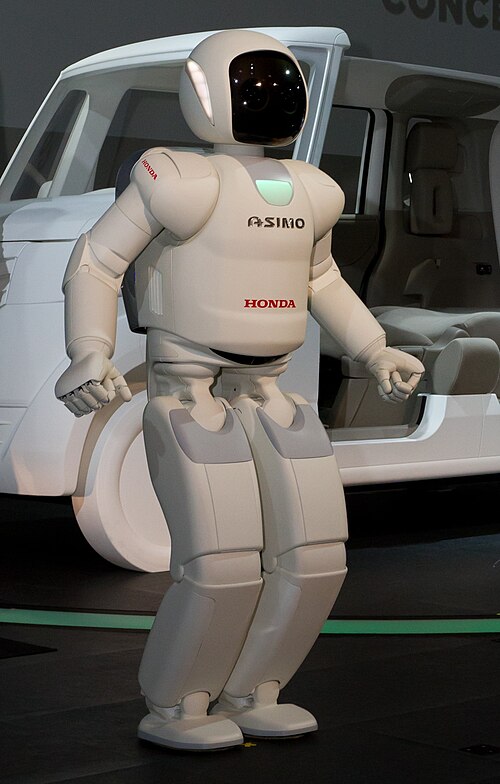
ASIMO
Honda · Japonia · od 2000
wycofanyDwunożny humanoid firmy Honda, zaprezentowany w 2000 roku jako zwieńczenie serii E i P i stopniowo ulepszany aż do wersji z 2011 roku. Publiczne występy zakończyły się 31 marca 2022.
W Historii robotów: 2000 – Honda przedstawia ASIMO · 2005 – Nowy ASIMO współpracuje z ludźmi · 2011 – Nowy ASIMO z autonomicznym zachowaniem
Źródła: Honda – History of robotics development · Miraikan – About the End of Demonstrations by Humanoid Robot ASIMO · SoraNews24 – ASIMO retires from performing after 22 years
| prędkość | 6 km/h (bieg, wersja z 2005) (według producenta) [1] |
|---|
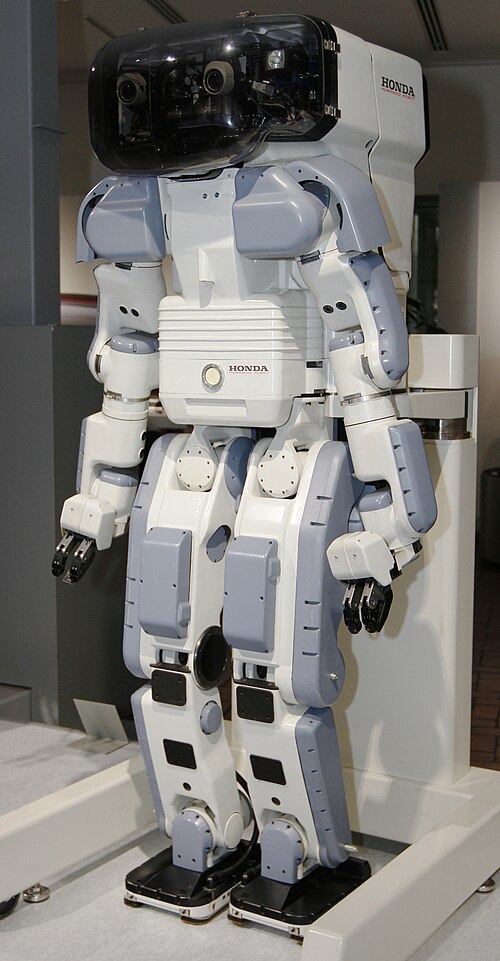
P2
Honda · Japonia · od 1996
wycofanyPrototyp humanoida firmy Honda zaprezentowany w grudniu 1996, pierwszy chodzący dwunożny humanoid z komputerem, baterią i sterowaniem bezprzewodowym wewnątrz tułowia. W 2026 roku IEEE wyróżniło go tytułem IEEE Milestone; jest wystawiony w Honda Collection Hall.
W Historii robotów: 1996 – Prezentacja Hondy P2
Źródła: Honda – History of robotics development · IEEE Spectrum – 30 Years Ago, Robots Learned to Walk Without Falling · Honda – Honda’s P2 Humanoid Robot (IEEE Milestone)
| masa | 210 kg [1] [2] |
|---|---|
| wysokość | 1,82 m (według producenta) [1] |
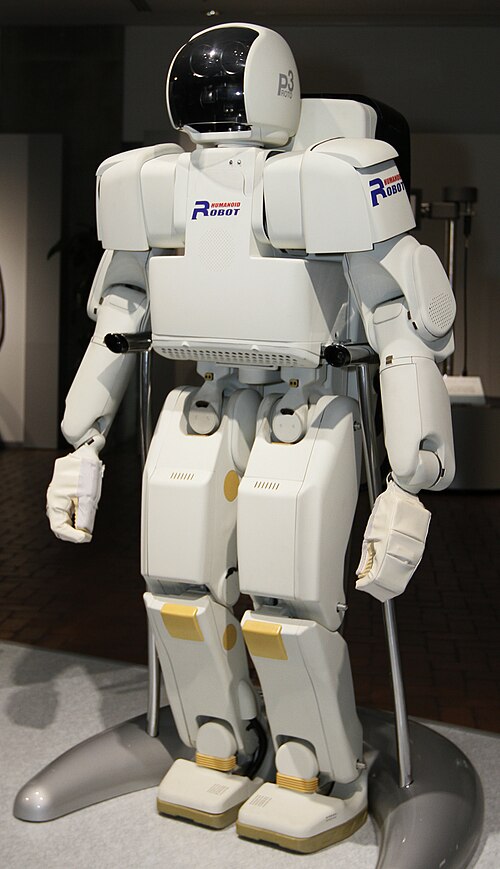
P3
Honda · Japonia · od 1997
wycofanyMniejszy i lżejszy następca P2, ukończony we wrześniu 1997 jako w pełni samodzielny dwunożny humanoid. Dzięki innym materiałom i rozproszonemu sterowaniu zbliżył się do rozmiaru odpowiedniego dla środowiska ludzi i doprowadził do powstania robota ASIMO.
W Historii robotów: 1997 – Ukończenie Hondy P3
| wysokość | 1,6 m (według producenta) [1] |
|---|---|
| masa | 130 kg (według producenta) [1] |
HMND 01 Alpha
Humanoid (SKL Robotics Ltd.) · Wielka Brytania · od 2025
wdrożenie pilotażoweKołowy humanoid z dwoma ramionami londyńskiej firmy Humanoid, zaprezentowany we wrześniu 2025 i opracowany w siedem miesięcy. Służy do testów w magazynach, logistyce i sklepach; firma oferuje go w modelu robot jako usługa.
Źródła: Humanoid – Humanoid Unveils the UK’s First Humanoid Robot For Industrial Use · The Robot Report – U.K.-based startup Humanoid unveils HMND 01 Alpha mobile manipulator · Siemens – test HMND 01 Alpha v Erlangenu, 16. 4. 2026 · Heise – Siemens tests autonomous humanoid AI robot, 21. 4. 2026
| wysokość | 2,20 m [1] [2] |
|---|---|
| udźwig | 15 kg (oboma ramionami) [1] [2] |
| stopnie swobody | 29 (bez efektorów końcowych) [1] [2] |
| prędkość | 7,2 km/h [1] [2] |
Iggy Rob Home
igus · Niemcy · od 2026
w sprzedażyUsługowy wariant kołowego humanoida Iggy Rob do obsługi recepcji, nauczania i transportu przedmiotów. Ma dwa ramiona, wyświetlacz do prostych wyrazów twarzy oraz oś liniową zwiększającą zasięg roboczy.
Źródła: igus – prezentacja Iggy Rob Home, 3. 6. 2026 · Betriebstechnik & Instandhaltung – Iggy Rob Home
| cena | od 55 000 EUR (ogłoszenie z czerwca 2026) (według producenta) [1] |
|---|---|
| udźwig | 2,5 kg na każde ramię ReBeL w konfiguracji podstawowej (według producenta) [1] |
Iggy Rob Industrial
igus · Niemcy · od 2025
w sprzedażyHumanoid kołowy z dwoma ramionami robotycznymi do produkcji i logistyki. Początkowo wprowadzono go jako Iggy Rob, później producent używa oznaczenia Industrial. Klientom oferuje możliwość wypróbowania zastosowania przed zakupem.
Źródła: igus – prezentacja Iggy Rob, 7. 5. 2025 · Robotics & Automation News – Iggy Rob na automatica 2025 · igus – rozróżnienie Industrial i Home, 3. 6. 2026
| wysokość | około 1,70 m (wersja zaprezentowana w 2025 roku) (według producenta) [1] |
|---|
ergoCub
Istituto Italiano di Tecnologia · Włochy · od 2023
prototypBadawczy humanoid IIT wywodzący się z platformy iCub, zaprojektowany z myślą o ergonomii, aby pomagał zmniejszać obciążenie fizyczne pracowników w przemyśle i szpitalach. Zaprezentowano go 21 września 2023 w Genui z okazji 20. rocznicy IIT.
Źródła: IIT OpenTalk – A new robot for the first 20 years of IIT · ANSA – IIT celebrates 20th anniversary with worker-friendly robot
| wysokość | 1,5 m [1] [2] |
|---|---|
| masa | 55,7 kg [1] [2] |
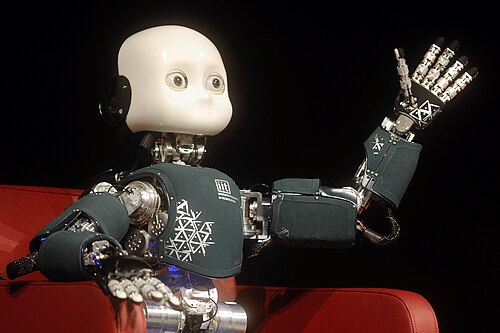
iCub
Istituto Italiano di Tecnologia · Włochy
w sprzedażyBadawczy humanoid typu open source wielkości małego dziecka, rozwijany od 2004 roku w europejskim projekcie RobotCub, a później w IIT, do badań nad ucieleśnioną sztuczną inteligencją. Laboratoria mogą go nabyć od IIT za opłatą.
Cena: od ≈ 4 872 000 CZK (cennik producenta)
W Historii robotów: 2008 – Pierwsza wersja otwartej platformy iCub
Źródła: IIT – iCub History · IIT – iCub Product catalog · Metta a kol. – The iCub humanoid robot (PerMIS'08)
| stopnie swobody | 53 [1] [2] |
|---|---|
| cena | ok. 250 000 EUR (orientacyjnie, 2026) (według producenta) [1] |
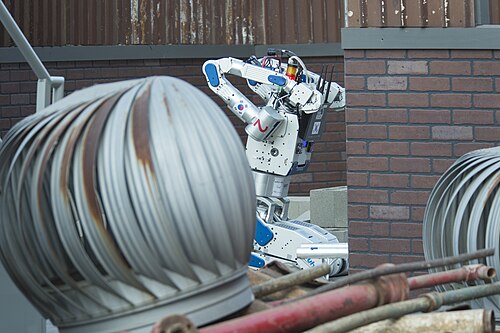
DRC-HUBO
KAIST · Korea Południowa · od 2013
prototypHumanoid zespołu KAIST i jego spin-offu Rainbow, który potrafi przejść z chodzenia na jazdę na kółkach w kolanach. W czerwcu 2015 wygrał finał DARPA Robotics Challenge, a wraz z nim nagrodę 2 miliony USD.
W Historii robotów: 2015 – DRC-Hubo wygrywa zawody DARPA
Forerunner K2 „Bumblebee“
Kepler Robotics (Shanghai Kepler Robotics Co., Ltd.) · Chiny · od 2024
w sprzedażyPrzemysłowy humanoid szanghajskiej firmy Kepler, zaprezentowany w październiku 2024 jako piąta generacja jej robotów. Przedsprzedaż ruszyła na WAIC 2025, produkcja seryjna we wrześniu 2025; firma informuje o dostawach do klientów i testach w fabrykach i logistyce.
Cena: od ≈ 813 000 CZK (szacunek mediów)
Źródła: Interesting Engineering: China's new humanoid robot boasts 52 degrees of freedom, 8-hour stamina (21. 10. 2024) · Kepler (PR Newswire): K2 "Bumblebee" moves into mass production (26. 9. 2025) · Kepler (PR Newswire): Forerunner K2 completes 8-hour livestream at WAIC 2025, pre-sales · Jiemian Global: China's humanoid robot start-ups race to scale before Tesla arrives · Kepler: Forerunner K2 (oficjalna strona produktu)
| wysokość | 1,75 m [1] [2] [3] |
|---|---|
| masa | 75 kg [1] [2] |
| udźwig | 30 kg (oba ramiona), 15 kg jedno ramię [1] [2] [3] |
| stopnie swobody | 52 (wersja deweloperska; wersja podstawowa 30) [1] [2] [3] |
| czas pracy na baterii | 8 h [1] [2] |
| cena | od 248 000 CNY (2025, konfiguracja podstawowa) (według producenta) [1] |
Kuavo
Leju Robotics · Chiny
w sprzedażyDwunożny humanoid w pełnym rozmiarze firmy Leju z Shenzhen, powiązany z modelem Pangu Huawei. Według prospektu IPO firma sprzedała w 2025 roku 577 sztuk serii Kuavo, w porównaniu z 32 w 2024.
| wysokość | 1,66 m (według producenta) [1] |
|---|---|
| masa | 55 kg (według producenta) [1] |
| stopnie swobody | 22 (bez końcówek roboczych) (według producenta) [1] |
| czas pracy na baterii | 1 h chodu (według producenta) [1] |
| prędkość | 5 km/h (bieg) (według producenta) [1] |
LimX Oli
LimX Dynamics · Chiny · od 2025
w sprzedażyHumanoid w pełnym rozmiarze do badań nad ucieleśnioną sztuczną inteligencją, wprowadzony 30. 7. 2025 w wersjach Lite, EDU i Super. Początkowo sprzedawany był tylko w Chinach kontynentalnych.
| wysokość | 1,65 m [1] [2] |
|---|---|
| stopnie swobody | 31 [1] [2] |
| masa | maks. 55 kg (z baterią) (według producenta) [1] |
| czas pracy na baterii | ok. 1,5 h (według producenta) [1] |
| prędkość | 5 km/h (według producenta) [1] |
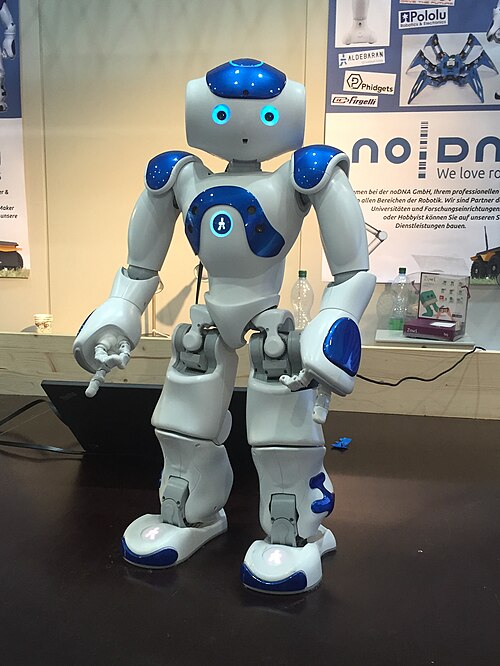
NAO
Maxtronics (Maxvision Technology) · Francja
w sprzedażyMały programowalny humanoid pierwotnie od paryskiej firmy Aldebaran, używany głównie w edukacji i badaniach. Po likwidacji firmy Aldebaran jej aktywa kupiła w lipcu 2025 chińska Maxvision Technology, a NAO6 sprzedaje dziś jej francuska spółka zależna Maxtronics.
Cena: od ≈ 203 000 CZK (cena sprzedawcy)
W Historii robotów: 2008 – NAO w lidze standardowej RoboCup
Źródła: Maxtronics – Company · The Robot Report – Maxvision buys core robot assets of Aldebaran · Maxtronics – NAO6
| wysokość | 58 cm (według producenta) [1] |
|---|---|
| stopnie swobody | 25 (według producenta) [1] |
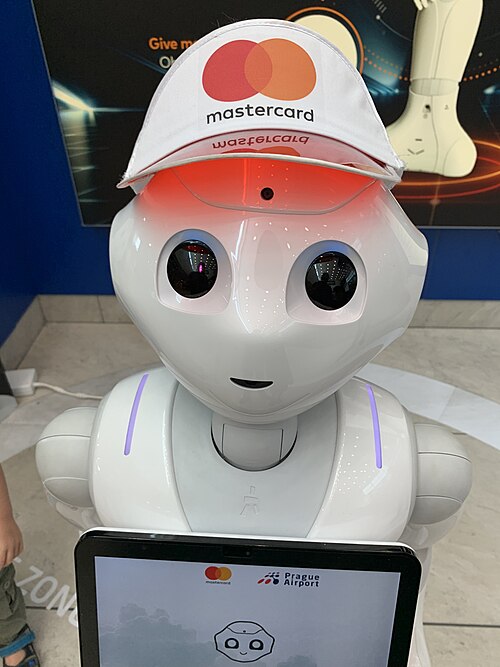
Pepper
Maxvision Technology (aktiva Aldebaran) · Chiny · od 2014
wycofanyPółhumanoid na podwoziu kołowym z ekranem dotykowym na piersi, zaprojektowany do komunikacji z ludźmi i rozpoznawania emocji. Produkcję wstrzymano w latach 2020–2021, a w 2025 roku prawa i aktywa po zbankrutowanej firmie Aldebaran kupiła chińska firma Maxvision.
W Historii robotów: 2014 – Prezentacja robota Pepper · 2015 – Pepper wchodzi do sprzedaży
Źródła: Wikipedie – Pepper (robot) · heise online – Pepper and Nao rescued: Maxvision buys insolvent robotics company Aldebaran
| wysokość | 1,21 m (według producenta) [1] |
|---|---|
| masa | 29 kg (według producenta) [1] |
MenteeBot
Mentee Robotics (od 2026 součást Mobileye, „Mentee by Mobileye“) · Izrael · od 2024
prototypHumanoid izraelskiej firmy Mentee Robotics, który wyszedł z ukrycia w kwietniu 2024 i jest przeznaczony do magazynów, produkcji, a później do domów. W 2026 roku firmę kupił Mobileye; na 2026 rok zaplanowano testy pilotażowe u klientów, a produkcję pierwszej serii dopiero na 2027 rok.
Źródła: Mentee Robotics (Business Wire): Mentee Robotics Unveils MenteeBot (17. 4. 2024) · Globes: Amnon Shashua unveils MenteeBot humanoid robot · Interesting Engineering: Israel unveils house chore humanoid robot (23. 4. 2024) · The Robot Report: Mobileye to acquire Mentee Robotics for $900M (7. 1. 2026) · MenteeBot: AI First (oficjalna strona, „Mentee by Mobileye”)
| wysokość | 1,75 m [1] [2] |
|---|---|
| masa | 70 kg [1] [2] |
| udźwig | 25 kg [1] [2] [3] |
| prędkość | 1,5 m/s [1] [2] |
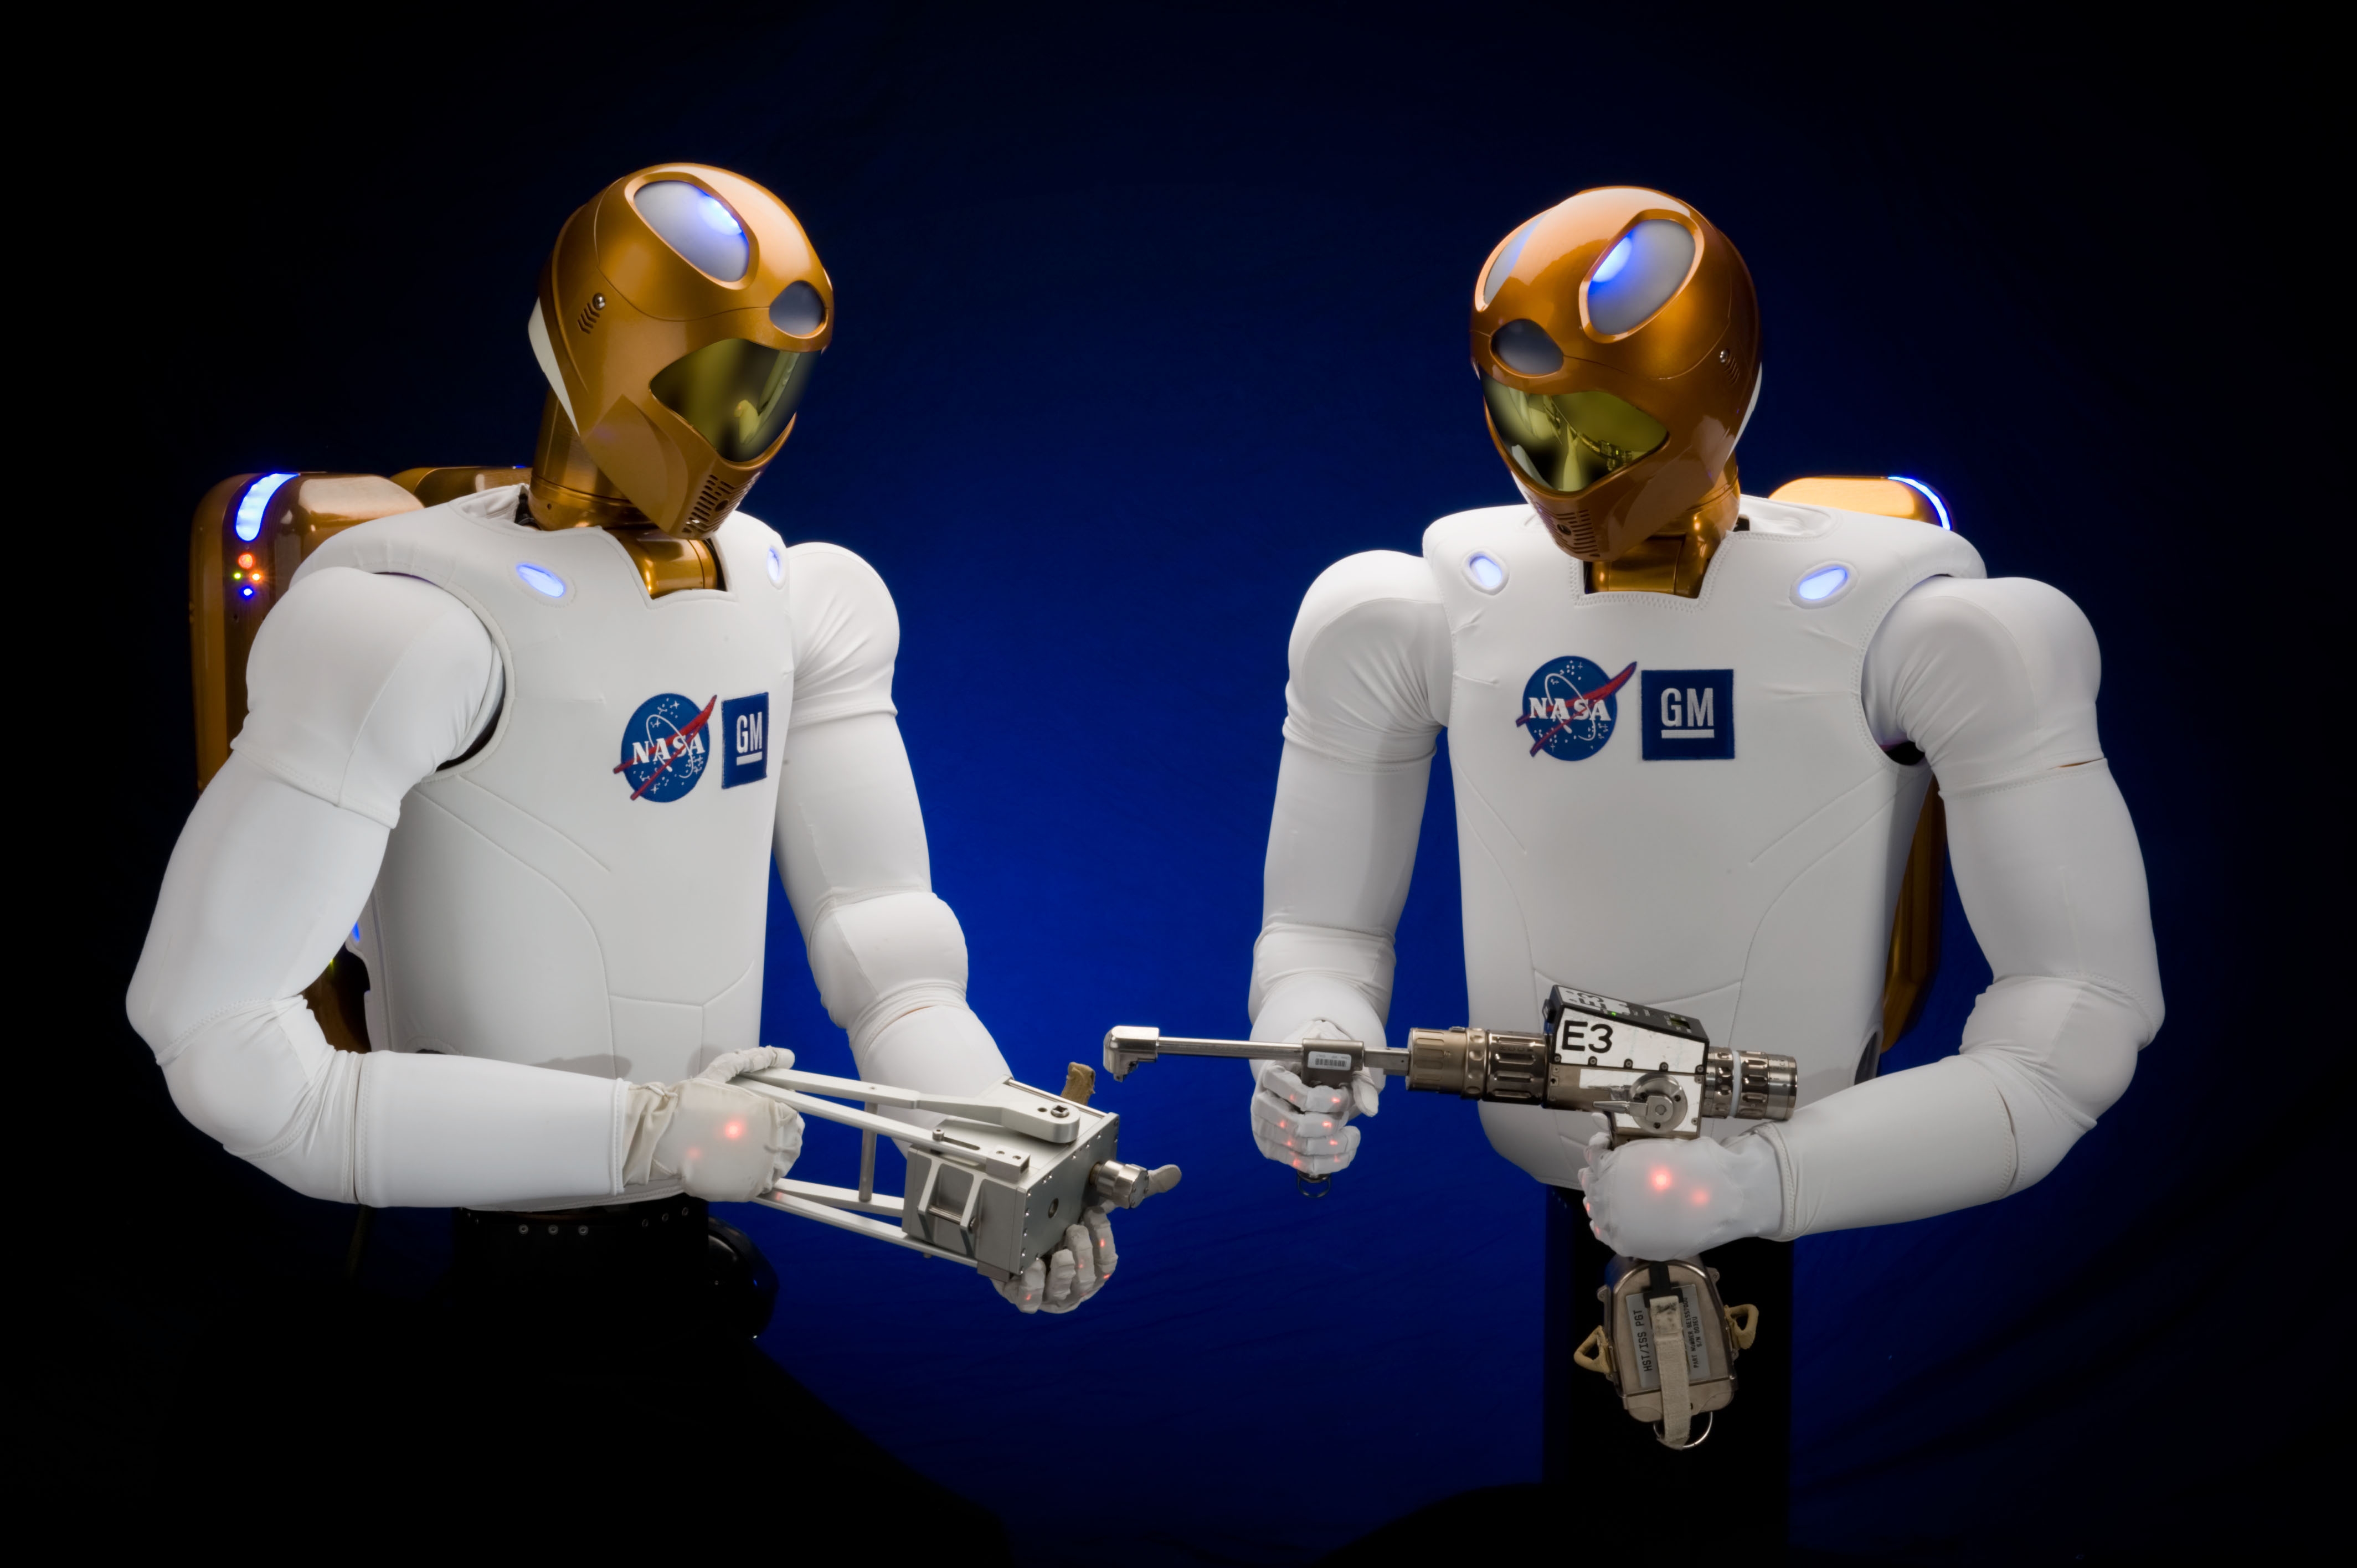
Robonaut 2
NASA · USA · od 2010
wycofanyZręczny humanoid opracowany przez NASA wspólnie z General Motors, który w 2011 roku stał się pierwszym humanoidalnym robotem w kosmosie. Na ISS pracował do 2018 roku, kiedy z powodu awarii wrócił na Ziemię; dziś jest wystawiony w Udvar-Hazy Center.
W Historii robotów: 2010 – Prezentacja Robonauta 2 · 2011 – Robonaut 2 leci w kosmos
Źródła: NASA – NASA to Launch Human-Like Robot to Join Space Station Crew (2010) · NASA – Robonaut 2 · National Air and Space Museum – A Robot Could Be an Astronaut's Best Friend · collectSPACE – Robonaut-2 reunited with its ride into space at Smithsonian
| stopnie swobody | 42 (według producenta) [1] |
|---|
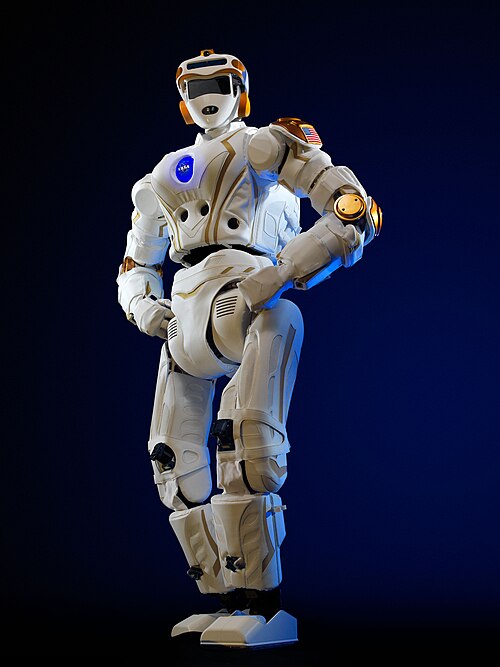
Valkyrie (R5)
NASA · USA · od 2013
prototypW pełni elektryczny humanoid z Centrum Kosmicznego Johnsona NASA, zbudowany na DARPA Robotics Challenge Trials w 2013 roku. Później zespół go ulepszył i służy jako platforma badawcza, m.in. do Space Robotics Challenge.
W Historii robotów: 2013 – Valkyrie od NASA w zawodach DARPA
| stopnie swobody | 44 [1] [2] |
|---|---|
| wysokość | 6 ft 2 in (ok. 1,88 m) (według producenta) [1] |
| masa | 300 lb (ok. 136 kg) (według producenta) [1] |
NEURA 4NE1 (3. generace)
NEURA Robotics · Niemcy · od 2025
w sprzedażyTrzecia generacja humanoida 4NE1 („For Anyone”) od firmy NEURA Robotics z Metzingen, z premierą na targach Automatica w czerwcu 2025. Ma czujnik Omnisensor, siedem kamer i system dwóch baterii do pracy ciągłej.
Cena: od ≈ 1 462 000 CZK (zamówienie przedpremierowe)
Źródła: The Robot Report – NEURA Robotics launches latest cognitive robots, Neuraverse ecosystem · Messe München / automatica – komunikat prasowy NEURA Robotics: dritte Generation des 4NE1 · Wikipedie – Neura Robotics
| udźwig | do 100 kg (udźwig przegubów) (według producenta) [1] |
|---|
Bumi
Noetix Robotics · Chiny · od 2025
w sprzedażyMały konsumencki humanoid pekińskiej firmy Noetix dla rodzin i nauki za mniej niż 10 000 juanów. Pierwsza partia 500 sztuk wyprzedała się w przedsprzedaży w dwa dni.
| wysokość | 0,94 m [1] [2] |
|---|---|
| cena | 9 998 CNY (2025) [1] [2] |
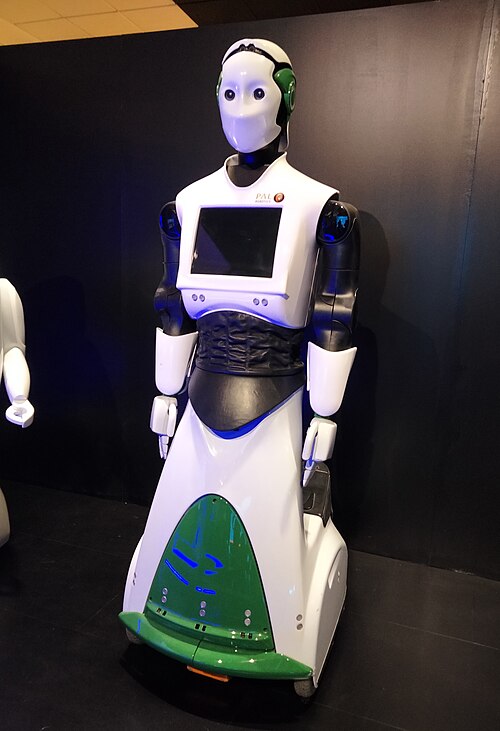
REEM
PAL Robotics · Hiszpania · od 2012
wycofanyHumanoid usługowy hiszpańskiej firmy PAL Robotics na podwoziu kołowym, z ekranem dotykowym na tułowiu oraz ruchomymi ramionami i głową. Był przeznaczony do pracy jako punkt informacyjny, przewodnik i do przewożenia drobnych przedmiotów.
Źródła: PAL Robotics – PAL Robotics launches new humanoid robot prototype REEM · PAL Robotics – Meet REEM, our new service robot! · Wikipedie – REEM · PAL Robotics – oś czasu, debiut REEM w 2012 roku
| wysokość | 1,65 m (według producenta) [1] |
|---|---|
| stopnie swobody | 22 [1] [2] |
| prędkość | 5 km/h (według producenta) [1] |
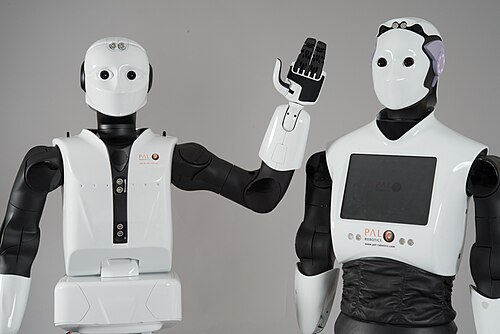
REEM-C
PAL Robotics · Hiszpania · od 2013
wycofanyDwunożny humanoid wielkości dorosłego człowieka od PAL Robotics, zbudowany jako platforma badawcza w pełni oparta na ROS. Potrafi chodzić, wchodzić po schodach i chwytać przedmioty.
Źródła: PAL Robotics – REEM-C · ROS.org – PAL Robotics announces the REEM-C · IEEE ROBOTS Guide – REEM-C · PAL Robotics – Unplug and play with REEM-C humanoid robot!
| wysokość | 1,65 m [1] [2] [3] |
|---|---|
| masa | 80 kg [1] [2] |
| stopnie swobody | 68 [1] [2] |
| czas pracy na baterii | 3 h chodu / 6 h w spoczynku (według producenta) [1] |
| prędkość | do 2,5 km/h (według producenta) [1] |
| udźwig | 1 kg (wyprostowane ramię) (według producenta) [1] |
TALOS
PAL Robotics · Hiszpania · od 2017
w sprzedażyDwunożny humanoid badawczy od PAL Robotics z pomiarem momentu obrotowego w przegubach, przeznaczony do dynamicznego chodu i pracy z cięższymi narzędziami w przemyśle. Jego oprogramowanie opiera się na ROS.
| wysokość | 1,75 m [1] [2] |
|---|---|
| stopnie swobody | 32 (według producenta) [1] |
| udźwig | 6 kg na ramię (wyprostowane) (według producenta) [1] |
| czas pracy na baterii | 1,5 h chodu / 3 h w spoczynku (według producenta) [1] |
Reachy 2
Pollen Robotics (Hugging Face) · Francja · od 2024
w sprzedażyOtwarty humanoid do badań i nauczania od bordoskiej firmy Pollen Robotics, którą w kwietniu 2025 kupił Hugging Face. Korzystają z niego m.in. laboratoria Uniwersytetu Cornell i Carnegie Mellon.
| cena | 70 000 USD (2025) [1] [2] |
|---|
RB-Y1
Rainbow Robotics · Korea Południowa · od 2024
w sprzedażyDwuręczny manipulator humanoidalny na szybkim podwoziu kołowym firmy Rainbow Robotics z Daejeon. Firma publicznie pokazała go w marcu 2024 na targach SF+AW 2024, a specyfikację opublikowała w kwietniu 2024.
| stopnie swobody | 7 na ramię [1] [2] |
|---|
RP1 (ROBOTO 01)
RoboParty · Chiny · od 2026
prototypDwunożna platforma do badań i nauczania zaprezentowana na IROS. Projekt udostępnia dokumentację konstrukcyjną, elektronikę i oprogramowanie sterujące. Częścią pokazu było utrzymywanie równowagi przy uderzeniach z zewnątrz.
STAR1
Robot Era · Chiny · od 2024
prototypDwunożny humanoid firmy Robot Era, która wywodzi się z Uniwersytetu Tsinghua z 2023 roku. W październiku 2024 biegł na pustyni Gobi z prędkością do 3,6 m/s, choć w obuwiu.
| wysokość | 1,71 m [1] [2] |
|---|---|
| masa | 65 kg [1] [2] |
| prędkość | 3,6 m/s [1] [2] |
Phoenix
Sanctuary AI · Kanada · od 2023
prototypSzósta generacja uniwersalnego humanoida kanadyjskiej firmy Sanctuary AI, sterowana systemem Carbon i wyposażona w dłonie o 20 stopniach swobody z dotykowym sprzężeniem zwrotnym. Podczas prezentacji poruszała się na podstawie kołowej, a nie na nogach.
Źródła: Sanctuary AI – Sanctuary AI Unveils Phoenix · IEEE Spectrum – Sanctuary’s Humanoid Robot Is for General-Purpose Autonomy · TechCrunch – Sanctuary AI’s new humanoid robot stands 5’7" and lifts 55 lb
| wysokość | 1,70 m [1] [2] [3] |
|---|---|
| masa | 70,3 kg [1] [2] |
| udźwig | 24,9 kg [1] [2] |
| prędkość | 4,8 km/h [1] [2] |
Dobot Atom
Shenzhen Dobot · Chiny · od 2025
w sprzedażyPierwszy humanoid producenta współpracujących ramion Dobot z pięciopalcowymi dłońmi i chodzeniem ze zgiętymi kolanami. Przedsprzedaż rozpoczęła się w marcu 2025, a firma ogłosiła produkcję seryjną od połowy 2025 roku.
| wysokość | 1,53 m [1] [2] |
|---|---|
| masa | 62 kg [1] [2] |
| stopnie swobody | 41 [1] [2] |
| cena | ok. 199 000 CNY (2025) [1] [2] |
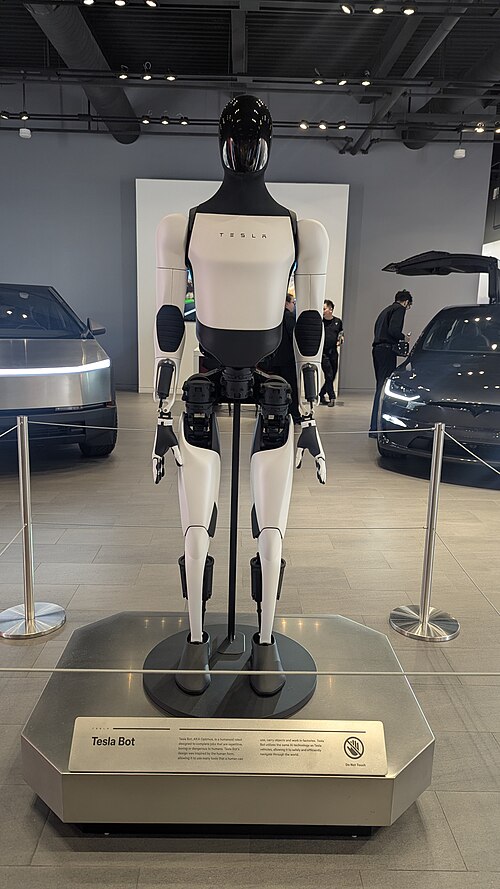
Optimus
Tesla · USA · od 2022
prototypUniwersalny humanoid firmy Tesla, zapowiedziany w 2021 roku i po raz pierwszy pokazany jako prototyp na AI Day 2022. W październiku 2026 we Fremont ruszyła jego wczesna produkcja; sprzedaży innym firmom Tesla spodziewa się około końca 2027 roku.
W Historii robotów: 2026 – Tesla ogłasza rozpoczęcie produkcji Optimusa we Fremoncie
T-HR3
Toyota · Japonia · od 2017
prototypTrzecia generacja humanoida firmy Toyota, którym zdalnie steruje operator za pomocą systemu Master Maneuvering System ze sprzężeniem zwrotnym siły. Robot ma 32 osie ze sterowaniem momentem obrotowym i dwie dłonie z dziesięcioma palcami.
Źródła: Toyota – Toyota Unveils Third Generation Humanoid Robot T-HR3 · IEEE Spectrum – Toyota Gets Back Into Humanoid Robots With New T-HR3
| masa | 75 kg [1] [2] |
|---|---|
| stopnie swobody | 32 [1] [2] |
| wysokość | 1,54 m (według producenta) [1] |
UBTECH Walker S2
UBTECH Robotics · Chiny · od 2025
w sprzedażyPrzemysłowy humanoid, który według producenta potrafi sam wymienić sobie baterię. W listopadzie 2025 UBTECH rozpoczął produkcję seryjną i dostawy pierwszych setek egzemplarzy, a zamówienia na serię Walker za 2025 rok przekroczyły 800 milionów juanów.
Cena: od ≈ 980 000 CZK (szacunek mediów)
Źródła: UBTECH / PR Newswire – Walker S2 Begins Mass Production and Delivery · AI Business – UBTech Completes First Mass Humanoid Robot Delivery · UBTECH – Walker S2 (oficjalna strona) · UBTECH – wyniki roczne za 2025, wprowadzenie Walker S2, strona 3
| udźwig | 15 kg (według producenta) [1] |
|---|
UWORLD U1
UBTECH Robotics · Chiny · od 2026
prototypSeria humanoidów społecznych o biomimetycznym wyglądzie zaprezentowana w Shenzhen. Obejmuje tors U1 Lite oraz pełnopostaciowe warianty Pro i Ultra. Producent oferuje ją do towarzystwa, obsługi recepcji i interakcji z ludźmi.
Źródła: UBTECH za pośrednictwem PR Newswire – seria UWORLD U1 · Tom's Guide – prezentacja serii UWORLD U1
| cena | od 119 800 CNY za serię (cena promocyjna na start, czerwiec 2026) (według producenta) [1] |
|---|
Walker C1
UBTECH Robotics · Chiny · od 2026
prototypPełnopostaciowy humanoid ukierunkowany na komunikację i usługi w przestrzeni publicznej. Producent oferuje dostosowywanie ruchów i interfejs SDK. Robot został publicznie zaprezentowany na czwartych targach łańcuchów dostaw CISCE.
Walker S
UBTECH Robotics · Chiny · od 2023
wdrożenie pilotażowePrzemysłowy humanoid UBTECH, który po raz pierwszy pokazał się 29. 12. 2023 przy wejściu firmy na giełdę w Hongkongu. W 2024 roku przyuczał się w fabryce producenta samochodów NIO do kontroli jakości i naklejania emblematów.
Źródła: UBTECH – As Walker S Strikes the Gong, UBTECH Robotics Becomes the First Humanoid Robot Company Listed on the HKEX · Cailian Press (STAR Market Daily) – UBTech Walker S starts an internship at a car plant · Tencent News (Keji Xingzhe) – interview with UBTech's Jiao Jichao · UBTECH – Walker S
| wysokość | 1,70 m [1] [2] |
|---|---|
| stopnie swobody | 41 serwoprzegubów (według producenta) [1] |
Walker S1
UBTECH Robotics · Chiny · od 2024
wdrożenie pilotażowePrzemysłowy humanoid UBTECH, oficjalnie przedstawiony w październiku 2024, przeszkolony w fabrykach BYD i Zeekr. Współpracuje z autonomicznymi pojazdami logistycznymi.
Walker X
UBTECH Robotics · Chiny · od 2021
w sprzedażyDwunożny humanoid usługowy UBTECH zaprezentowany w 2021 roku, z 41 serwoprzegubami i palcami u dłoni. Pokazywał wchodzenie po schodach, grę w szachy i koordynację ręka–oko.
Cena: od ≈ 3 247 000 CZK (cena sprzedawcy)
Źródła: Inceptive Mind – UBTECH Robotics unveils its new intelligent humanoid service robot · Tencent News (Keji Xingzhe) – interview with UBTech's Jiao Jichao · Robot-China.com (via People's Daily Online) – 41 domestically made joints for a robot · UBTECH – Walker X
| wysokość | 1,30 m [1] [2] [3] |
|---|---|
| masa | 63 kg [1] [2] [3] |
| stopnie swobody | 41 serwoprzegubów [1] [2] [3] |
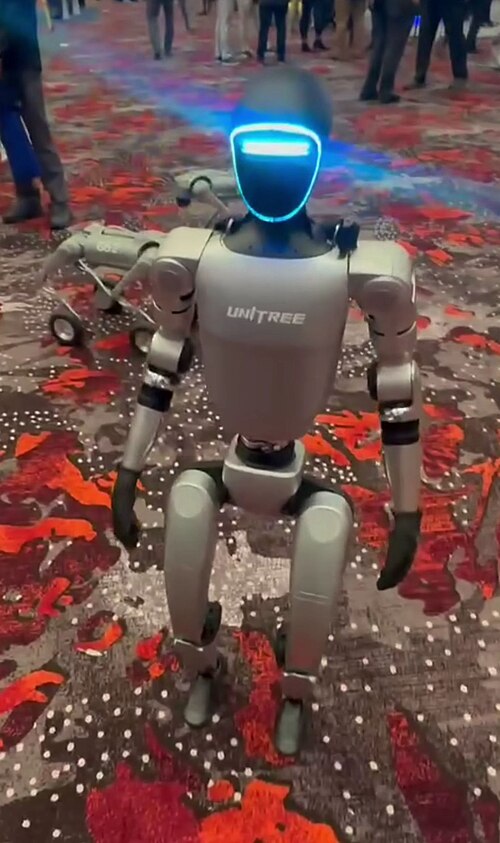
G1
Unitree Robotics · Chiny · od 2024
w sprzedażyKompaktowy humanoid z Hangzhou, sprzedawany od 2024 roku głównie do badań i nauczania w cenie około 16 000 USD. W wersji EDU ma do 43 stopni swobody.
Cena: od ≈ 294 000 CZK (cennik producenta)
W Historii robotów: 2024 – Unitree przedstawia G1
Źródła: Ars Technica – You can now buy a 4-foot-tall humanoid robot for $16K · Unitree Robotics – G1 · Wikipedie – Unitree Robotics
| wysokość | 1,32 m (według producenta) [1] |
|---|---|
| masa | ok. 35 kg (według producenta) [1] |
| udźwig | ok. 2 kg (ramię, EDU ok. 3 kg) (według producenta) [1] |
| stopnie swobody | 23 (według producenta) [1] |
| czas pracy na baterii | ok. 2 h (według producenta) [1] |
| cena | ok. 16 000 USD (2024) [1] [2] |
H1
Unitree Robotics · Chiny · od 2023
w sprzedażyPierwszy pełnowymiarowy humanoid firmy Unitree, zaprezentowany w sierpniu 2023, z silnikami przegubowymi M107 własnej konstrukcji. Producent podaje prędkość ruchu 3,3 m/s.
Cena: od ≈ 1 963 000 CZK (cennik producenta)
W Historii robotów: 2023 – Unitree przedstawia H1
Źródła: The Robot Report – Unitree teases new H1 humanoid robot · Caiwen News – Unitree unveils its first humanoid robot · Unitree Robotics – H1
| wysokość | 1,80 m [1] [2] |
|---|---|
| masa | 47 kg [1] [2] |
| prędkość | 3,3 m/s (według producenta) [1] |
H2 Plus
Unitree Robotics · Chiny · od 2026
prototypBadawczy wariant humanoida H2 łączy ciało Unitree, pięciopalczaste dłonie Sharpa z czujnikami dotyku i platformę obliczeniową NVIDIA. Konfiguracja referencyjna jest przeznaczona do rozwijania i weryfikacji umiejętności robotycznych.
Źródła: Unitree za pośrednictwem PR Newswire – H2 Plus, 1. 6. 2026 · WIRED – platforma badawcza H2 Plus
| stopnie swobody | 75 wraz z obiema dłońmi Sharpa Wave (według producenta) [1] |
|---|
H2-X
Unitree Robotics · Chiny · od 2026
prototypDwunożny humanoid pokazany na filmie z ruchami bojowymi i scenami ochrony człowieka. Publiczny pokaz z października 2026 dokumentuje demonstrację rozwojową, której zamierzone zastosowanie w ochronie opisuje producent.
Unitree H2
Unitree Robotics · Chiny · od 2025
w sprzedażyPełnowymiarowy humanoid firmy Unitree zaprezentowany w październiku 2025, jak dotąd jej najwyższy robot. Ma bioniczną głowę z rysami twarzy, a producent oferuje go w stałej cenie.
Cena: od ≈ 652 000 CZK (cennik producenta)
Źródła: TechNode – Unitree unveils H2 humanoid robot · South China Morning Post – Unitree Robotics unveils next-gen humanoid · Unitree – H2 (oficjalna strona)
| wysokość | 1,80 m [1] [2] |
|---|---|
| masa | 70 kg [1] [2] |
| stopnie swobody | 31 [1] [2] |
| czas pracy na baterii | ok. 3 h (według producenta) [1] |
| cena | 29 900 USD (2026) (według producenta) [1] |
Unitree R1
Unitree Robotics · Chiny · od 2025
w sprzedażyLekki i tani humanoid firmy Unitree wprowadzony 25 lipca 2025 w cenie od 39 900 juanów. Ma multimodalny model językowy do obsługi głosu i obrazu i jest przeznaczony głównie dla deweloperów i do nauczania.
Cena: od ≈ 107 000 CZK (cennik producenta)
Źródła: Shanghai Metals Market – Unitree releases its third humanoid robot, Unitree R1 · Unitree – R1 (oficjalna strona) · TechNode – Unitree unveils H2 humanoid robot
| wysokość | 1,23 m (według producenta) [1] |
|---|---|
| masa | ok. 29 kg (według producenta) [1] |
| stopnie swobody | 26 (według producenta) [1] |
| cena | od 5 900 USD (2026) (według producenta) [1] |
WABOT-1
Waseda University · Japonia · od 1973
wycofanyHumanoid z japońskiego Uniwersytetu Waseda, ukończony w 1973 roku pod kierunkiem profesora Ichirō Katō i uważany za pierwszego pełnowymiarowego robota humanoidalnego. Potrafił chodzić na dwóch nogach, chwytać przedmiot dłońmi i w prosty sposób mówić po japońsku.
W Historii robotów: 1973 – Humanoid WABOT-1
Isaac 1
Weave Robotics · USA · od 2026
prototypRobot domowy na kołach z głową, tułowiem o regulowanej wysokości i dwoma ramionami. Jest przeznaczony do przenoszenia prania i sprzątania przedmiotów. Producent przyjmuje zamówienia przedpremierowe i przewiduje zdalną pomoc przy trudnych zadaniach.
Źródła: Weave Robotics – Isaac 1, specyfikacje i zamówienia przedpremierowe · TechRadar – prezentacja Isaac 1, 2. 7. 2026
| cena | Zapowiedziana cena 7 999 USD lub abonament 449 USD miesięcznie (według producenta) [1] |
|---|---|
| czas pracy na baterii | 8 godzin według producenta (według producenta) [1] |
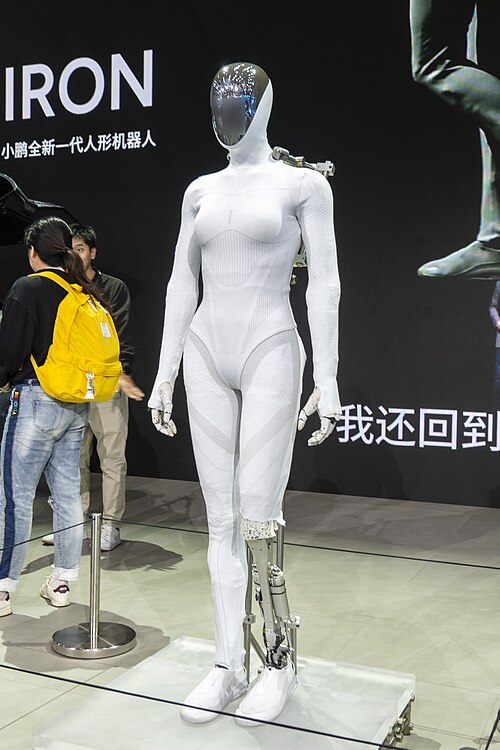
IRON
XPENG · Chiny · od 2024
wdrożenie pilotażoweHumanoid chińskiego producenta samochodów XPENG, zaprezentowany na AI Day w listopadzie 2024 i wdrożony w jego fabryce w Kantonie. We wrześniu 2026 XPENG uruchomił linię produkcyjną dla nowej generacji, a produkcję seryjną chce rozpocząć do końca 2026 roku.
W Historii robotów: 2026 – IRON opuszcza nową linię produkcyjną XPeng
Źródła: XPENG – XPENG AI Day 2024 (komunikat prasowy) · Pandaily – XPeng Iron L3 Humanoid Robot Will Be Mass-Produced Next Year · Sina Tech (IT Home) – Xpeng AI robot Iron debuts · XPENG – XPENG IRON Humanoid Robot Now Walks Off the Production Line
| wysokość | 1,78 m [1] [2] |
|---|---|
| masa | 70 kg [1] [2] |
| stopnie swobody | 62 aktywne (1. generacja) [1] [2] |
| stopnie swobody | 76 (nowa generacja, 21 na każdą dłoń) (według producenta) [1] |
Porównanie robotów
Dane z katalogu obok siebie; źródła znajdują się na kartach i stronach szczegółów robotów. Odnośnik do tej strony można przesłać dalej.
Ciekawostki i rekordy
Obliczono na podstawie zweryfikowanych danych katalogu i Historii robotów. Po kliknięciu robota widać źródła.
do 100 kg(udźwig przegubów)Największy udźwigNEURA 4NE1 (3. generace) (NEURA Robotics)według producenta
8 hNajdłuższy czas pracy na bateriiForerunner K2 „Bumblebee“ (Kepler Robotics (Shanghai Kepler Robotics Co., Ltd.))
1206Najstarszy kamień milowy w Historii robotówKsięga wiedzy o pomysłowych urządzeniach mechanicznych al-Dżazariego
27 z 78robotów z katalogu jest w sprzedaży
ChinyKraj z największą liczbą robotów w katalogu (35)
UBTECH RoboticsFirma z największą liczbą robotów w katalogu (6)
Słownik pojęć
- Aktuatoractuator
Urządzenie, które zamienia dostarczoną energię na ruch lub siłę. W robocie na przykład zgina przegub lub otwiera chwytak.
- Autonomiaautonomy
Zdolność robota do wykonywania zadań bez bieżącego sterowania przez człowieka. Jej zakres zależy od zadania i otoczenia; samodzielne chodzenie nie oznacza jeszcze samodzielnego wykonania całej pracy.
- Chód dwunożnybipedal locomotion
Chodzenie na dwóch nogach, podczas którego robot zmienia podparcie i przenosi ciężar między stopami. Wymaga skoordynowania ruchów przegubów i ciągłego utrzymywania równowagi.
- Cyfrowy bliźniakdigital twin
Cyfrowy model konkretnej maszyny lub stanowiska pracy połączony z danymi z ich rzeczywistej eksploatacji. Pomaga śledzić stan urządzenia, testować zmiany i szacować ich skutki.
- Czas pracy na bateriibattery runtime
Czas, przez który robot może pracować na jednym ładowaniu. Zależy od pojemności baterii i od zużycia energii przy konkretnej czynności, na przykład podczas chodzenia, przenoszenia ładunku lub oczekiwania.
- Czujnik siłyforce sensor
Czujnik, który mierzy działającą siłę. Robot może go wykorzystywać na przykład do sterowania siłą docisku podczas manipulacji; łączone czujniki siły i momentu mierzą również obrotowe działanie sił.
- Czujnik taktylnytactile sensor
Czujnik dotyku, który wykrywa kontakt, a w zależności od wykonania także nacisk lub siły ścinające. Na dłoni robotycznej pomaga dostosowywać chwyt, aby przedmiot się nie wyślizgnął ani nie uszkodził.
- Dłoń robotycznarobotic hand
W humanoidach część na końcu ramienia przeznaczona do chwytania przedmiotów i manipulowania nimi, często wyposażona w ruchome palce. Jej możliwości zależą od konstrukcji, czujników i sposobu sterowania.
- Efektor końcowyend effector
Część robocza na końcu ramienia robota, która bezpośrednio oddziałuje na otoczenie. Może to być na przykład chwytak, dłoń robotyczna lub narzędzie do konkretnej czynności.
- Enkoderencoder
Czujnik, który przetwarza położenie lub zmianę położenia na sygnał elektryczny. W przegubie robota pomaga ustalić kąt obrotu i zapewnia sprzężenie zwrotne do precyzyjnego sterowania ruchem.
- Inercyjna jednostka pomiarowa (IMU)inertial measurement unit (IMU)
Zestaw czujników mierzących przyspieszenie i prędkość kątową, czyli to, jak szybko ciało się obraca. Układ sterowania szacuje na podstawie tych danych przechylenie i zmiany ruchu robota, co pomaga utrzymać równowagę.
- Kamera głębidepth camera
Kamera, która oprócz obrazu lub zamiast niego podaje odległość poszczególnych części sceny. Dzięki niej robot szacuje kształt i położenie przedmiotów oraz rozpoznaje przeszkody w przestrzeni.
- Lidarlight detection and ranging (lidar)
Czujnik, który za pomocą światła laserowego mierzy odległość do otaczających powierzchni. Z wielu pomiarów tworzy przestrzenny obraz otoczenia, który robot wykorzystuje do orientacji i omijania przeszkód.
- Model bazowy dla robotówrobotics foundation model
Model sztucznej inteligencji wstępnie wytrenowany na szerokim zakresie danych i zadań, który można dalej dostosowywać do różnych czynności robotów. Zapewnia wspólną podstawę umiejętności, ale nie gwarantuje poradzenia sobie z dowolnym zadaniem.
- Model VLA (vision-language-action)vision-language-action model
Model sztucznej inteligencji, który łączy dane wizualne, polecenia językowe i działania robota. Może na przykład na podstawie obrazu stołu i słownego polecenia zaproponować ruchy potrzebne do chwycenia przedmiotu.
- Moment obrotowytorque
Wielkość wyrażająca obrotowe działanie siły wokół osi. Zależy od wartości siły i od długości jej ramienia; w przegubie robota określa, jak mocno napęd działa przeciw obciążeniu.
- Napęd hydraulicznyhydraulic actuation
Napęd, który przenosi energię za pomocą cieczy pod ciśnieniem do siłowników lub silników hydraulicznych. Potrafi wytworzyć dużą siłę, ale wymaga też źródła ciśnienia, przewodów i uszczelnień.
- Napęd quasi-bezpośredniquasi-direct drive
Napęd łączący silnik z przekładnią o małym przełożeniu. Umożliwia szybką reakcję na kontakt z otoczeniem i ułatwia sterowanie siłą, ale wymaga silnika zdolnego dostarczyć wystarczający moment obrotowy.
- Norma bezpieczeństwasafety standard
Dokument określający wymagania lub procedury ograniczania ryzyka przy projektowaniu i używaniu urządzeń. W przypadku robotów pomaga rozwiązywać na przykład problem niebezpiecznego kontaktu z człowiekiem; samo spełnienie normy nie gwarantuje bezpieczeństwa w każdej sytuacji.
- Przekładnia harmonicznastrain wave gearing
Przekładnia, w której elastyczne koło zębate jest w kontrolowany sposób odkształcane i zazębia się ze sztywnym wieńcem zębatym. Umożliwia duże zmniejszenie prędkości obrotowej na małej przestrzeni i precyzyjny ruch przegubów robotów.
- Przekładnia planetarnaplanetary gearbox
Przekładnia z centralnym kołem zębatym, wokół którego krążą mniejsze koła wewnątrz wieńca zębatego. W napędach robotów może zmniejszać prędkość obrotową silnika i zwiększać dostępny moment obrotowy.
- Punkt zerowego momentu (ZMP)zero moment point (ZMP)
Punkt na płaszczyźnie podłoża, względem którego wypadkowy moment wywracający sił działających na robota jest równy zeru. Podczas chodzenia po płaskiej powierzchni pomaga układowi sterowania planować ruch tak, aby robot zachował podparcie stóp.
- Robot jako usługa (RaaS)robot as a service (RaaS)
Sposób udostępniania robota, w którym klient płaci za jego używanie lub wykonaną pracę zamiast kupować go bezpośrednio. Częścią usługi mogą być również konserwacja, oprogramowanie i wsparcie eksploatacyjne.
- Robot współpracującycollaborative robot
Robot zaprojektowany do współpracy z człowiekiem we wspólnej przestrzeni roboczej. Bezpieczna praca zależy także od narzędzia, zadania i oceny ryzyka całego stanowiska.
- Równowaga dynamicznadynamic balance
Utrzymywanie stabilności w trakcie ruchu dzięki ciągłym zmianom postawy, sił i miejsc stawiania stóp. Robot może w ten sposób poradzić sobie z krokiem lub zakłóceniem, nawet jeśli w niektórych chwilowych pozycjach nie potrafiłby stać nieruchomo.
- Serwomotorservomotor
Silnik używany z czujnikiem i regulatorem, który porównuje stan zadany z rzeczywistym i koryguje napęd. Dzięki temu sprzężeniu zwrotnemu można precyzyjnie sterować na przykład położeniem lub prędkością przegubu.
- Sterowanie end-to-endend-to-end control
Podejście, w którym model uczy się przekształcać dane wejściowe, na przykład obraz i opis zadania, w działania wyjściowe jako całość. Wyjściem mogą być cele ruchu, które następnie przetwarza układ sterowania silnikami.
- Sterowanie predykcyjne (MPC)model predictive control (MPC)
Sterowanie, które za pomocą modelu przewiduje najbliższy przyszły ruch i szuka odpowiednich działań z uwzględnieniem celów i ograniczeń. Plan jest na bieżąco przeliczany na podstawie nowych pomiarów, na przykład podczas utrzymywania równowagi robota.
- Stopień swobodydegree of freedom (DOF)
Jeden niezależny sposób, w jaki może poruszać się ciało lub mechanizm, na przykład obrót wokół osi. Liczba stopni swobody określa, ile niezależnych współrzędnych potrzeba do opisu jego położenia.
- Symulatorsimulator
Program naśladujący robota, jego otoczenie i ich wzajemne oddziaływanie. Umożliwia testowanie sterowania i uczenie umiejętności bez zużywania rzeczywistej maszyny, ale wyniki trzeba sprawdzić w rzeczywistości.
- Teleoperacjateleoperation
Zdalne sterowanie robotem przez człowieka za pomocą kontrolerów lub śledzenia ruchów. Operator otrzymuje informacje na przykład z kamer robota i na ich podstawie kieruje jego działaniem.
- Transfer z symulacji do rzeczywistości (sim-to-real)sim-to-real transfer
Przeniesienie umiejętności lub metody sterowania ze środowiska wirtualnego na rzeczywistego robota. Trzeba przy tym poradzić sobie z różnicami między modelem a rzeczywistością, na przykład w tarciu, pomiarach lub reakcji silników.
- Uczenie przez naśladowanieimitation learning
Metoda, w której robot uczy się na podstawie pokazów prawidłowego wykonania zadania. Pokazy mogą pochodzić na przykład z teleoperacji i służą do nauczenia sposobu postępowania w podobnych sytuacjach.
- Uczenie ze wzmocnieniemreinforcement learning
Metoda, w której system uczy się wybierać działania na podstawie nagród otrzymywanych za ich wyniki. Robot może w ten sposób w symulacji stopniowo nauczyć się chodzenia lub manipulacji, próbując różnych sposobów.
- Wdrożenie pilotażowepilot deployment
Ograniczone próbne użytkowanie robota w rzeczywistych warunkach pracy. Służy do sprawdzenia jego użyteczności, niezawodności i bezpieczeństwa przed ewentualnym rozszerzeniem.