Historia robotów
Rozwój wyobrażeń o sztucznych istotach sięga od antycznych automatów po współczesne humanoidy. Na tej drodze znalazła się też sztuka R.U.R. Karla Čapka, która dała światu słowo robot.
Poprzednicy (do 1919)
1206
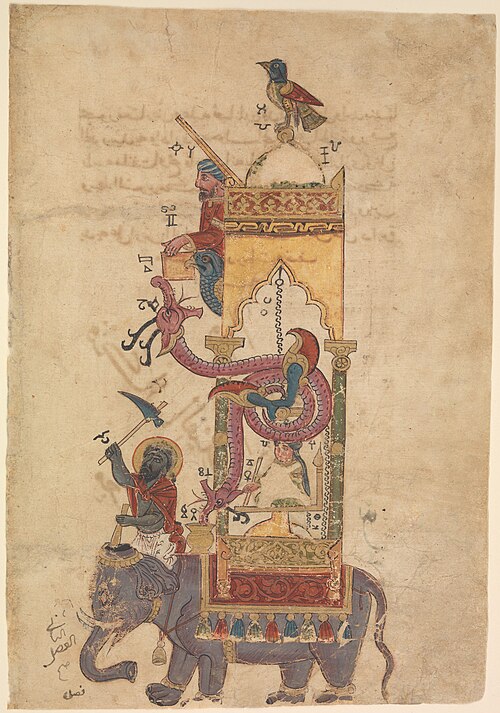
RobotykaKsięga wiedzy o pomysłowych urządzeniach mechanicznych al-Dżazariego
Inżynier al-Dżazari w 1206 roku przekazał swojemu sułtanowi księgę, w której szczegółowo opisał i narysował dziesiątki swoich maszyn, na przykład zegary wodne i automaty. Należy ona do najważniejszych świadectw średniowiecznej inżynierii mechanicznej.
al-Jazari · CC0 · źródło
około 1495
HumanoidMechaniczny rycerz Leonarda
Leonardo da Vinci zaprojektował około 1495 roku w Mediolanie dla księcia Ludovica Sforzy mechanicznego rycerza w zbroi, który miał siadać, poruszać ramionami i głową oraz otwierać przyłbicę. Z projektu zachowały się jedynie fragmenty szkiców w Codexie Atlanticus.
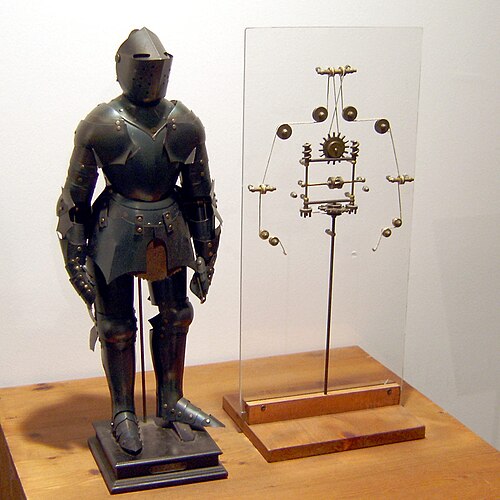
Photo by Erik Möller. Leonardo da Vinci. Mensch - Erfinder - Genie exhibit, Berlin 2005. · Public domain · źródło
Źródła: Medievalists.net: Renaissance Robotics: Leonardo da Vinci's Lost Knight and Enlivened Materiality · Mark Elling Rosheim (Ross-Hime Designs): Leonardo's programmable automaton, a reconstruction · Springer: Rosheim, Leonardo's Lost Robots – kapitola Leonardo's Knight · Moran, M. E.: Evolution of robotic arms (Journal of Robotic Surgery, PMC) · Wikipedie: Leonardo's robot1738
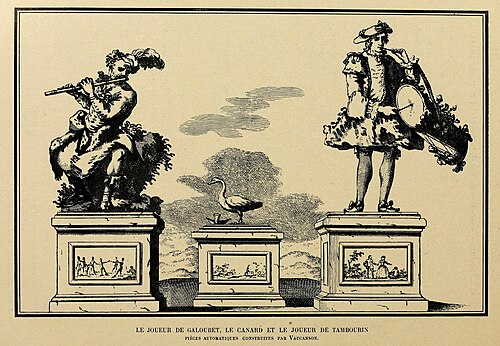
HumanoidFlecista Vaucansona i jego opis
Jacques de Vaucanson w 1738 roku przedstawił paryskiej Akademii Nauk automat o ludzkiej postaci, który grał na flecie, i wydał jego opis Le mécanisme du fluteur automate. Akademia w protokole z 30 kwietnia 1738 roku doceniła, jak maszyna naśladuje palce, oddech i usta muzyka.
Jacques de Vaucanson · Public domain · źródło
1774
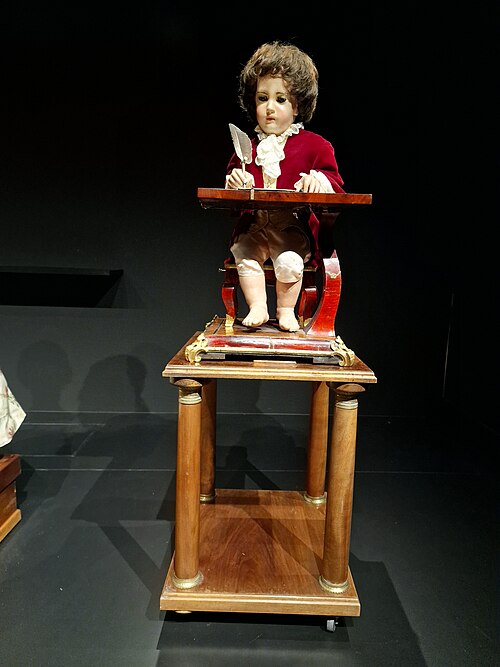
HumanoidPokaz automatów Jaquet-Droz
W La Chaux-de-Fonds zaprezentowano automaty Pisarz, Rysownik i Muzyczka. Mechaniczne postacie naśladowały pisanie, rysowanie i grę na instrumencie klawiszowym.
Gre regiment · CC BY-SA 4.0 · źródło
około 1800
HumanoidAutomat rysujący i piszący Maillardeta
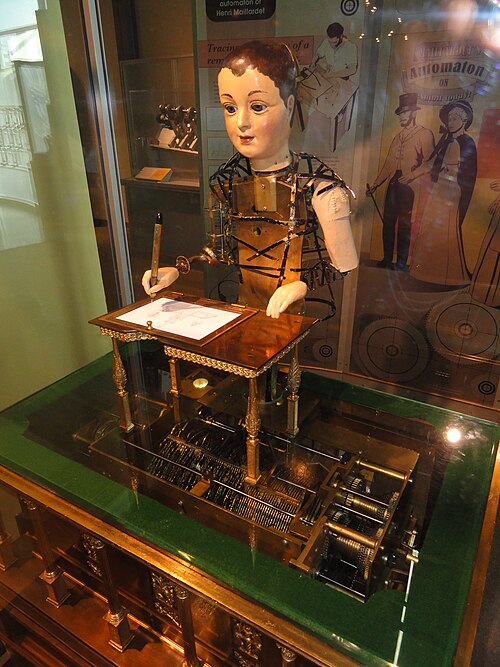
Szwajcarski mechanik Henri Maillardet zbudował w Londynie około 1800 roku automat w postaci chłopca, który potrafi narysować cztery obrazki i napisać trzy wiersze. Ma największą „pamięć” spośród wszystkich takich maszyn i dziś należy do Franklin Institute w Filadelfii.
Daderot · Public domain · źródło
1898
RobotykaSterowana radiem łódź Tesli
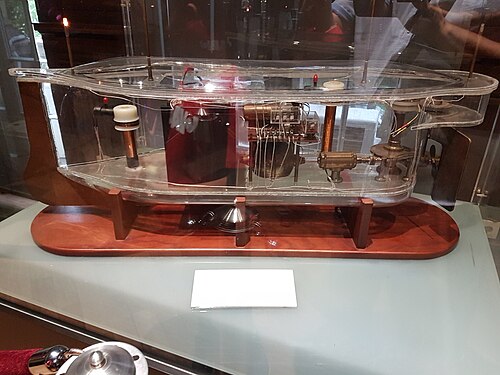
Nikola Tesla w 1898 roku na wystawie elektrotechnicznej w Madison Square Garden w Nowym Jorku sterował modelem łodzi za pomocą sygnałów radiowych. Był to pierwszy publiczny pokaz bezprzewodowego zdalnego sterowania; patent nr 613 809 otrzymał 8 listopada 1898 roku.
Boban Markovic · CC BY-SA 4.0 · źródło
Słowo robot (1920–1959)
1920
KulturaKarel Čapek: R.U.R.
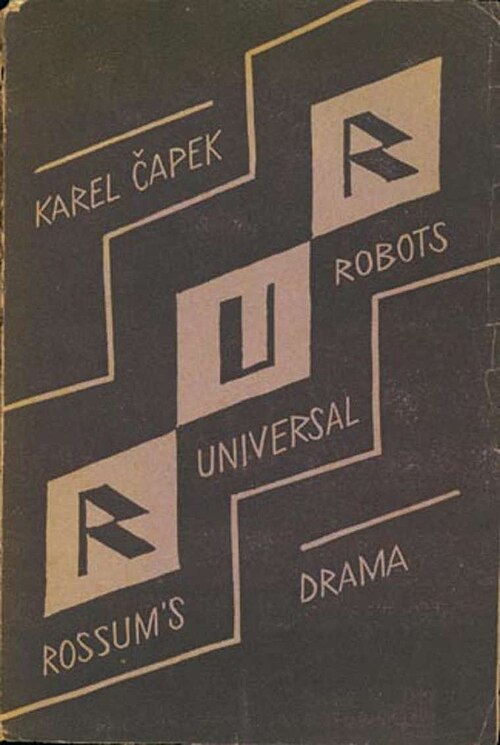
W listopadzie 1920 roku ukazała się w Pradze sztuka Karla Čapka R.U.R. (Rossumovi univerzální roboti), która dała światu słowo robot. Premierę w Teatrze Narodowym miała 25 stycznia 1921 roku.
Unknown author Unknown author · Public domain · źródło
1927
KulturaKobieta-robot w filmie Metropolis
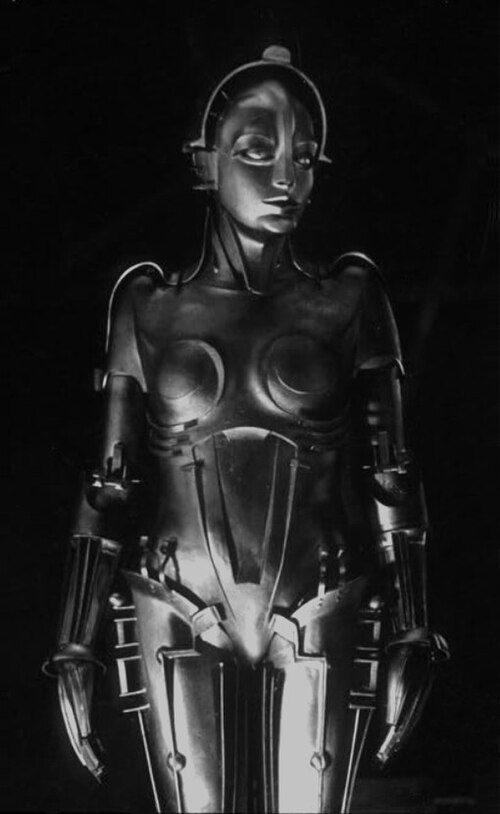
Premierę miał film Metropolis w reżyserii Fritza Langa. Jego żeński automat należy do głównych postaci opowieści o podzielonym społeczeństwie przemysłowym.
Horst von Harbou · Public domain · źródło
1928
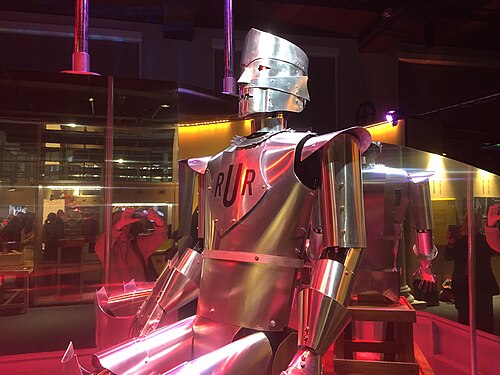
HumanoidEric, pierwszy brytyjski robot
We wrześniu 1928 roku robot Eric otworzył wystawę modelarzy w londyńskich Royal Horticultural Halls zamiast księcia Yorku. Zbudowali go kapitan W. H. Richards i Alan Reffell; potrafił wstać, ukłonić się, poruszać ramionami i wygłosić przemówienie.
Matt Brown from London, England · CC BY 2.0 · źródło
1939
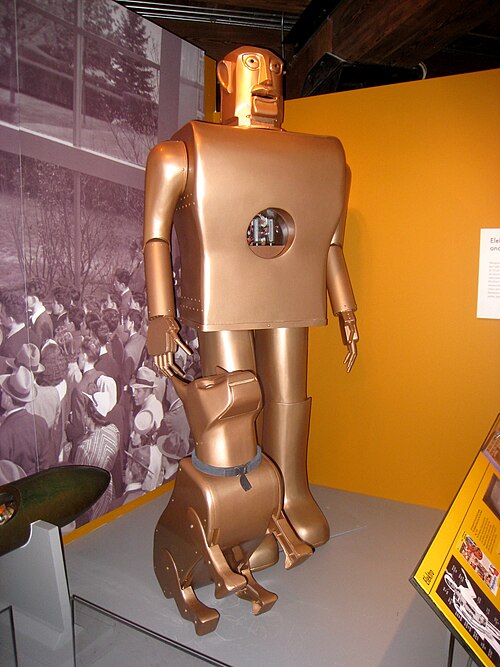
HumanoidWestinghouse przedstawia Elektro
Firma Westinghouse zaprezentowała na wystawie światowej w Nowym Jorku w 1939 roku humanoidalnego robota Elektro. Reagował na rytm poleceń głosowych i opowiadał dowcipy nagrane na płytach gramofonowych, a towarzyszył mu robotyczny pies Sparko.
Daderot · Public domain · źródło
1942
KulturaOpowiadanie Asimova Runaround
W marcu 1942 roku w czasopiśmie Astounding ukazało się opowiadanie Isaaca Asimova Runaround, w którym po raz pierwszy wprost sformułowano trzy prawa robotyki. Wywarły one później silny wpływ na science fiction i późniejsze debaty o robotyce i sztucznej inteligencji.
1950
KulturaIsaac Asimov: Ja, robot
Ukazała się książka Ja, robot, która połączyła robotyczne opowiadania Asimova. Za pośrednictwem fikcji bada relacje między ludźmi a maszynami.
Pierwsze maszyny (1960–1985)
1961
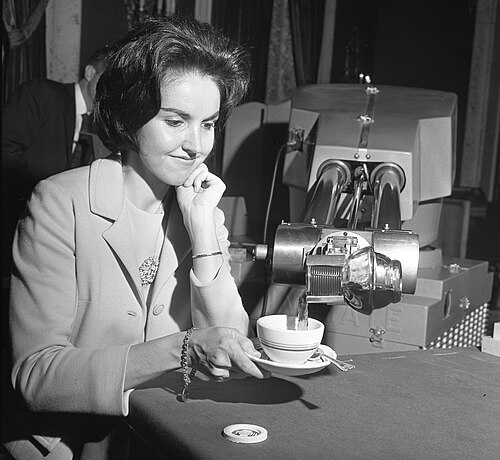
RobotykaUnimate w fabryce samochodów
W 1961 roku w zakładzie General Motors w Trenton w stanie New Jersey zaczął pracować Unimate, pierwszy robot przemysłowy zastosowany na linii produkcyjnej. Wyjmował odlewy z maszyny do odlewania ciśnieniowego, czyli wykonywał niebezpieczną i monotonną pracę.
Frank Q. Brown, Los Angeles Times · CC BY 4.0 · źródło
1963
RobotykaRamię Rancho na Stanfordzie
Sześcioprzegubowe ramię Rancho powstało w szpitalu Rancho Los Amigos w kalifornijskim Downey jako pomoc dla osób z niepełnosprawnościami. W 1963 roku pozyskał je Uniwersytet Stanforda i stało się jednym z pierwszych ramion robotycznych sterowanych komputerowo.
1965
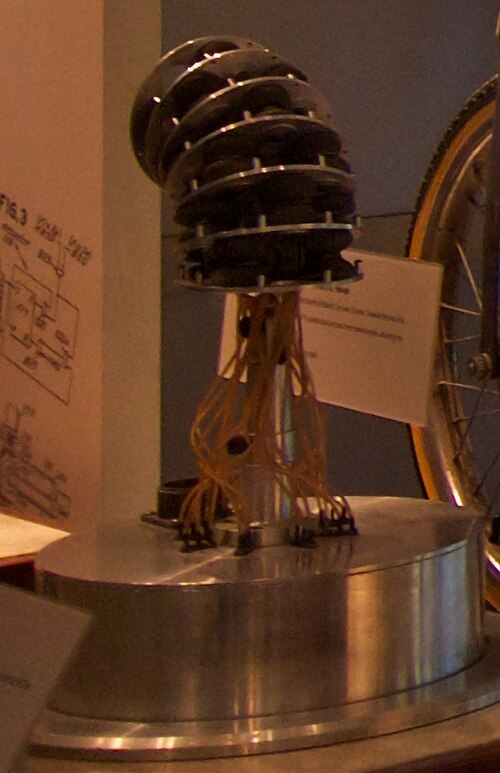
RobotykaPneumatyczne ramię Orm
Victor Scheinman i Larry Leifer zbudowali w 1965 roku na Stanfordzie napędzane powietrzem ramię Orm (po norwesku wąż): poruszało się dzięki napełnianiu 28 worków między siedmioma metalowymi dyskami. Należy do pierwszych prób ramienia sterowanego bezpośrednio przez komputer, ale z powodu niedokładności ruchów zrezygnowano z niego.
Don DeBold from San Jose, CA, USA · CC BY 2.0 · źródło
1966
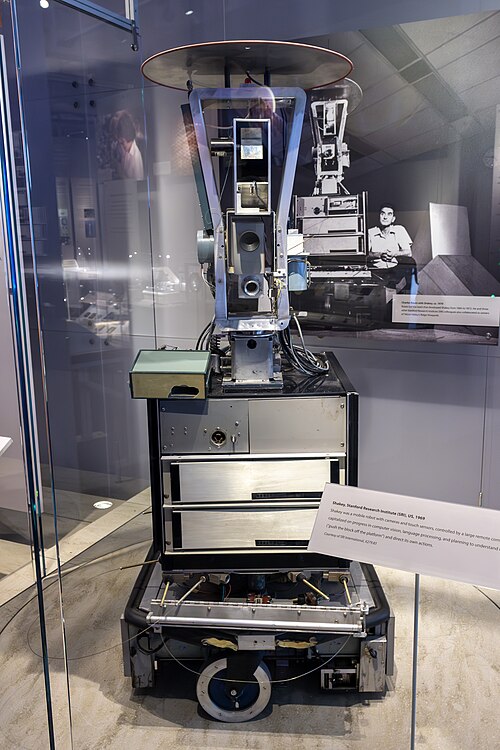
RobotykaPoczątek projektu Shakey
SRI rozpoczął projekt robota mobilnego Shakey, który trwał do 1972 roku. Łączył on postrzeganie otoczenia z planowaniem ruchu i manipulacji.
The wub · CC BY-SA 4.0 · źródło
około 1968
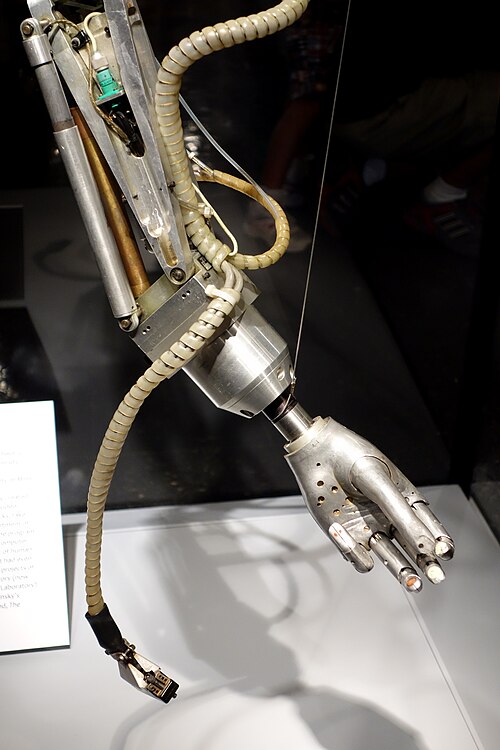
RobotykaRamię-macka Minsky'ego
Marvin Minsky opracował w MIT około 1968 roku dwunastoprzegubowe ramię hydrauliczne, które poruszało się jak macka ośmiornicy i potrafiło sięgać wokół przeszkód. Sterował nim komputer DEC PDP-6.
Daderot · CC0 · źródło
1969
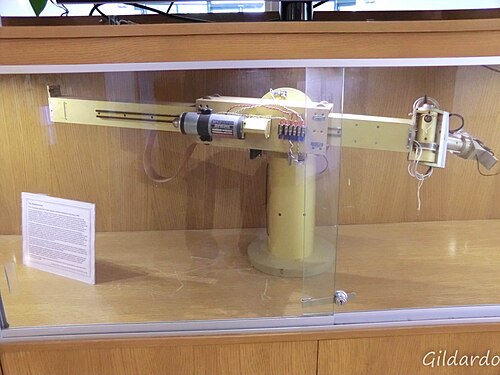
RobotykaElektryczne ramię Stanford
Victor Scheinman zaprojektował w 1969 roku na Stanfordzie sześcioosiowe ramię Stanford Arm, pierwsze udane ramię robotyczne z napędem elektrycznym sterowane komputerowo. Bezpośrednio z niego wywodziły się roboty przemysłowe PUMA firmy Unimation.
Gildardo Sánchez · CC BY 2.0 · źródło
1973
HumanoidHumanoid WABOT-1
W 1973 roku Uniwersytet Waseda pod kierunkiem profesora Ichiro Kato ukończył robota WABOT-1, uważanego za pierwszego pełnowymiarowego robota humanoidalnego. Chodził na dwóch nogach, chwytał przedmioty i porozumiewał się prostym językiem japońskim.
1974
RobotykaSilver Arm do precyzyjnego montażu
David Silver w MIT opracował ramię robotyczne do montażu drobnych części. Przy precyzyjnej manipulacji wykorzystywało ono sprzężenie zwrotne z czujników dotyku i nacisku.
1977
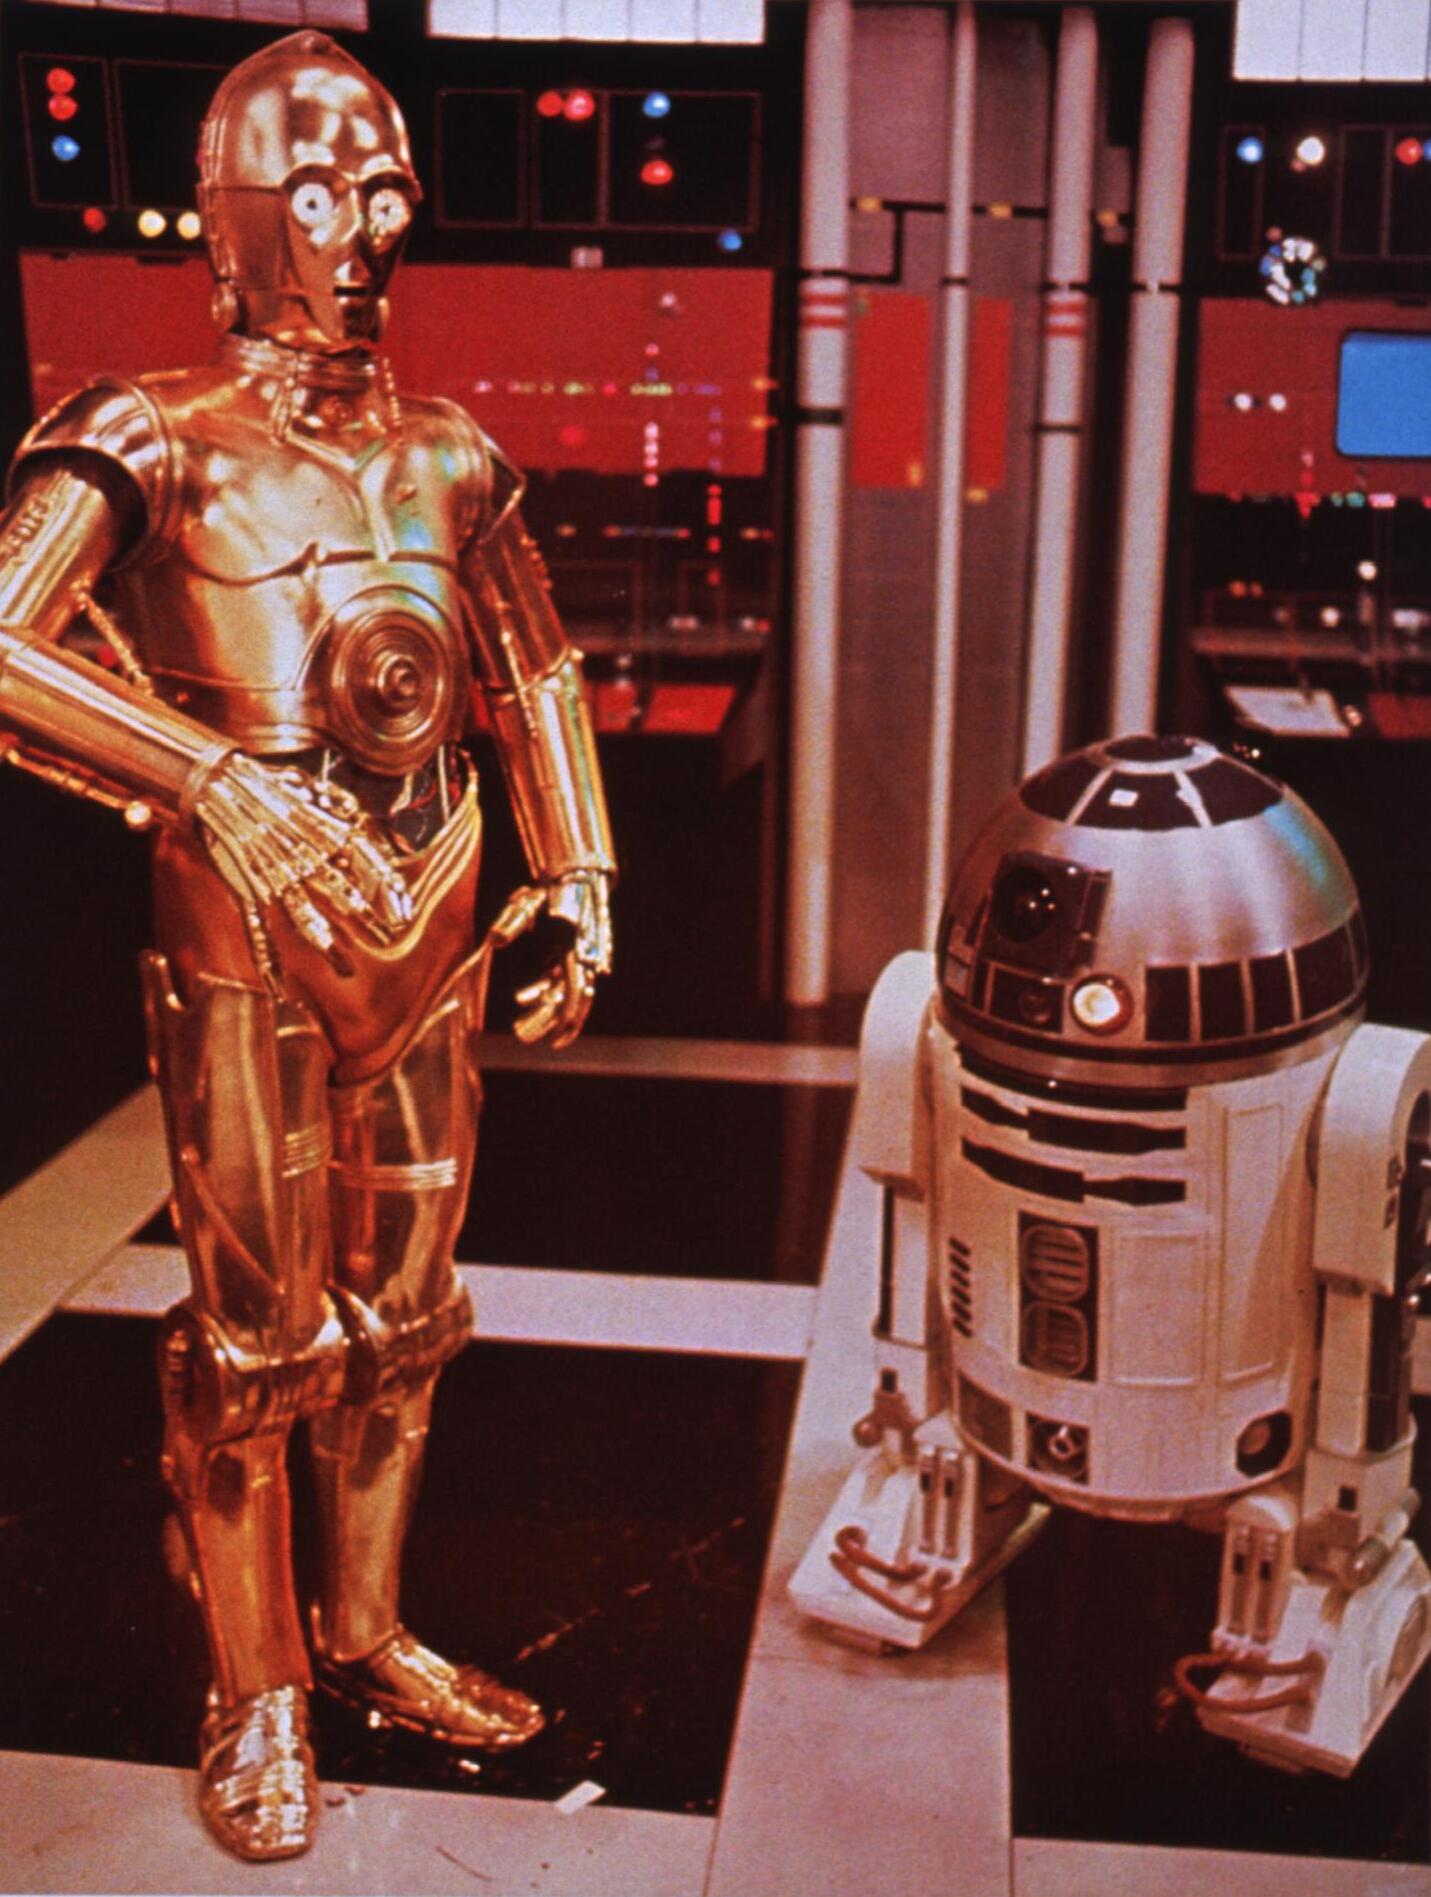
KulturaDroidy R2-D2 i C-3PO w Star Wars
Film George'a Lucasa Star Wars (później Epizod IV – Nowa nadzieja) miał premierę 25 maja 1977 roku. Droidy R2-D2 i C-3PO należą do głównych postaci i znacząco wpłynęły na to, jak opinia publiczna wyobraża sobie roboty.
National Library of Medicine - History of Medicine · Public domain · źródło
1979
RobotykaStanford Cart pokonuje tor przeszkód
W 1979 roku Stanford Cart Hansa Moraveca samodzielnie przejechał przez pomieszczenie pełne przeszkód. Kamerą pozyskiwał obrazy stereoskopowe, budował rzadką mapę 3D i planował trasę; przejazd trwał około pięciu godzin. Był to wczesny kamień milowy widzenia i nawigacji robotów.
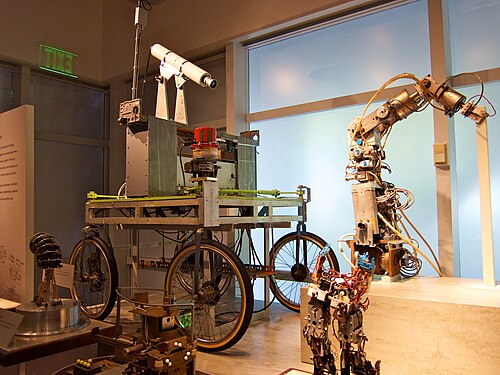
Don DeBold from San Jose, CA, USA · CC BY 2.0 · źródło
1984
HumanoidRobot muzyk WABOT-2
Uniwersytet Waseda ukończył w 1984 roku humanoidalnego robota WABOT-2, który odczytywał nuty kamerą, grał rękami i nogami na organach elektronicznych i mówił po japońsku. Nawiązywał do WABOT-1 i był pierwszym krokiem w stronę „robota osobistego”.
Chodzące humanoidy (1986–2009)
1986
RobotykaHonda rozpoczyna badania nad chodzeniem
Honda zbudowała eksperymentalną dwunożną maszynę E0. Powolnym chodem statycznym zapoczątkowała serię badawczą, z której później powstały pełne postacie humanoidalne.
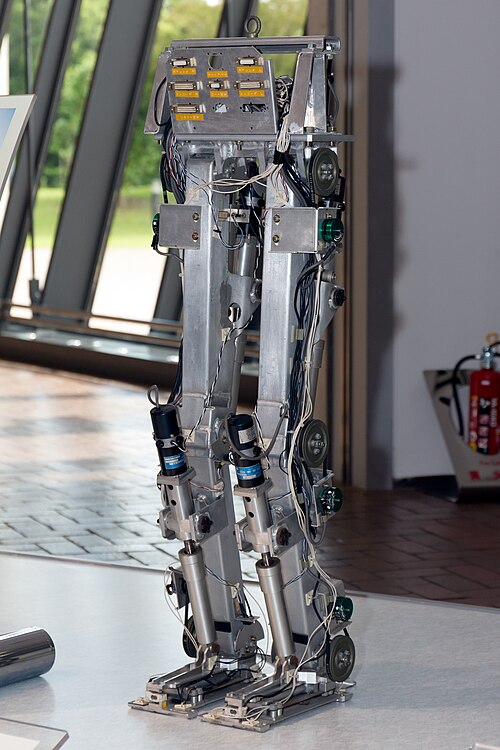
Morio · CC BY-SA 3.0 · źródło
1993
HumanoidHonda P1 z tułowiem i ramionami
W 1993 roku Honda zbudowała prototyp P1, swoją pierwszą maszynę kroczącą z tułowiem, ramionami i głową. Mierzył 191,5 cm, ważył 175 kg i korzystał z zewnętrznego zasilania oraz komputera; nie został publicznie zaprezentowany i służył do badań.
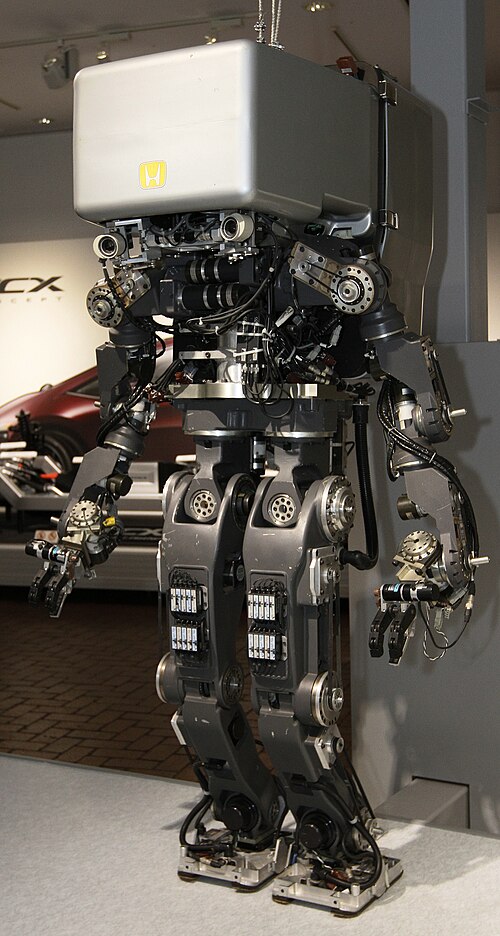
Morio · CC BY-SA 3.0 · źródło
1996
HumanoidPrezentacja Hondy P2
W grudniu 1996 roku Honda zaprezentowała P2, pierwszego autonomicznego dwunożnego humanoida, który chodził bez upadków. Komputer, napędy i akumulatory nosił w tułowiu, dzięki czemu działał bez kabla; radził sobie też ze schodami i pchaniem wózka.
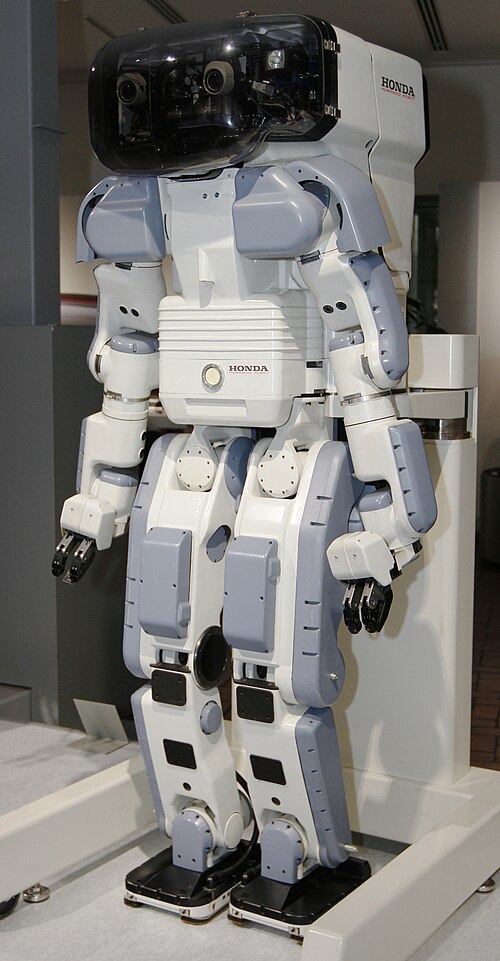
Morio · CC BY-SA 3.0 · źródło
około 1996
HumanoidWABIAN – dwunożny humanoid z Uniwersytetu Waseda
W laboratorium Atsuo Takanishiego na Uniwersytecie Waseda powstał około 1996 roku dwunożny humanoid WABIAN, mniej więcej wielkości dorosłego człowieka. Potrafił dynamicznie chodzić do przodu i do tyłu, nieść ładunek i komunikować się gestami, a stał się podstawą całej serii WABIAN.
1997
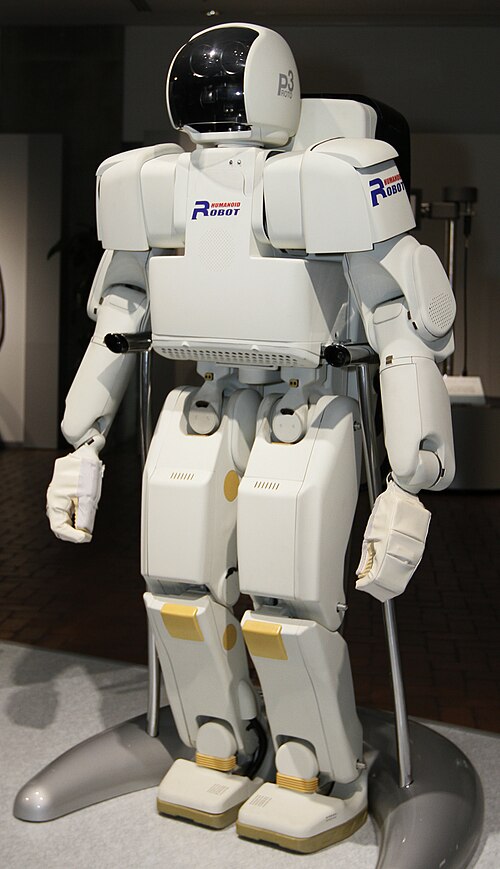
HumanoidUkończenie Hondy P3
We wrześniu 1997 roku Honda ukończyła w pełni samodzielnego humanoida P3. Mierzył 160 cm i ważył 130 kg, był więc mniejszy i lżejszy od P2 dzięki nowym materiałom i rozproszonemu sterowaniu. Stał się bezpośrednim poprzednikiem robota ASIMO.
Morio · CC BY-SA 3.0 · źródło
1997
HumanoidHadaly-2 do współpracy z człowiekiem
Waseda zaprezentowała humanoidalnego robota Hadaly-2. Projekt koncentrował się na współpracy robota z ludzkim partnerem.
2000
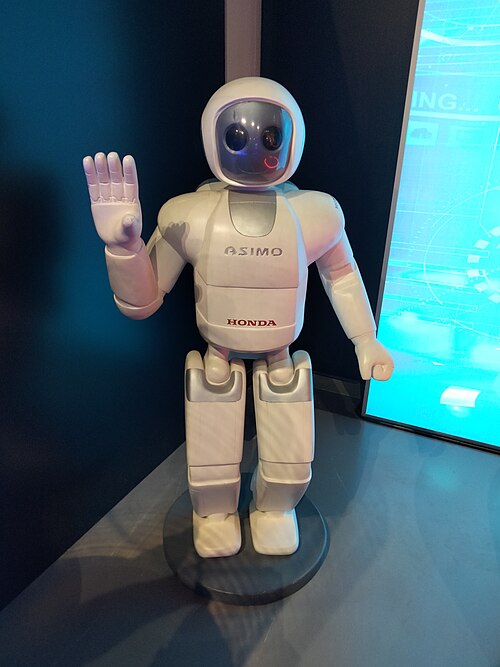
HumanoidHonda przedstawia ASIMO
Honda 20 listopada 2000 roku ogłosiła małego i lekkiego humanoida ASIMO (Advanced Step in Innovative Mobility), opracowanego na bazie P3. Nowa technika chodu dała mu niespotykanie ludzki sposób poruszania się i wielkość dopasowaną do ludzkiego otoczenia.
Enric · CC BY-SA 4.0 · źródło
2002
HumanoidPremiera ligi humanoidalnej RoboCup
Podczas RoboCup w japońskiej Fukuoce po raz pierwszy odbyły się rozgrywki ligi humanoidalnej. Zawody stworzyły wspólne środowisko rozwoju robotów humanoidalnych ze szczególnym uwzględnieniem robotycznej piłki nożnej.
2003
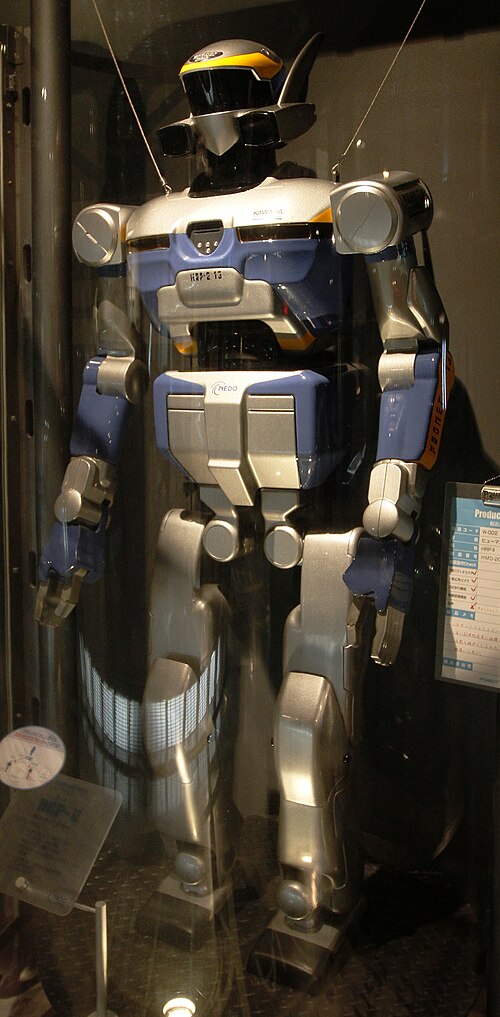
HumanoidHRP-2 jako platforma badawcza
Projekt HRP zaowocował humanoidalną platformą HRP-2 opracowaną przez AIST i Kawada Industries. Robot był przeznaczony do badań nad pracą w ludzkim otoczeniu.
Morio · CC BY-SA 3.0 · źródło
2003
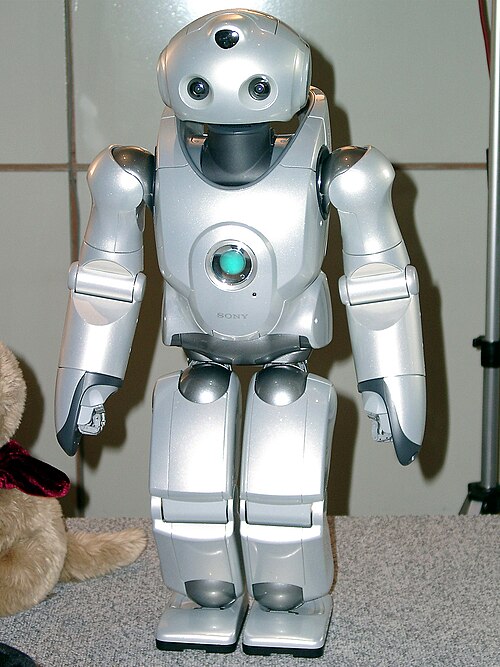
HumanoidQRIO jako pierwszy biegający humanoid
Sony 18 grudnia 2003 roku pokazało humanoida QRIO w biegu: obie nogi znajdowały się na moment jednocześnie w powietrzu. Sony określiło go jako pierwszego biegającego autonomicznego humanoida z własnym sterowaniem i zasilaniem; biegł z prędkością około 14 m na minutę.
Dschen Reinecke · CC BY-SA 3.0 · źródło
2004
HumanoidRobosapien trafia na rynek
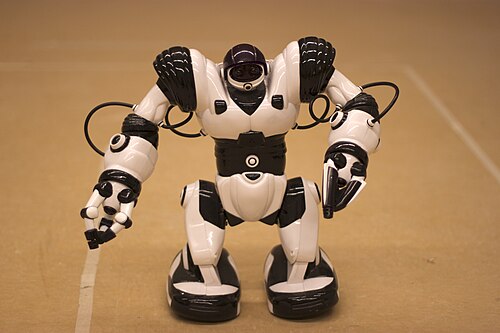
W 2004 roku firma WowWee wydała zabawkę Robosapien, którą zaprojektował robotyk Mark Tilden. Humanoidalny robot chodził, chwytał przedmioty i znał dziesiątki poleceń; od kwietnia do grudnia 2004 roku sprzedano ponad 1,5 miliona egzemplarzy.
Jiuguang Wang · CC BY-SA 2.0 · źródło
2005
HumanoidNowy ASIMO współpracuje z ludźmi
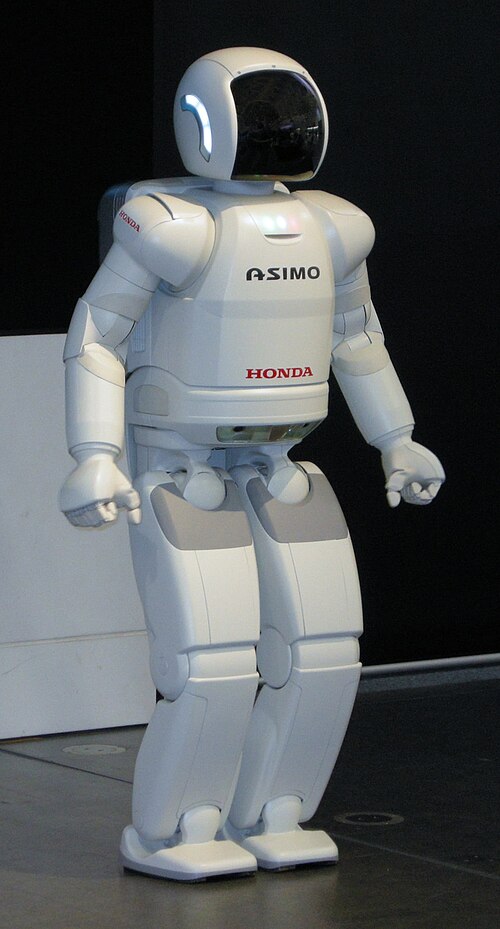
Honda 13 grudnia 2005 roku zaprezentowała nową wersję ASIMO, która potrafiła iść z człowiekiem za rękę, pchać wózek, nosić tacę i samodzielnie pełnić funkcję recepcjonisty lub przewodnika. Biegała z prędkością 6 km/h i radziła sobie z biegiem po okręgu.
Hatsukari715 · Public domain · źródło
2008
HumanoidNAO w lidze standardowej RoboCup
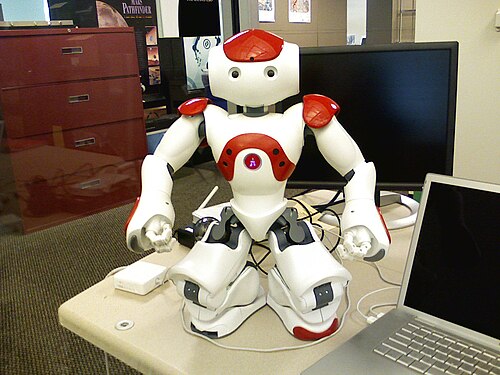
Humanoid NAO francuskiej firmy Aldebaran zastąpił psa AIBO jako jednolitą platformę Standard Platform League RoboCup i po raz pierwszy rywalizował w niej w 2008 roku. Wybór ogłoszony w sierpniu 2007 roku uczynił z NAO powszechnie używanego robota badawczego.
Jiuguang Wang · CC BY-SA 3.0 · źródło
2008
HumanoidPierwsza wersja otwartej platformy iCub
Ukazała się pierwsza wersja humanoida iCub z europejskiego projektu RobotCub. Robot wielkości dziecka łączył modułową konstrukcję i otwarte oprogramowanie do badań nad uczeniem się i poznaniem. Badacze mogli modyfikować jego elementy i wspólnie rozwijać platformę.
2009
HumanoidPrezentacja humanoida HRP-4C
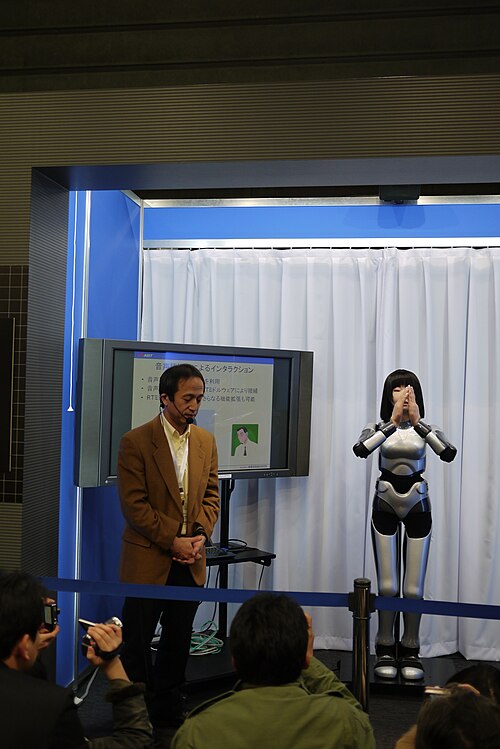
AIST zaprezentował humanoidalnego robota HRP-4C z ludzką twarzą i sylwetką. Prace rozwojowe miały na celu naśladowanie ludzkiego ruchu i zastosowanie w przemyśle rozrywkowym.
yoggy0 from Yokohama, Japan · CC BY 2.0 · źródło
Badania i dynamika (2010–2019)
2010
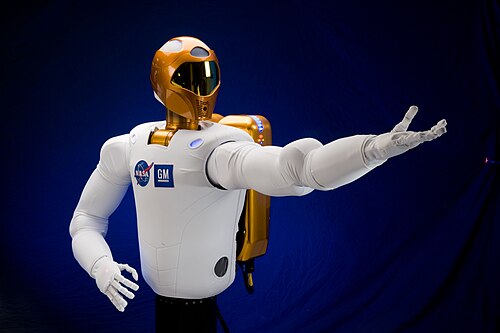
HumanoidPrezentacja Robonauta 2
NASA i General Motors 4 lutego 2010 roku zaprezentowały humanoida Robonaut 2 (R2), szybszego i zręczniejszego następcę pierwotnego Robonauta. Miał głowę, tułów, dwa ramiona i dłonie i został zaprojektowany do bezpiecznej pracy obok ludzi w kosmosie i w fabrykach.
Robert Markowitz · Public domain · źródło
2011
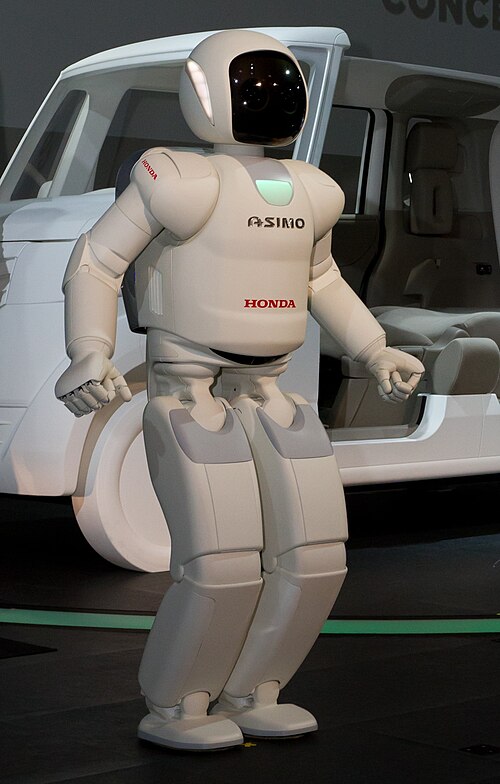
HumanoidNowy ASIMO z autonomicznym zachowaniem
Honda 8 listopada 2011 roku zaprezentowała całkowicie nowego ASIMO z techniką autonomicznego sterowania zachowaniem, którą określiła jako pierwszą na świecie. Robot mógł dalej pracować bez ludzkiego operatora i sam podejmować decyzje w zależności od otoczenia i ludzi wokół.
Morio · CC BY-SA 3.0 · źródło
2011
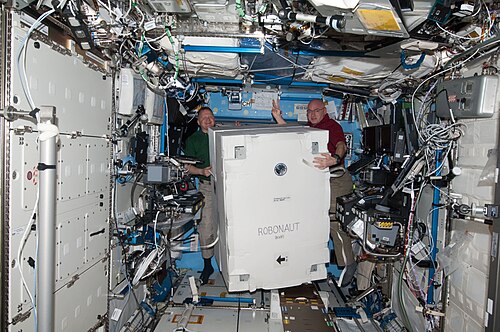
HumanoidRobonaut 2 leci w kosmos
NASA 24 lutego 2011 roku wyniosła Robonauta 2 na pokładzie wahadłowca Discovery (misja STS-133) na Międzynarodową Stację Kosmiczną. Stał się pierwszym humanoidalnym robotem w kosmosie i miał testować pracę u boku astronautów.
NASA · Public domain · źródło
2013
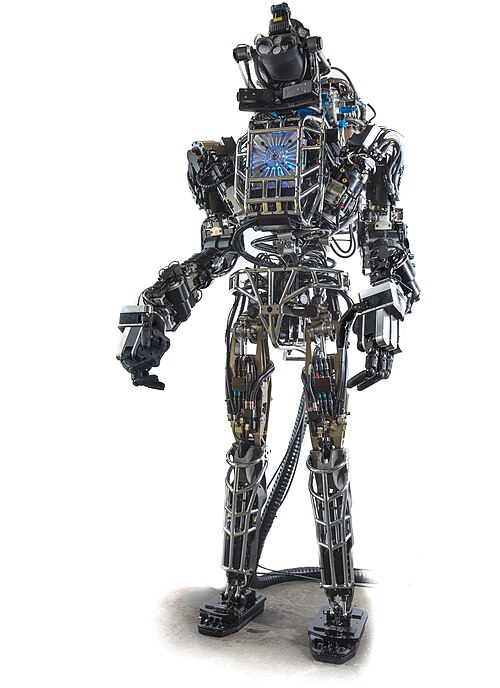
HumanoidAtlas na zawody DARPA
Boston Dynamics dostarczył humanoida Atlas na DARPA Robotics Challenge. Platforma umożliwiła zespołom rozwijanie sterowania do zadań inspirowanych akcjami ratowniczymi podczas katastrof.
DARPA · Public domain · źródło
2013
HumanoidValkyrie od NASA w zawodach DARPA
W grudniu 2013 w próbach DARPA Robotics Challenge wzięła udział Valkyrie, pierwszy dwunożny humanoid NASA. Centrum Kosmiczne Johnsona wraz z partnerami opracowało elektrycznego robota do pracy w uszkodzonym otoczeniu i badań nad przyszłymi misjami kosmicznymi.
2014
HumanoidPrezentacja robota Pepper
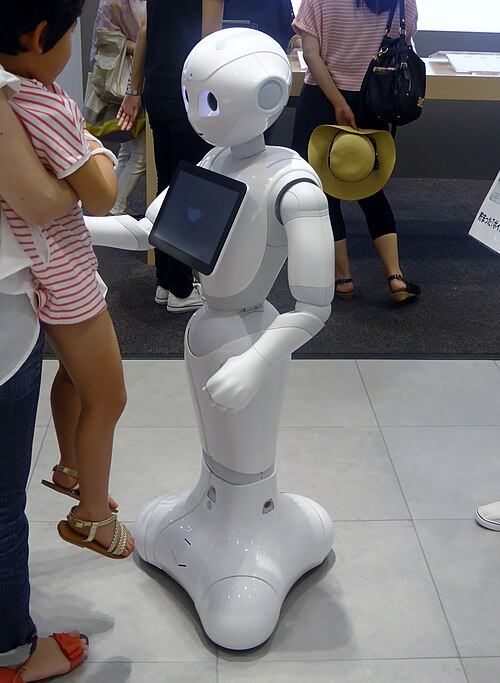
SoftBank Mobile i francuska firma Aldebaran Robotics zaprezentowały 5 czerwca 2014 roku humanoidalnego robota Pepper, który według producentów miał rozpoznawać ludzkie emocje. Był to jeden z pierwszych humanoidów przeznaczonych dla zwykłych ludzi i sklepów.
Tokumeigakarinoaoshima · CC0 · źródło
2015
HumanoidDRC-Hubo wygrywa zawody DARPA
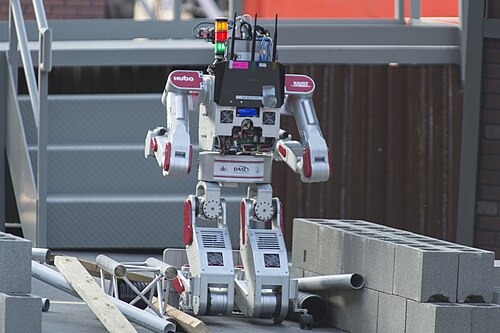
Zespół KAIST z Korei Południowej wygrał 5–6 czerwca 2015 roku w Pomonie finał zawodów DARPA Robotics Challenge z humanoidem DRC-Hubo. Robot wykonał wszystkie osiem zadań ratowniczych w 44 minuty 28 sekund i zdobył nagrodę główną w wysokości 2 milionów dolarów.
Master Chief Petty Officer John Williams · Public domain · źródło
2015
HumanoidPepper wchodzi do sprzedaży
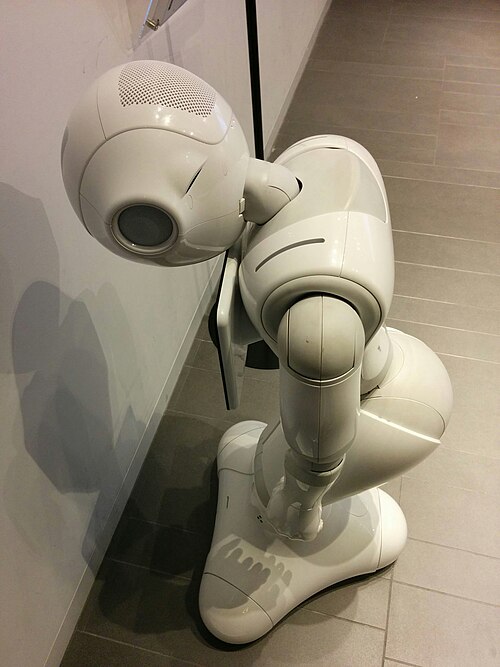
20 czerwca 2015 roku w Japonii ruszyła sprzedaż robota Pepper w cenie podstawowej 198 000 jenów. Według SoftBank pierwsze 1 000 egzemplarzy wyprzedało się w ciągu jednej minuty, co pokazało zainteresowanie opinii publicznej domowymi humanoidami.
Hanonimas · CC BY-SA 3.0 · źródło
2017
HumanoidAtlas wykonuje salto w tył
Opublikowany pokaz robota Atlas uchwycił skoki między platformami i salto w tył. Zademonstrował koordynację całego ciała podczas dynamicznego ruchu i lądowania.
2019
HumanoidPrezentacja robota Digit
Agility Robotics zaprezentowała 19 lutego 2019 roku dwunożnego robota Digit, który rozszerzył starszą konstrukcję Cassie o tułów, ramiona i czujniki. Unosił skrzynki do 18 kg, a w maju 2019 roku rozpoczęła się współpraca z Fordem przy dostarczaniu przesyłek pod same drzwi.
Fala komercyjna (od 2020)
2020
HumanoidDigit w ofercie komercyjnej
W styczniu 2020 roku Agility Robotics zaczęła sprzedawać robota Digit klientom komercyjnym w cenie „od niskich do średnich kwot sześciocyfrowych” w dolarach. Pierwszym klientem był Ford z dwoma robotami; The Robot Report określił go jako pierwszego sprzedawanego komercyjnie humanoida, który łączy chód z manipulacją.
2021
HumanoidHumanoid Ameca
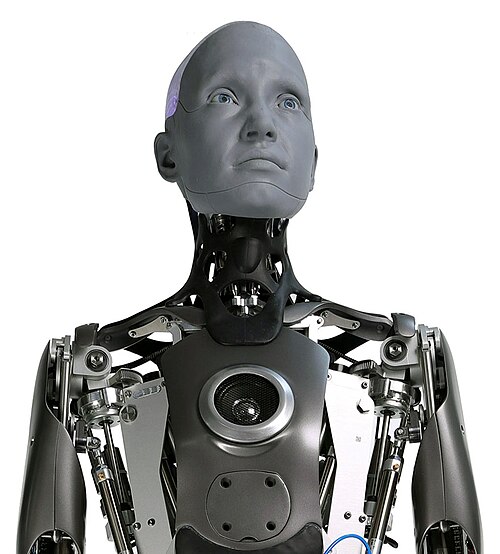
Brytyjska firma Engineered Arts z Kornwalii zaprezentowała na początku grudnia 2021 roku humanoida Ameca o bardzo wyrazistej mimice twarzy. Jego wideo miało ponad 10 milionów wyświetleń, a robot po raz pierwszy pokazał się publicznie na targach CES 2022.
Willy Jackson · CC BY-SA 4.0 · źródło
2023
HumanoidPierwsze kroki Figure 01
Amerykańska firma Figure 17 października 2023 roku po raz pierwszy publicznie pokazała humanoida Figure 01 podczas dynamicznego chodu dwunożnego. Robota o 41 stopniach swobody opracowała w nieco ponad 12 miesięcy, co firma określiła jako jeden z najszybszych procesów rozwoju humanoida.
2023
HumanoidUnitree przedstawia H1
Chińska firma Unitree, znana z robotów czworonożnych, zaprezentowała 15 sierpnia 2023 roku swojego pierwszego uniwersalnego humanoida H1 (około 1,8 m i 47 kg). Zapowiedziana cena poniżej 90 000 dolarów była jak na pełnowymiarowego humanoida wyjątkowo niska.
2024
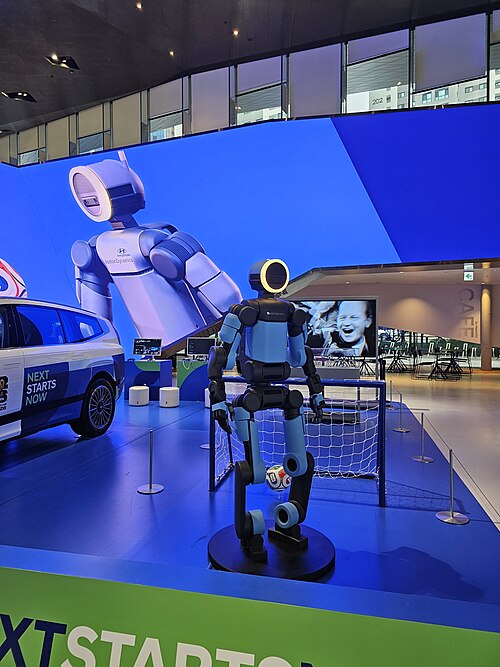
HumanoidAtlas przechodzi na napęd elektryczny
Boston Dynamics zaprezentował w pełni elektryczną generację humanoida Atlas. Nowa platforma rozpoczęła kolejny etap rozwoju w kierunku zastosowań przemysłowych.
Damian B Oh · CC BY-SA 4.0 · źródło
2024
HumanoidKomercyjna umowa na wdrożenie robotów Digit
GXO Logistics i Agility Robotics ogłosiły 27 czerwca 2024 roku wieloletnią umowę na wdrożenie robotów Digit w formie wynajmu (Robots-as-a-Service) w magazynie marki SPANX. Firmy określiły ją jako pierwsze formalne komercyjne wdrożenie robotów humanoidalnych.
2024
HumanoidPrototyp NEO Beta
Firma 1X zaprezentowała 30 sierpnia 2024 roku NEO Beta, prototyp dwunożnego humanoida przeznaczonego do domów, z miękką powłoką i naciskiem na bezpieczeństwo. Jeszcze w 2024 roku chciała wdrożyć ograniczoną liczbę egzemplarzy w wybranych gospodarstwach domowych w celach badawczych.
2024
HumanoidPrezentacja Figure 02
Figure zaprezentowała 6 sierpnia 2024 roku drugą generację humanoida, Figure 02, całkowicie przeprojektowaną, z komunikacją głosową dzięki modelom opracowanym wspólnie z OpenAI, sześcioma kamerami i dłońmi o 16 stopniach swobody. Robota wcześniej testowano w zakładzie BMW w Spartanburgu.
2024
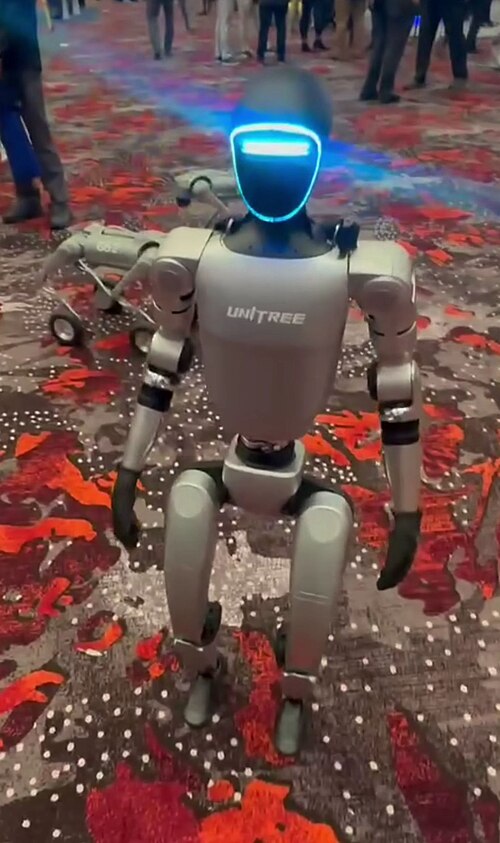
HumanoidUnitree przedstawia G1
Unitree zaprezentowała w maju 2024 roku na konferencji ICRA mniejszego humanoida G1 (około 127 cm) w cenie podstawowej 16 000 dolarów. Należał do najtańszych humanoidów na rynku i był skierowany głównie do laboratoriów badawczych.
Sayanesy · CC0 · źródło
2025
HumanoidAgiBot A2 przeszedł rekordowe 106 kilometrów
Humanoid AgiBot A2 pokonał w Chinach pieszo 106,286 km. Guinness World Records odnotował ten wyczyn jako najdłuższą trasę przebytą pieszo przez robota humanoidalnego. Była to próba wytrzymałości w rzeczywistym środowisku zewnętrznym.
2025
HumanoidFigure 02 kończy 11-miesięczne wdrożenie w BMW
W listopadzie 2025 roku Figure opublikowała wyniki 11-miesięcznego wdrożenia robotów Figure 02 w zakładzie BMW Spartanburg: ponad 1 250 godzin pracy, ponad 90 000 załadowanych części z blachy i udział w produkcji ponad 30 000 samochodów X3. To jeden z pierwszych udokumentowanych przypadków pracy humanoida na działającej linii produkcyjnej.
2025
HumanoidFigure pozyskuje ponad 1 miliard USD przy wycenie 39 miliardów
16 września 2025 roku amerykańska firma Figure AI ogłosiła rundę inwestycyjną serii C z ponad 1 miliardem USD zadeklarowanego kapitału przy wycenie 39 miliardów USD po inwestycji. Rundę prowadził Parkway Venture Capital, a dołączyli m.in. Brookfield, NVIDIA i Intel Capital.
2025
HumanoidHumanoid NEO trafia do przedsprzedaży dla gospodarstw domowych
28 października 2025 roku firma 1X uruchomiła przedsprzedaż domowego humanoida NEO za 20 000 USD lub w subskrypcji za 499 USD miesięcznie, z dostawami do domów w USA od 2026 roku. Była to jedna z pierwszych ofert humanoida bezpośrednio dla konsumentów; bardziej złożonymi zadaniami początkowo kieruje zdalny operator.
2025
HumanoidPierwszy półmaraton robotów humanoidalnych w Pekinie
19 kwietnia 2025 roku w pekińskiej dzielnicy E-Town (Yizhuang) odbył się pierwszy półmaraton, w którym roboty humanoidalne biegły obok ludzi. Wygrał Tiangong Ultra z Pekińskiego Centrum Innowacji Robotów Humanoidalnych z czasem 2:40:42, a trasę 21,0975 km ukończyło tylko 6 z 20 zespołów.
2025
HumanoidPierwsze Światowe Igrzyska Robotów Humanoidalnych
W sierpniu 2025 roku Pekin gościł pierwsze Światowe Igrzyska Robotów Humanoidalnych, pierwsze kompleksowe wydarzenie sportowe, w którym rywalizowały roboty humanoidalne. 280 zespołów z 16 krajów rywalizowało w 26 konkurencjach, od biegu i piłki nożnej po sortowanie leków i sprzątanie.
2025
HumanoidPrezentacja NEO Gamma
Firma 1X zaprezentowała humanoida NEO Gamma przeznaczonego do środowiska domowego. Nowa generacja miała służyć dalszemu rozwojowi i wewnętrznym testom w domach.
2026
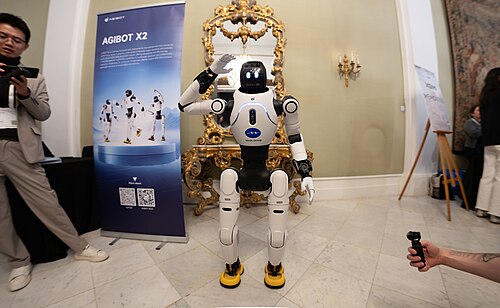
HumanoidAgiBot wyprodukował 10 000. humanoida
30 marca 2026 roku szanghajska firma AgiBot ogłosiła, że wyprodukowała swojego 10 000. robota humanoidalnego. Od 5 000 do 10 000 egzemplarzy doszła w około trzy miesiące, podczas gdy pierwsze 1 000 egzemplarzy zajęło jej prawie dwa lata – to znak przejścia humanoidów do produkcji seryjnej.
JJxFile · CC BY 4.0 · źródło
2026
RobotykaAgiBot rozpoczyna wdrażanie robotów w parku Chimelong
AgiBot i Chimelong rozpoczęły 24 września 2026 pierwszą fazę wdrażania robotów w parku Chimelong Spaceship w chińskim Zhuhai. Według producenta obejmuje ona ponad 300 robotów do rozrywki, edukacji, nawigowania odwiedzających i usług hotelowych. O wdrożeniu poinformował także branżowy serwis blooloop.
2026
HumanoidAtlas przekazuje piłkę na mistrzostwach świata w piłce nożnej
Dnia 5 lipca 2026 Atlas przekazał piłkę sędziemu w przerwie meczu jednej ósmej finału Brazylia–Norwegia na stadionie New York New Jersey. Według Boston Dynamics pokaz wymagał poruszania się humanoida po murawie w hałaśliwym otoczeniu przed widzami.
2026
HumanoidFigure 03 demonstruje pracę logistyczną w BMW
W czerwcu 2026 firma Figure zaprezentowała humanoida Figure 03 podczas zadania logistycznego w zakładzie BMW w Spartanburgu. Według producenta robot wybierał i porządkował części oraz przesuwał wózek, a sterowanie Helix 02 łączyło manipulację z ruchem całego ciała.
2026
HumanoidFigure opublikowała eksperyment domowy z Helix 2.5
Figure przedstawiła Helix 2.5 i opublikowała eksperyment w 30 wcześniej niewidzianych domach. Według firmy model ukończył 56 % prób sprzątania zabawek, składania ręczników i ścielenia łóżek. Zadań uczył się gdzie indziej i nie był już dodatkowo trenowany w testowanych domach. Jest to demonstracja producenta.
2026
HumanoidIRON opuszcza nową linię produkcyjną XPeng
We wrześniu 2026 XPeng ogłosił uruchomienie linii produkcyjnej humanoida IRON w Chinach. Według producenta gotowy robot autonomicznie odszedł z linii. Firma określiła wydarzenie jako przejście od rozwoju prototypów do produkcji na linii.
2026
HumanoidOtwarcie ośrodka treningowego Atlas w Hyundai
Boston Dynamics otworzył we wrześniu 2026 centrum RMAC na terenie Hyundai Motor Group Metaplant America pod Savannah. Według firmy roboty Atlas uczą się tam zadań logistycznych i układania części samochodowych w odpowiedniej kolejności w rzeczywistym środowisku. Centrum służy treningowi i weryfikacji przed szerszym wdrożeniem.
2026
HumanoidProdukcyjny Atlas i start produkcji
5 stycznia 2026 roku Boston Dynamics zaprezentował na targach CES produkcyjną wersję elektrycznego humanoida Atlas i od razu rozpoczął jego produkcję. Wszystkie egzemplarze na 2026 rok trafiły do centrum RMAC Hyundai i do Google DeepMind, a kolejni klienci mają dołączyć w 2027 roku.
Damian B Oh · CC BY-SA 4.0 · źródło
2026
HumanoidPierwsze chińskie normy państwowe dla humanoidów
W październiku 2026 roku Chiny opublikowały pierwsze sześć norm państwowych dla robotów humanoidalnych: pięć części wymagań technicznych (ogólne, postrzeganie otoczenia, podejmowanie decyzji, sterowanie ruchem, manipulacja) oraz normę dotyczącą testów symulacyjnych. Mają obowiązywać od 1 kwietnia 2027 roku.
2026
HumanoidRobot pobił ludzki rekord w półmaratonie
19 kwietnia 2026 roku humanoid Lightning (Flash) firmy Honor przebiegł pekiński półmaraton w czasie 50:26 z autonomiczną nawigacją, szybciej niż wynosi ludzki rekord świata 57:20 Jacoba Kiplimo. Rok wcześniej zwycięzca potrzebował 2:40:42; wystartowało ponad 100 zespołów.
2026
HumanoidTesla ogłasza rozpoczęcie produkcji Optimusa we Fremoncie
W październiku 2026 Tesla ogłosiła rozpoczęcie produkcji robota humanoidalnego Optimus we Fremoncie. W raporcie wynikowym określiła produkcję w Kalifornii jako początkową fazę rozruchu.
2026
HumanoidUBTECH uruchamia zautomatyzowaną produkcję w Liuzhou
We wrześniu 2026 rozpoczęła działalność baza produkcyjna UBTECH w chińskim Liuzhou. W montażu i logistyce uczestniczą także systemy robotyczne. Źródła podają projektowaną roczną zdolność produkcyjną wynoszącą około 10 000 robotów.
2026
HumanoidUnitree wchodzi na giełdę w Szanghaju
19 sierpnia 2026 roku producent humanoidów Unitree wszedł na szanghajski rynek STAR i w IPO pozyskał około 6,1 miliarda juanów; akcje zamknęły pierwszy dzień ponad 460% wyżej. Według prospektu Unitree w 2025 roku dostarczył ponad 5 500 humanoidów.
Sayanesy · CC0 · źródło