Historia robotów › Ramię-macka Minsky'ego

około 1968

Ramię-macka Minsky'ego

Stany Zjednoczone · Robotyka

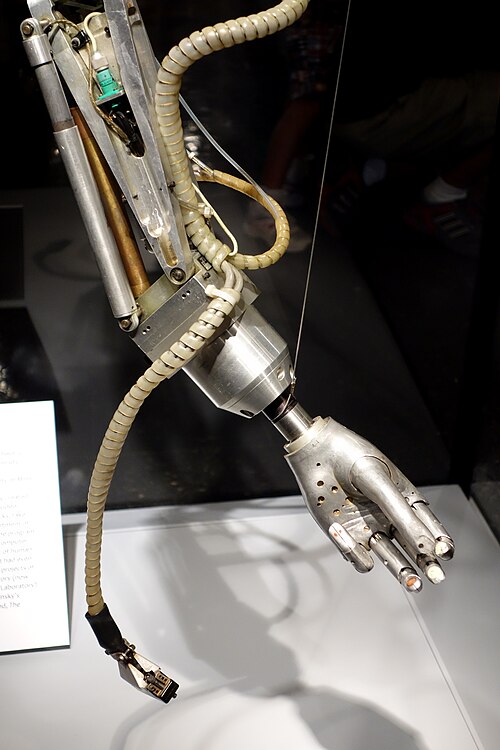
Marvin Minsky opracował w MIT około 1968 roku dwunastoprzegubowe ramię hydrauliczne, które poruszało się jak macka ośmiornicy i potrafiło sięgać wokół przeszkód. Sterował nim komputer DEC PDP-6. [1][2][3][4]

Źródła
  1. Computer History Museum: Timeline 1968 – Minsky's Tentacle Arm
  2. Computer History Museum: Minsky tentacle arm (CHM Revolution)
  3. MIT CSAIL: Early Artificial Intelligence Projects (AI Films)
  4. Moran, M. E.: Evolution of robotic arms (Journal of Robotic Surgery, PMC)

Pokaż na osi czasu →

Ramię-macka Minsky'ego
Daderot · CC0 · źródło