1969
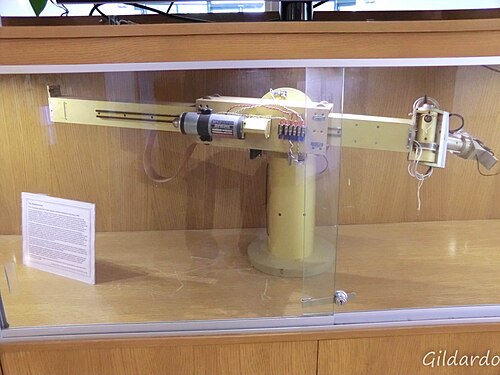
Elektryczne ramię Stanford
Stany Zjednoczone · Robotyka
Victor Scheinman zaprojektował w 1969 roku na Stanfordzie sześcioosiowe ramię Stanford Arm, pierwsze udane ramię robotyczne z napędem elektrycznym sterowane komputerowo. Bezpośrednio z niego wywodziły się roboty przemysłowe PUMA firmy Unimation. [1][2]
Źródła