Geschichte der Roboter
Die Vorstellungen von künstlichen Wesen reichen von antiken Automaten bis zu heutigen Humanoiden. Auf diesem Weg stand auch Čapeks Theaterstück R.U.R., das der Welt das Wort Roboter gab.
Vorläufer (bis 1919)
1206
RobotikAl-Dschazaris Buch des Wissens von sinnreichen mechanischen Vorrichtungen
Der Ingenieur al-Dschazari übergab im Jahr 1206 seinem Sultan ein Buch, in dem er Dutzende seiner Maschinen ausführlich beschrieb und zeichnete, zum Beispiel Wasseruhren und Automaten. Es gehört zu den wichtigsten Zeugnissen des mittelalterlichen Maschinenbaus.
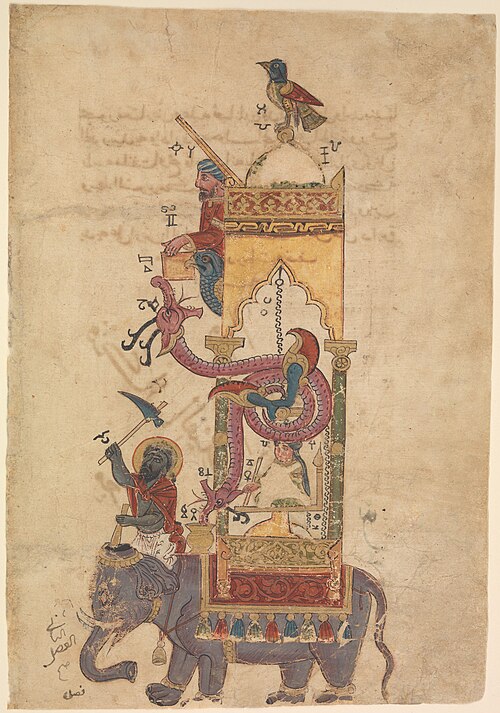
al-Jazari · CC0 · Quelle
um 1495
HumanoidLeonardos mechanischer Ritter
Leonardo da Vinci entwarf um 1495 in Mailand für Herzog Ludovico Sforza einen mechanischen Ritter in Rüstung, der sich hinsetzen, Arme und Kopf bewegen und das Visier öffnen sollte. Von dem Entwurf sind nur Bruchstücke von Skizzen im Codex Atlanticus erhalten.
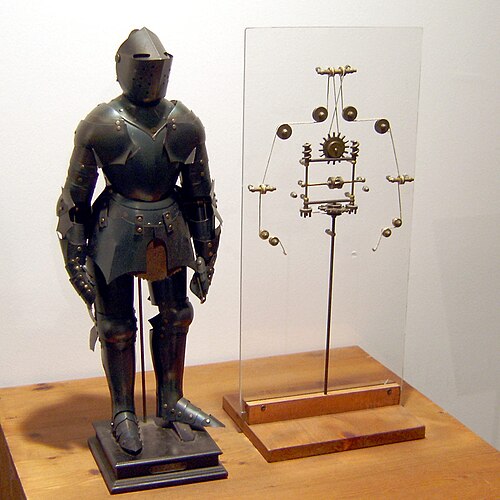
Photo by Erik Möller. Leonardo da Vinci. Mensch - Erfinder - Genie exhibit, Berlin 2005. · Public domain · Quelle
Quellen: Medievalists.net: Renaissance Robotics: Leonardo da Vinci's Lost Knight and Enlivened Materiality · Mark Elling Rosheim (Ross-Hime Designs): Leonardo's programmable automaton, a reconstruction · Springer: Rosheim, Leonardo's Lost Robots – kapitola Leonardo's Knight · Moran, M. E.: Evolution of robotic arms (Journal of Robotic Surgery, PMC) · Wikipedie: Leonardo's robot1738
HumanoidVaucansons Flötenspieler und seine Beschreibung
Jacques de Vaucanson stellte im Jahr 1738 der Pariser Akademie der Wissenschaften einen Automaten in Menschengestalt vor, der Flöte spielte, und veröffentlichte dessen Beschreibung Le mécanisme du fluteur automate. Die Akademie würdigte im Protokoll vom 30. April 1738, wie die Maschine Finger, Atem und Lippen des Spielers nachahmt.
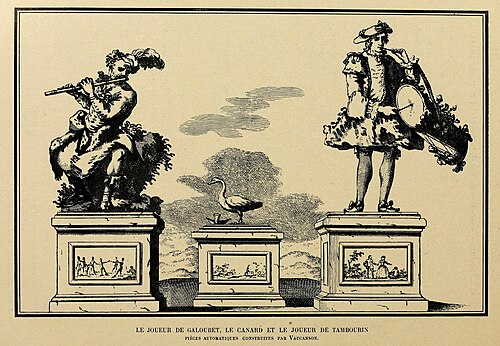
Jacques de Vaucanson · Public domain · Quelle
1774
HumanoidVorführung der Automaten von Jaquet-Droz
In La Chaux-de-Fonds wurden die Automaten Der Schreiber, Der Zeichner und Die Musikerin vorgeführt. Die mechanischen Figuren ahmten das Schreiben, das Zeichnen und das Spielen eines Tasteninstruments nach.
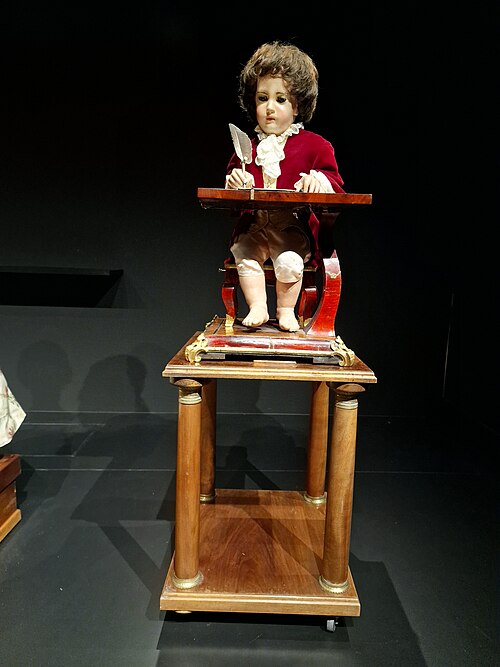
Gre regiment · CC BY-SA 4.0 · Quelle
um 1800
HumanoidMaillardets zeichnender und schreibender Automat
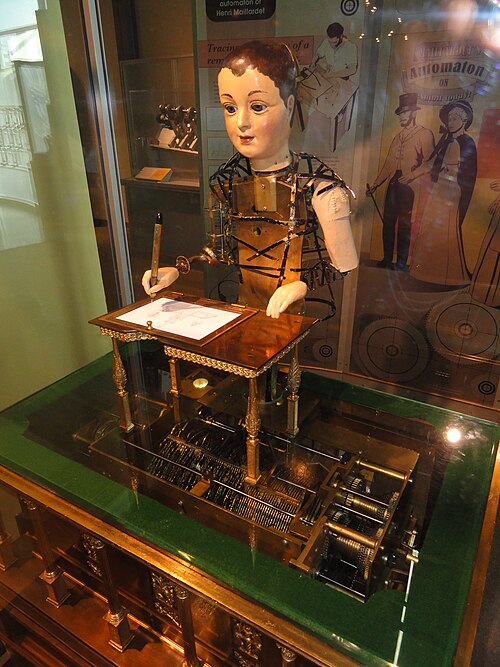
Der Schweizer Mechaniker Henri Maillardet baute um 1800 in London einen Automaten in Gestalt eines Jungen, der vier Bilder zeichnen und drei Gedichte schreiben kann. Er hat das größte „Gedächtnis“ aller solcher Maschinen und gehört heute dem Franklin Institute in Philadelphia.
Daderot · Public domain · Quelle
1898
RobotikTeslas funkgesteuertes Boot
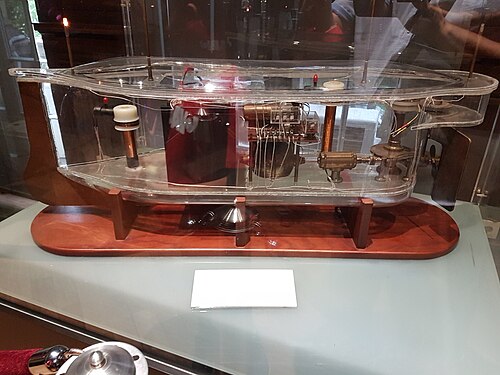
Nikola Tesla steuerte im Jahr 1898 auf einer elektrotechnischen Ausstellung im Madison Square Garden in New York ein Bootsmodell mit Funksignalen. Es war die erste öffentliche Vorführung einer drahtlosen Fernsteuerung; das Patent Nr. 613 809 wurde ihm am 8. November 1898 erteilt.
Boban Markovic · CC BY-SA 4.0 · Quelle
Das Wort Roboter (1920–1959)
1920
KulturKarel Čapek: R.U.R.
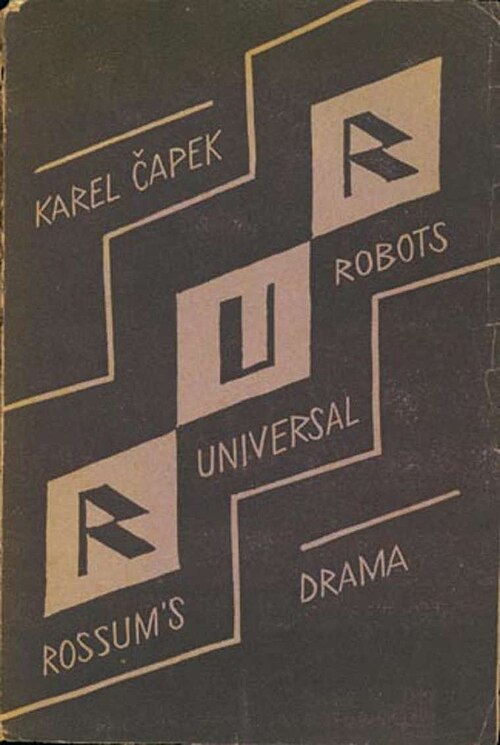
Im November 1920 erschien in Prag Karel Čapeks Theaterstück R.U.R. (Rossums Universal-Roboter), das der Welt das Wort Roboter gab. Die Uraufführung im Nationaltheater fand am 25. Januar 1921 statt.
Unknown author Unknown author · Public domain · Quelle
1927
KulturDie Roboterfrau im Film Metropolis
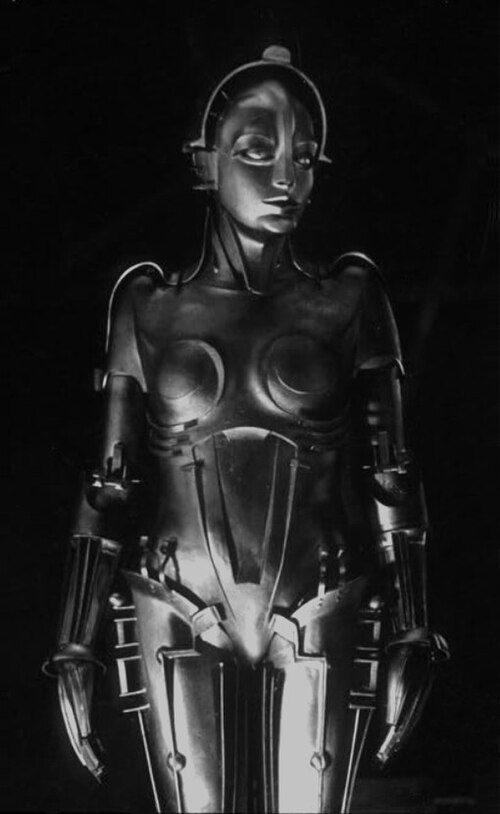
Der Film Metropolis von Regisseur Fritz Lang hatte Premiere. Sein weiblicher Automat gehört zu den zentralen Figuren der Geschichte über eine gespaltene Industriegesellschaft.
Horst von Harbou · Public domain · Quelle
1928
HumanoidEric, der erste britische Roboter
Im September 1928 eröffnete der Roboter Eric anstelle des Herzogs von York eine Modellbauausstellung in den Londoner Royal Horticultural Halls. Gebaut hatten ihn Kapitän W. H. Richards und Alan Reffell; er konnte aufstehen, sich verbeugen, die Arme bewegen und eine Rede halten.
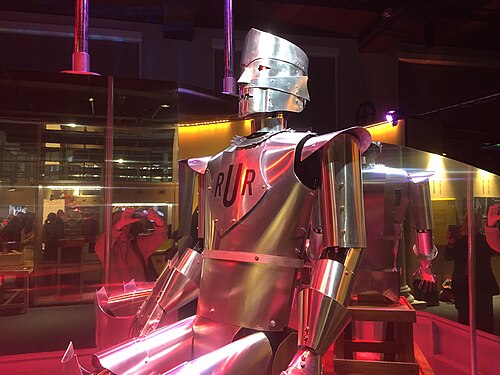
Matt Brown from London, England · CC BY 2.0 · Quelle
1939
HumanoidWestinghouse stellt Elektro vor
Die Firma Westinghouse führte auf der Weltausstellung in New York im Jahr 1939 den humanoiden Roboter Elektro vor. Er reagierte auf den Rhythmus von Sprachbefehlen und spielte auf Schallplatten aufgenommene Witze ab; begleitet wurde er vom Roboterhund Sparko.
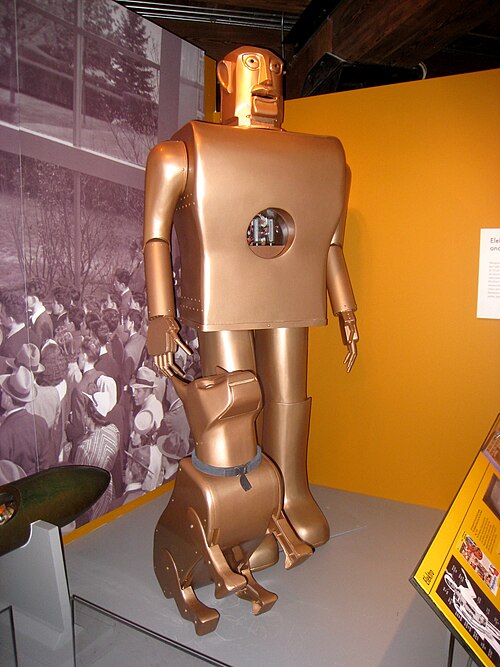
Daderot · Public domain · Quelle
1942
KulturAsimovs Kurzgeschichte Runaround
Im März 1942 erschien in der Zeitschrift Astounding Isaac Asimovs Kurzgeschichte Runaround, in der zum ersten Mal ausdrücklich die drei Gesetze der Robotik formuliert wurden. Sie beeinflussten danach stark die Science-Fiction und spätere Debatten über Robotik und künstliche Intelligenz.
1950
KulturIsaac Asimov: Ich, der Roboter
Das Buch Ich, der Roboter erschien, das Asimovs Robotergeschichten zusammenführte. Mit den Mitteln der Fiktion untersucht es die Beziehungen zwischen Menschen und Maschinen.
Erste Maschinen (1960–1985)
1961
RobotikUnimate in der Autofabrik
Im Jahr 1961 begann im Werk von General Motors in Trenton im Bundesstaat New Jersey Unimate zu arbeiten, der erste Industrieroboter an einer Fertigungslinie. Er entnahm Gussteile aus einer Druckgussmaschine, also eine gefährliche und eintönige Arbeit.
Frank Q. Brown, Los Angeles Times · CC BY 4.0 · Quelle
1963
RobotikDer Rancho-Arm in Stanford
Der sechsgelenkige Arm Rancho entstand im Krankenhaus Rancho Los Amigos im kalifornischen Downey als Hilfsmittel für Menschen mit Behinderung. Im Jahr 1963 erwarb ihn die Stanford University, und er wurde zu einem der ersten computergesteuerten Roboterarme.
1965
RobotikDer pneumatische Arm Orm
Victor Scheinman und Larry Leifer bauten im Jahr 1965 in Stanford den luftbetriebenen Arm Orm (norwegisch für Schlange): Er bewegte sich durch das Aufblasen von 28 Säcken zwischen sieben Metallscheiben. Er gehört zu den ersten Versuchen mit einem direkt computergesteuerten Arm, wurde aber wegen ungenauer Bewegungen aufgegeben.
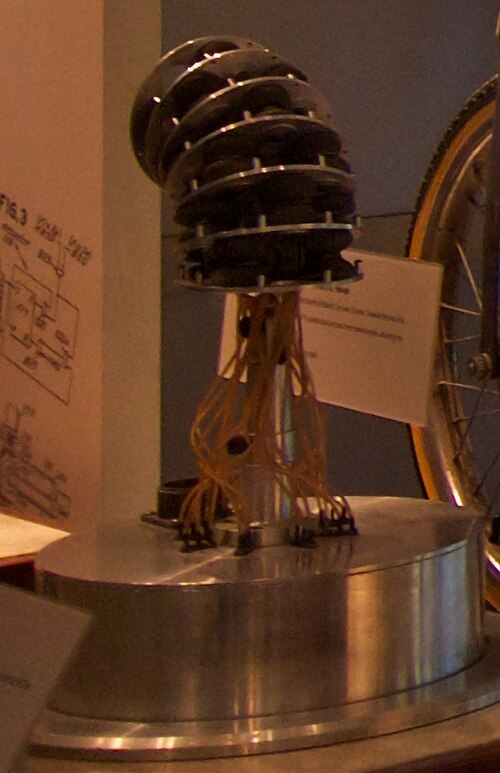
Don DeBold from San Jose, CA, USA · CC BY 2.0 · Quelle
1966
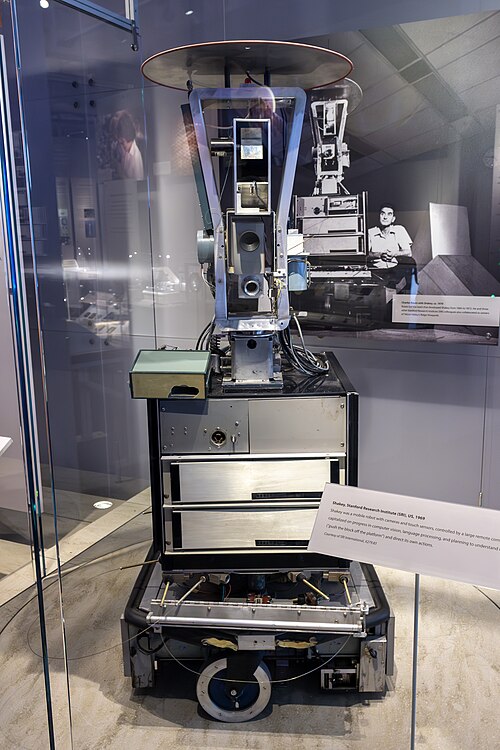
RobotikBeginn des Projekts Shakey
SRI startete das Projekt des mobilen Roboters Shakey, das bis 1972 lief. Es verband die Wahrnehmung der Umgebung mit der Planung von Bewegung und Handhabung.
The wub · CC BY-SA 4.0 · Quelle
um 1968
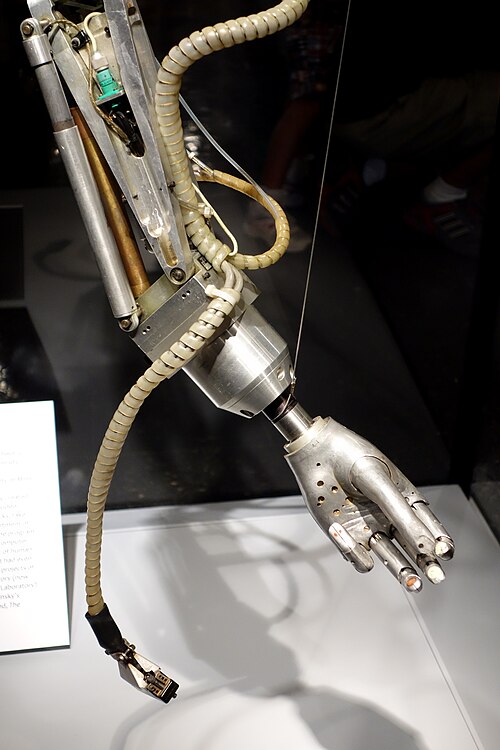
RobotikMinskys Tentakelarm
Marvin Minsky entwickelte um 1968 am MIT einen zwölfgelenkigen hydraulischen Arm, der sich wie der Tentakel eines Kraken bewegte und um Hindernisse herumgreifen konnte. Gesteuert wurde er von einem Computer DEC PDP-6.
Daderot · CC0 · Quelle
1969
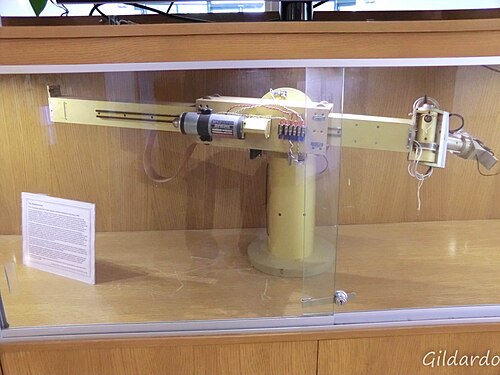
RobotikDer elektrische Stanford-Arm
Victor Scheinman entwarf im Jahr 1969 in Stanford den sechsachsigen Stanford Arm, den ersten erfolgreichen elektrisch angetriebenen und computergesteuerten Roboterarm. Direkt auf ihm bauten die Industrieroboter PUMA der Firma Unimation auf.
Gildardo Sánchez · CC BY 2.0 · Quelle
1973
HumanoidDer humanoide Roboter WABOT-1
Im Jahr 1973 stellte die Waseda-Universität unter der Leitung von Professor Ichiro Kato den Roboter WABOT-1 fertig, der als erster humanoider Roboter in voller Größe gilt. Er ging auf zwei Beinen, griff Gegenstände und verständigte sich in einfachem Japanisch.
1974
RobotikSilver Arm für die Feinmontage
David Silver entwickelte am MIT einen Roboterarm für die Montage kleiner Bauteile. Bei der präzisen Handhabung nutzte er die Rückmeldung von Tast- und Drucksensoren.
1977
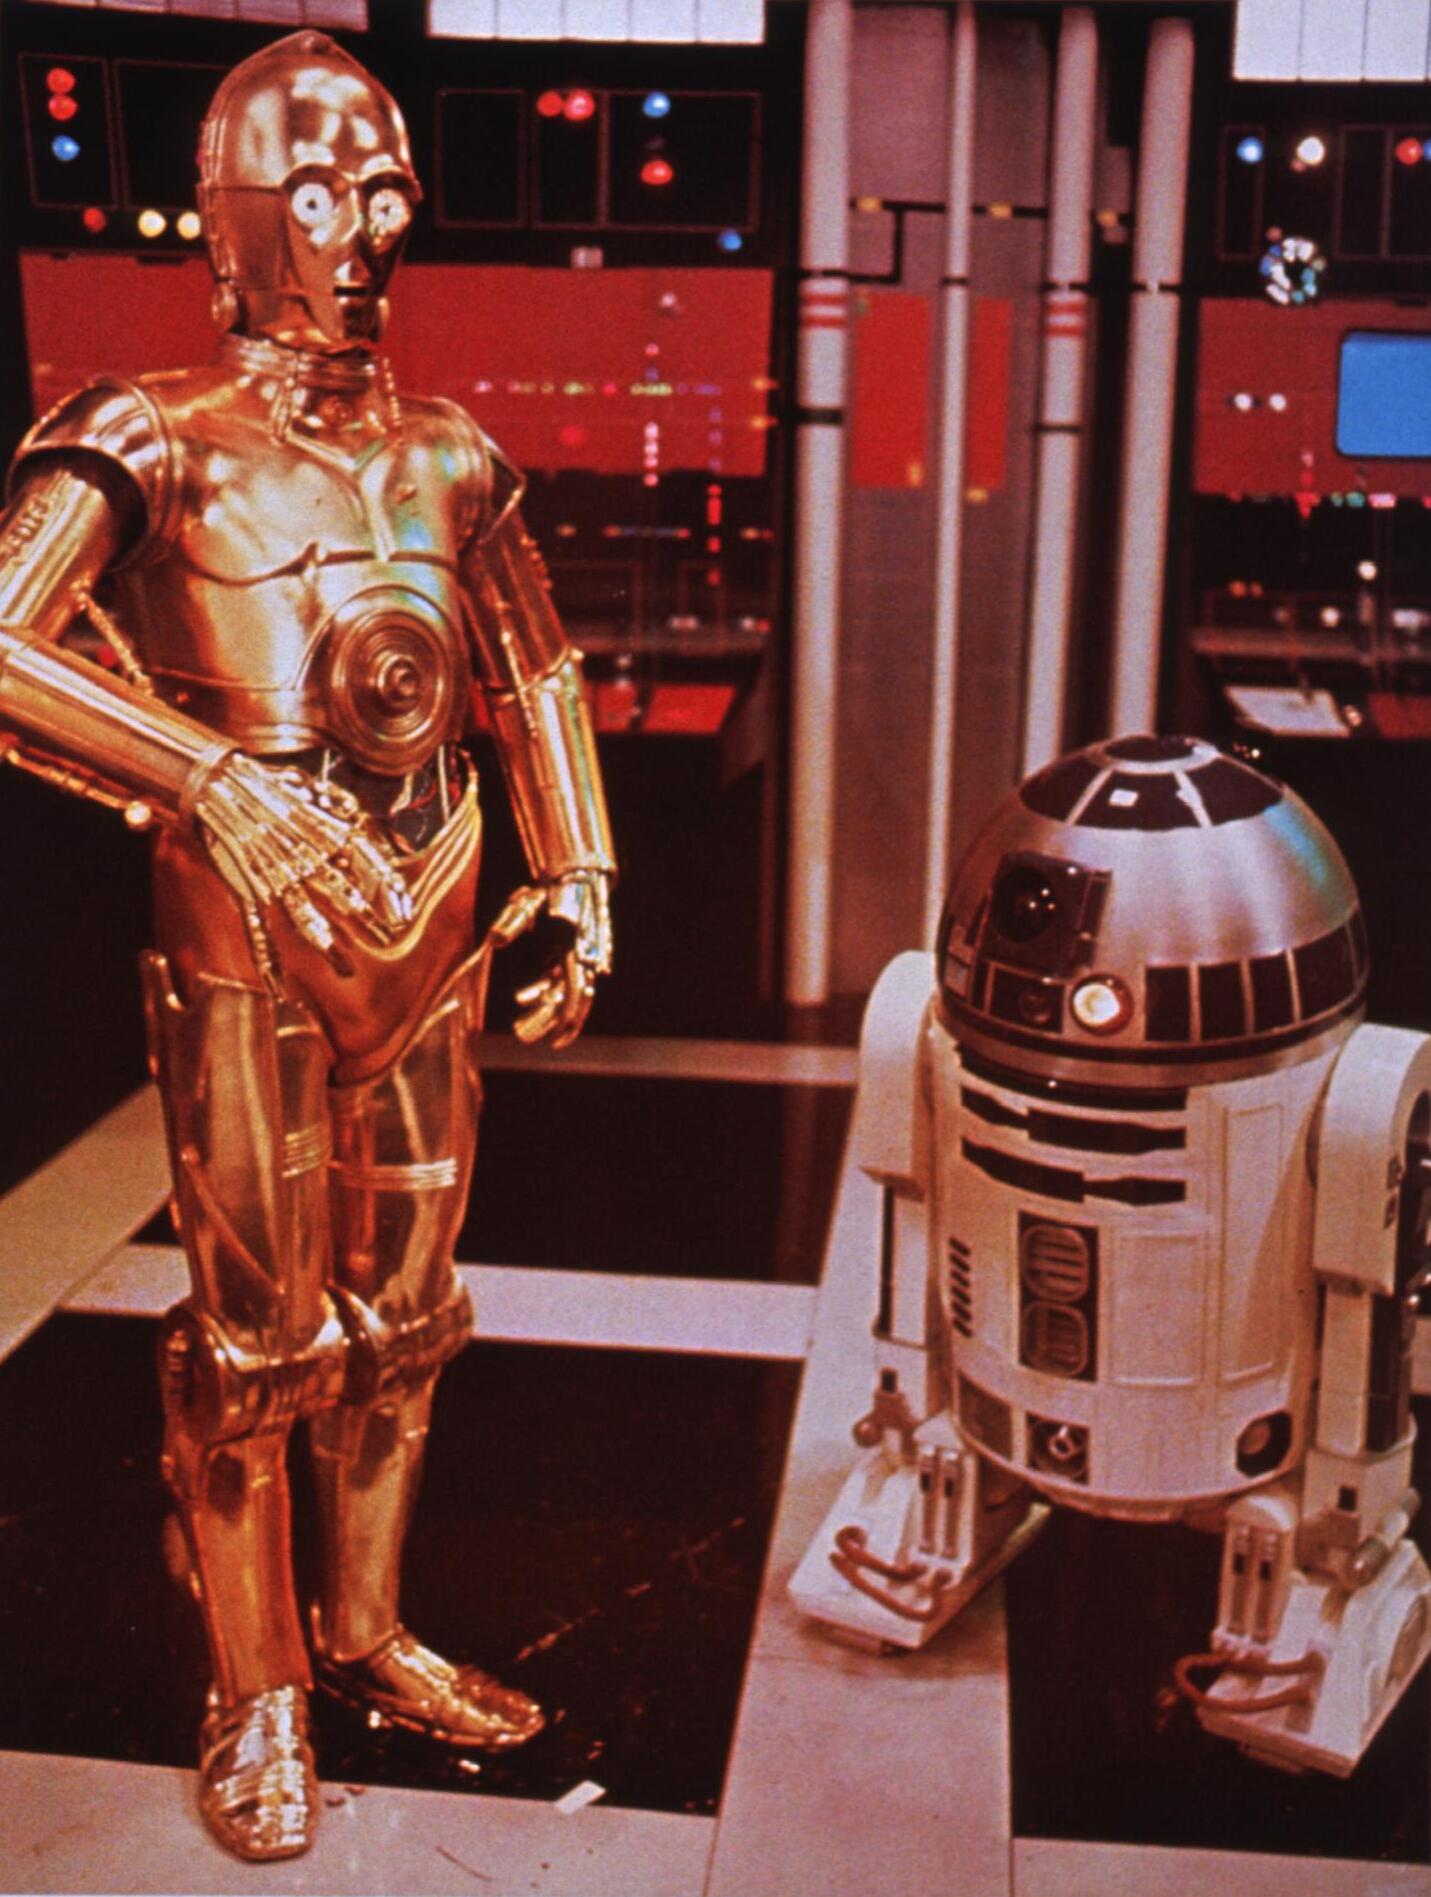
KulturDie Droiden R2-D2 und C-3PO in Star Wars
George Lucas’ Film Star Wars (später Episode IV – Eine neue Hoffnung) hatte am 25. Mai 1977 Premiere. Die Droiden R2-D2 und C-3PO gehören zu den Hauptfiguren und haben stark geprägt, wie sich die Öffentlichkeit Roboter vorstellt.
National Library of Medicine - History of Medicine · Public domain · Quelle
1979
RobotikDer Stanford Cart durchfährt einen Hindernisparcours
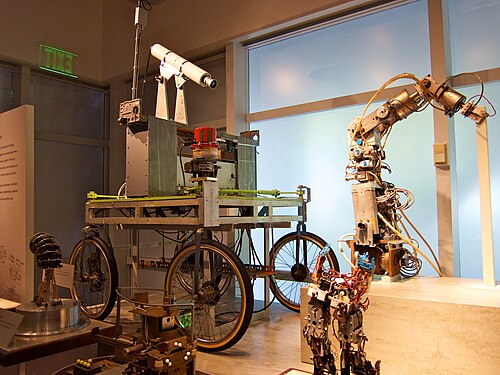
Im Jahr 1979 durchquerte der Stanford Cart von Hans Moravec selbstständig einen Raum voller Hindernisse. Mit einer Kamera nahm er stereoskopische Bilder auf, erstellte eine dünn besetzte 3D-Karte und plante die Route; die Durchfahrt dauerte etwa fünf Stunden. Es war ein früher Meilenstein des Robotersehens und der Navigation.
Don DeBold from San Jose, CA, USA · CC BY 2.0 · Quelle
1984
HumanoidDer Musikerroboter WABOT-2
Die Waseda-Universität stellte im Jahr 1984 den humanoiden Roboter WABOT-2 fertig, der mit einer Kamera Noten las, mit Händen und Füßen auf einer elektronischen Orgel spielte und Japanisch sprach. Er knüpfte an WABOT-1 an und war ein erster Schritt zum „persönlichen Roboter“.
Laufende Humanoiden (1986–2009)
1986
RobotikHonda beginnt mit der Erforschung des Gehens
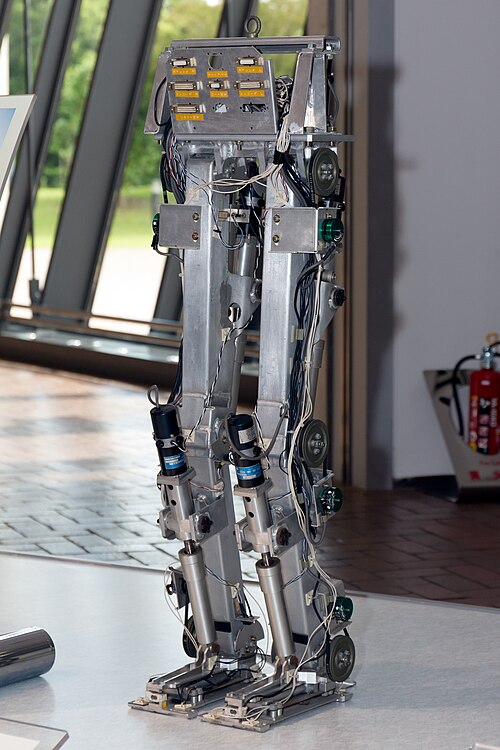
Honda baute die experimentelle zweibeinige Maschine E0. Mit langsamem statischem Gehen begann eine Forschungsreihe, aus der später vollständige humanoide Figuren hervorgingen.
Morio · CC BY-SA 3.0 · Quelle
1993
HumanoidHonda P1 mit Rumpf und Armen
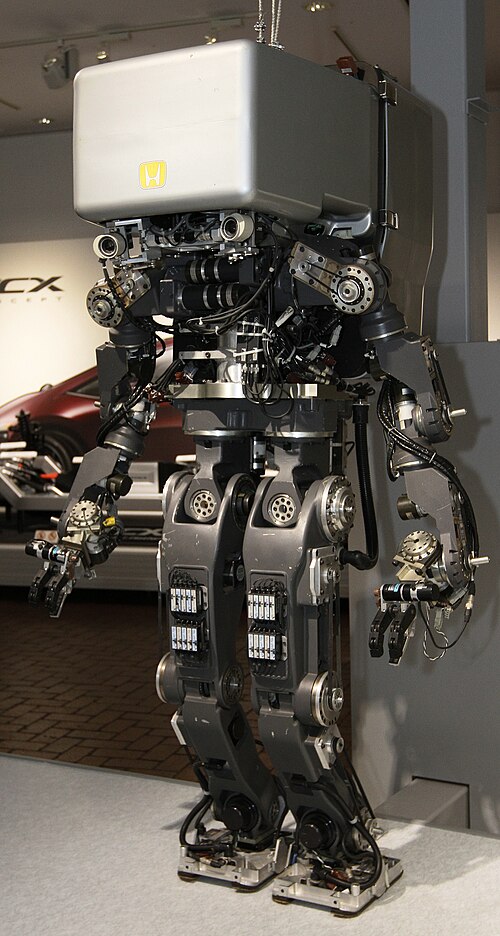
Im Jahr 1993 baute Honda den Prototyp P1, seine erste gehende Maschine mit Rumpf, Armen und Kopf. Er war 191,5 cm groß, wog 175 kg und nutzte eine externe Stromversorgung und einen externen Computer; öffentlich vorgestellt wurde er nicht, er diente der Forschung.
Morio · CC BY-SA 3.0 · Quelle
1996
HumanoidVorstellung des Honda P2
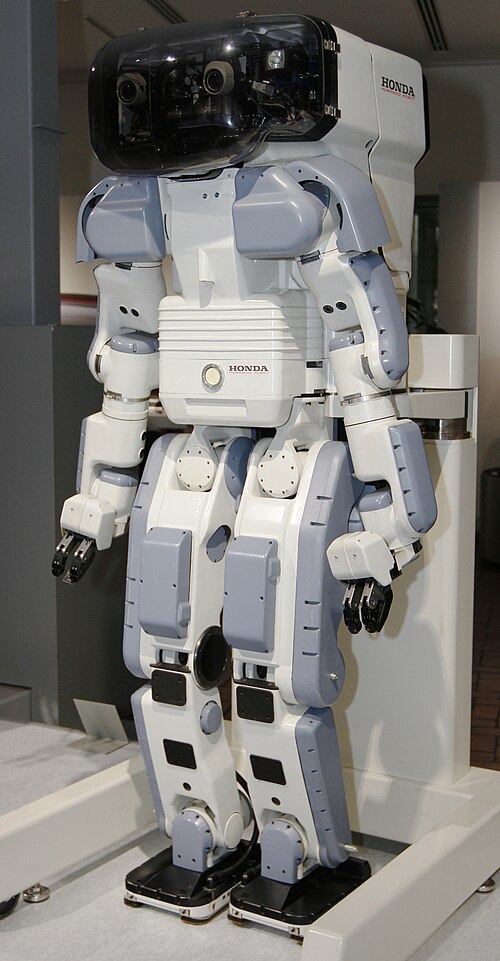
Im Dezember 1996 stellte Honda den P2 vor, den ersten autonomen zweibeinigen humanoiden Roboter, der ohne Sturz ging. Computer, Antriebe und Batterien trug er im Rumpf, sodass er ohne Kabel funktionierte; er bewältigte auch Treppen und das Schieben eines Wagens.
Morio · CC BY-SA 3.0 · Quelle
um 1996
HumanoidWABIAN – zweibeiniger humanoider Roboter der Waseda-Universität
Im Labor von Atsuo Takanishi an der Waseda-Universität entstand um 1996 der zweibeinige humanoide Roboter WABIAN, etwa so groß wie ein erwachsener Mensch. Er konnte dynamisch vorwärts und rückwärts gehen, Lasten tragen und mit Gesten kommunizieren und wurde zur Grundlage der gesamten WABIAN-Reihe.
1997
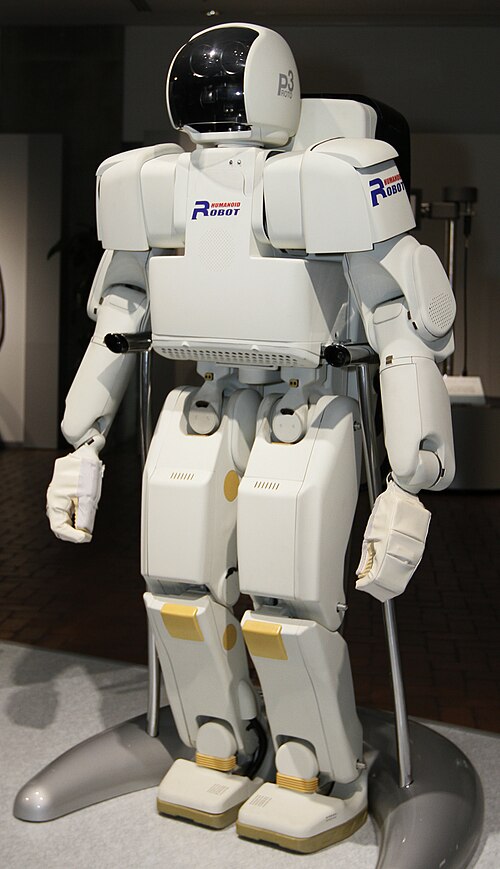
HumanoidFertigstellung des Honda P3
Im September 1997 stellte Honda den völlig eigenständigen humanoiden Roboter P3 fertig. Er war 160 cm groß und wog 130 kg, war also dank neuer Materialien und verteilter Steuerung kleiner und leichter als P2. Er wurde zum direkten Vorgänger des Roboters ASIMO.
Morio · CC BY-SA 3.0 · Quelle
1997
HumanoidHadaly-2 für die Zusammenarbeit mit dem Menschen
Waseda stellte den humanoiden Roboter Hadaly-2 vor. Das Projekt konzentrierte sich auf die Zusammenarbeit des Roboters mit einem menschlichen Partner.
2000
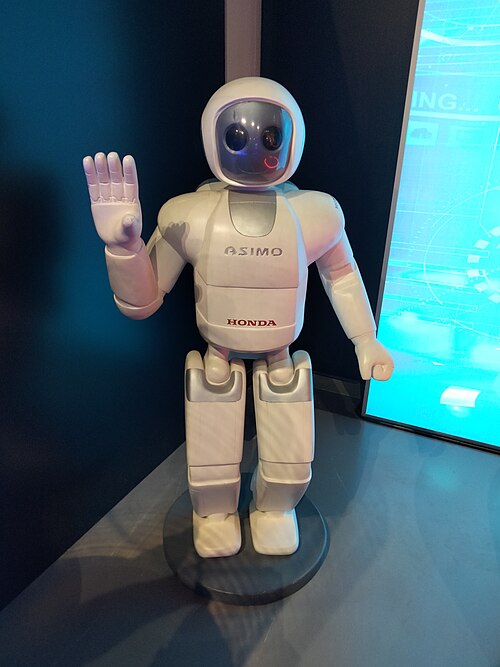
HumanoidHonda stellt ASIMO vor
Honda kündigte am 20. November 2000 den kleinen und leichten humanoiden Roboter ASIMO (Advanced Step in Innovative Mobility) an, der aus P3 weiterentwickelt wurde. Eine neue Gehtechnik gab ihm eine ungewöhnlich menschliche Bewegung und eine Größe, die für menschliche Umgebungen geeignet ist.
Enric · CC BY-SA 4.0 · Quelle
2002
HumanoidPremiere der humanoiden Liga des RoboCups
Beim RoboCup im japanischen Fukuoka fand erstmals die humanoide Liga statt. Der Wettbewerb schuf eine gemeinsame Umgebung für die Entwicklung humanoider Roboter mit Schwerpunkt auf Roboterfußball.
2003
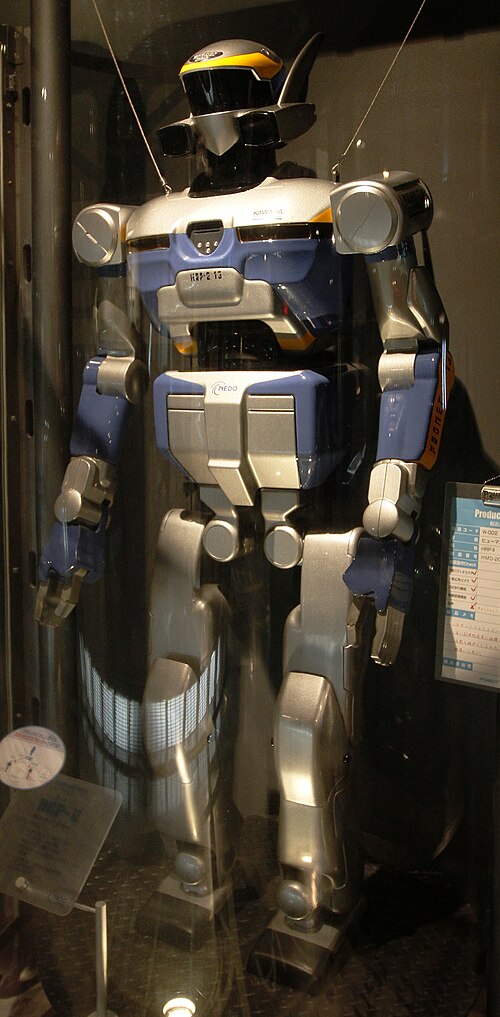
HumanoidHRP-2 als Forschungsplattform
Das Projekt HRP mündete in die humanoide Plattform HRP-2, entwickelt von AIST und Kawada Industries. Der Roboter war für die Erforschung der Arbeit in menschlichen Umgebungen bestimmt.
Morio · CC BY-SA 3.0 · Quelle
2003
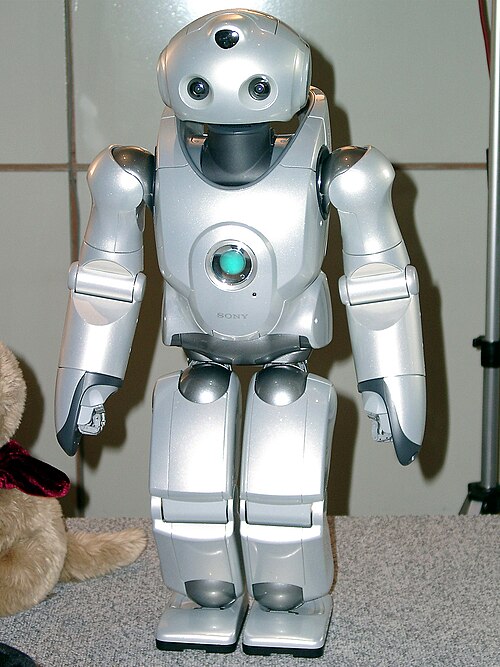
HumanoidQRIO als erster laufender humanoider Roboter
Sony führte am 18. Dezember 2003 den humanoiden Roboter QRIO beim Laufen vor: Beide Füße waren für einen Augenblick gleichzeitig in der Luft. Sony bezeichnete ihn als ersten laufenden autonomen humanoiden Roboter mit eigener Steuerung und Stromversorgung; er lief mit einer Geschwindigkeit von etwa 14 m pro Minute.
Dschen Reinecke · CC BY-SA 3.0 · Quelle
2004
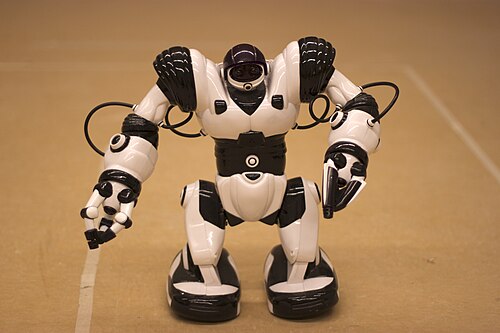
HumanoidRobosapien kommt auf den Markt
Im Jahr 2004 brachte die Firma WowWee das Spielzeug Robosapien heraus, das der Robotiker Mark Tilden entworfen hatte. Der humanoide Roboter ging, griff Gegenstände und kannte Dutzende Befehle; von April bis Dezember 2004 wurden über 1,5 Millionen Stück verkauft.
Jiuguang Wang · CC BY-SA 2.0 · Quelle
2005
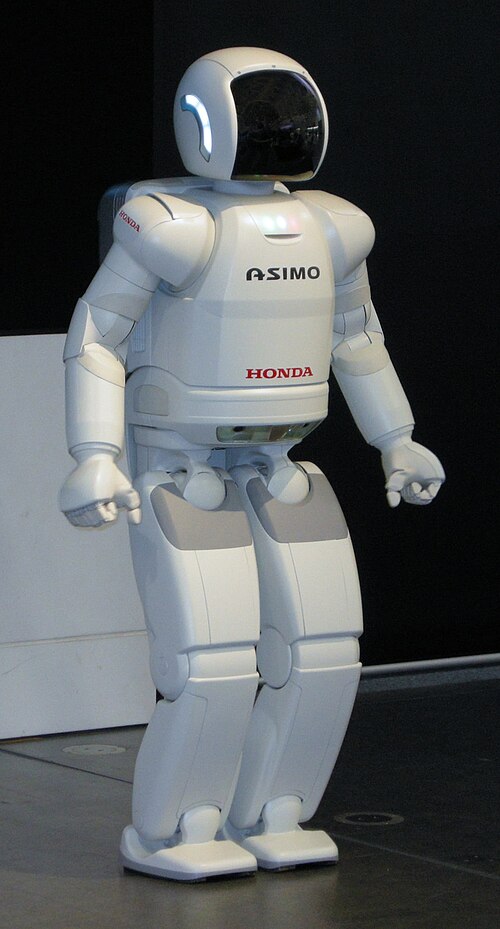
HumanoidDer neue ASIMO arbeitet mit Menschen zusammen
Honda stellte am 13. Dezember 2005 eine neue Version von ASIMO vor, die mit einem Menschen Hand in Hand gehen, einen Wagen schieben, ein Tablett tragen und selbstständig als Empfangskraft oder Führer arbeiten konnte. Sie lief mit 6 km/h und bewältigte das Laufen im Kreis.
Hatsukari715 · Public domain · Quelle
2008
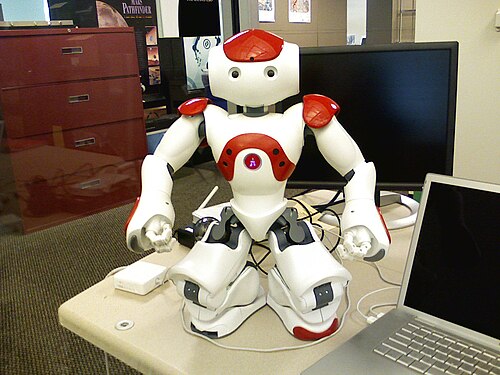
HumanoidNAO in der Standardliga des RoboCup
Der humanoide Roboter NAO der französischen Firma Aldebaran löste den Hund AIBO als einheitliche Plattform der Standard Platform League des RoboCup ab und trat dort im Jahr 2008 erstmals an. Die im August 2007 bekannt gegebene Wahl machte NAO zu einem gängigen Forschungsroboter.
Jiuguang Wang · CC BY-SA 3.0 · Quelle
2008
HumanoidErste Version der offenen Plattform iCub
Die erste Version des Humanoiden iCub aus dem europäischen Projekt RobotCub wurde veröffentlicht. Der kindgroße Roboter verband einen modularen Aufbau mit offener Software zur Erforschung von Lernen und Kognition. Forschende konnten seine Komponenten verändern und die Plattform gemeinsam weiterentwickeln.
2009
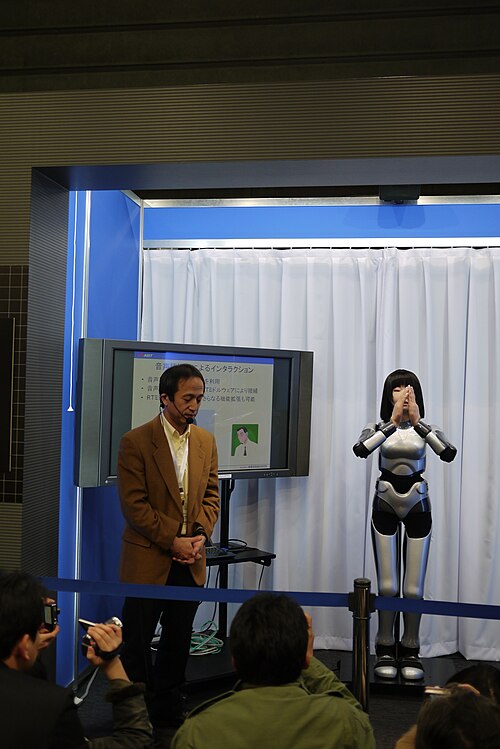
HumanoidVorstellung des humanoiden Roboters HRP-4C
Das AIST stellte den humanoiden Roboter HRP-4C mit menschlichem Gesicht und menschlicher Gestalt vor. Die Entwicklung zielte auf die Nachahmung menschlicher Bewegung und den Einsatz in der Unterhaltungsindustrie.
yoggy0 from Yokohama, Japan · CC BY 2.0 · Quelle
Forschung und Dynamik (2010–2019)
2010
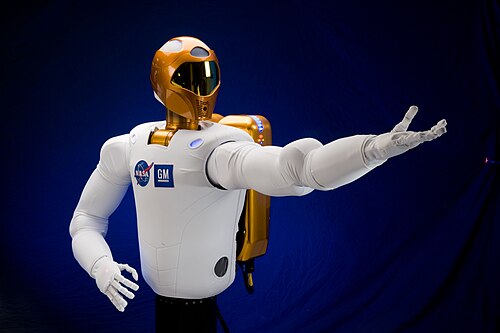
HumanoidVorstellung von Robonaut 2
Die NASA und General Motors stellten am 4. Februar 2010 den humanoiden Roboter Robonaut 2 (R2) vor, einen schnelleren und geschickteren Nachfolger des ursprünglichen Robonaut. Er hatte Kopf, Rumpf, zwei Arme und Hände und war für die sichere Arbeit neben Menschen im Weltraum und in Fabriken ausgelegt.
Robert Markowitz · Public domain · Quelle
2011
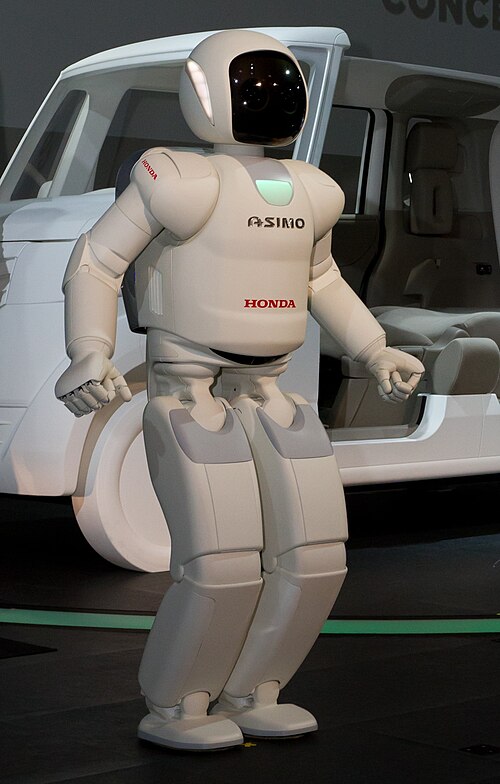
HumanoidDer neue ASIMO mit autonomem Verhalten
Honda stellte am 8. November 2011 einen völlig neuen ASIMO mit einer Technik zur autonomen Verhaltenssteuerung vor, die Honda als weltweit erste bezeichnete. Der Roboter konnte ohne menschlichen Operator weiterarbeiten und selbst je nach Umgebung und den Menschen um ihn herum entscheiden.
Morio · CC BY-SA 3.0 · Quelle
2011
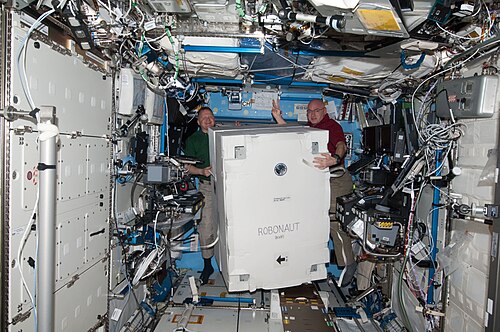
HumanoidRobonaut 2 fliegt ins All
Die NASA brachte am 24. Februar 2011 Robonaut 2 mit dem Space Shuttle Discovery (Mission STS-133) zur Internationalen Raumstation. Er wurde der erste humanoide Roboter im Weltraum und sollte die Arbeit an der Seite von Astronauten erproben.
NASA · Public domain · Quelle
2013
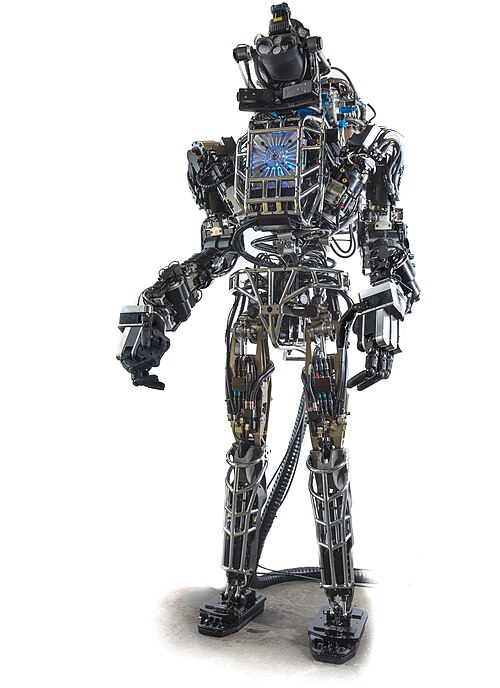
HumanoidAtlas für den DARPA-Wettbewerb
Boston Dynamics lieferte den humanoiden Roboter Atlas für die DARPA Robotics Challenge. Die Plattform ermöglichte es den Teams, Steuerungen für Aufgaben zu entwickeln, die von Katastropheneinsätzen inspiriert waren.
DARPA · Public domain · Quelle
2013
HumanoidValkyrie der NASA im DARPA-Wettbewerb
Im Dezember 2013 nahm Valkyrie, der erste zweibeinige Humanoide der NASA, an den Erprobungen der DARPA Robotics Challenge teil. Das Johnson Space Center entwickelte den elektrischen Roboter mit Partnern für Arbeiten in beschädigten Umgebungen und die Erforschung künftiger Weltraummissionen.
2014
HumanoidVorstellung des Roboters Pepper
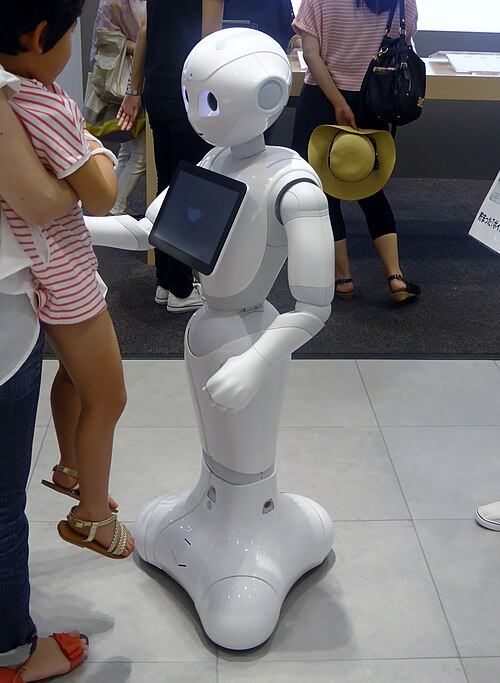
SoftBank Mobile und die französische Firma Aldebaran Robotics stellten am 5. Juni 2014 den humanoiden Roboter Pepper vor, der laut den Herstellern menschliche Emotionen erkennen sollte. Es war einer der ersten humanoiden Roboter für normale Menschen und Geschäfte.
Tokumeigakarinoaoshima · CC0 · Quelle
2015
HumanoidDRC-Hubo gewinnt den DARPA-Wettbewerb
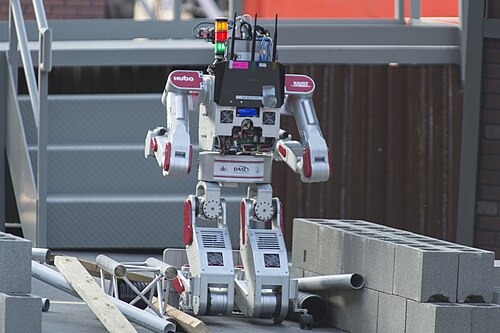
Das Team KAIST aus Südkorea gewann am 5.–6. Juni 2015 in Pomona mit dem humanoiden Roboter DRC-Hubo das Finale der DARPA Robotics Challenge. Der Roboter erfüllte alle acht Rettungsaufgaben in 44 Minuten 28 Sekunden und gewann den Hauptpreis von 2 Millionen Dollar.
Master Chief Petty Officer John Williams · Public domain · Quelle
2015
HumanoidPepper kommt in den Verkauf
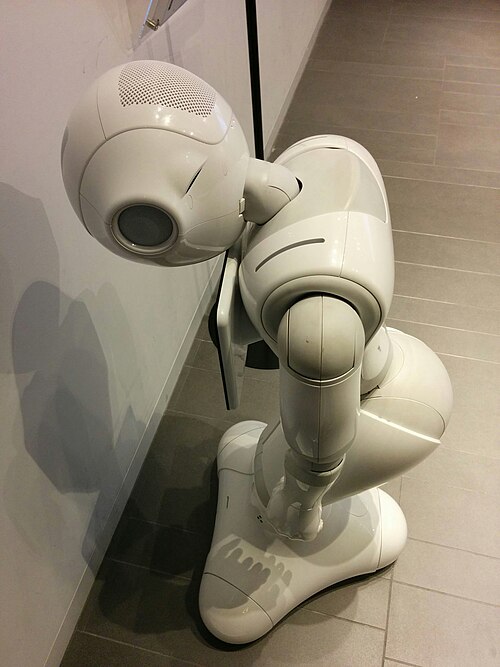
Am 20. Juni 2015 begann in Japan der Verkauf des Roboters Pepper zum Grundpreis von 198.000 Yen. Die ersten 1000 Stück waren laut SoftBank in einer Minute ausverkauft, was das Interesse der Öffentlichkeit an humanoiden Robotern für zu Hause zeigte.
Hanonimas · CC BY-SA 3.0 · Quelle
2017
HumanoidAtlas zeigt einen Rückwärtssalto
Eine veröffentlichte Vorführung des Roboters Atlas zeigte Sprünge zwischen Plattformen und einen Rückwärtssalto. Sie demonstrierte die Koordination des ganzen Körpers bei dynamischer Bewegung und Landung.
2019
HumanoidVorstellung des Roboters Digit
Agility Robotics stellte am 19. Februar 2019 den zweibeinigen Roboter Digit vor, der die ältere Konstruktion Cassie um Rumpf, Arme und Sensoren erweiterte. Er konnte Kisten bis 18 kg tragen, und im Mai 2019 begann die Zusammenarbeit mit Ford bei der Zustellung von Paketen bis an die Haustür.
Kommerzielle Welle (seit 2020)
2020
HumanoidDigit kommerziell angeboten
Im Januar 2020 begann Agility Robotics, Digit an kommerzielle Kunden zu einem Preis „im niedrigen bis mittleren sechsstelligen Bereich“ in Dollar zu verkaufen. Erster Kunde war Ford mit zwei Robotern; The Robot Report bezeichnete ihn als ersten kommerziell verkauften humanoiden Roboter mit Gehen und Handhabung.
2021
HumanoidDer humanoide Roboter Ameca
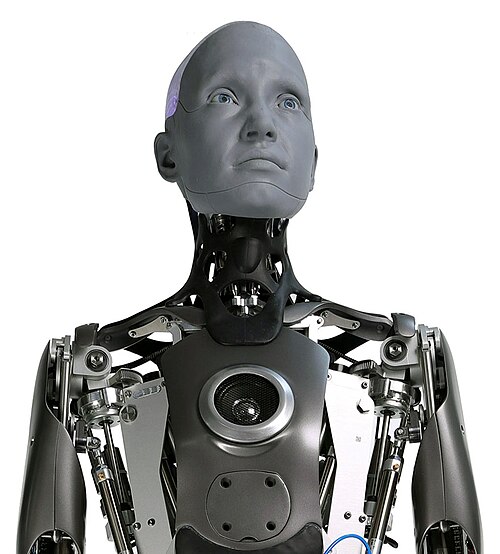
Die britische Firma Engineered Arts aus Cornwall stellte Anfang Dezember 2021 den humanoiden Roboter Ameca mit einer sehr ausdrucksstarken Mimik vor. Sein Video hatte über 10 Millionen Aufrufe, und der Roboter zeigte sich erstmals öffentlich auf der Messe CES 2022.
Willy Jackson · CC BY-SA 4.0 · Quelle
2023
HumanoidDie ersten Schritte von Figure 01
Die amerikanische Firma Figure zeigte am 17. Oktober 2023 erstmals öffentlich den humanoiden Roboter Figure 01 beim dynamischen zweibeinigen Gehen. Den Roboter mit 41 Freiheitsgraden entwickelte sie in etwas über 12 Monaten, was die Firma als eine der schnellsten Entwicklungen eines humanoiden Roboters bezeichnete.
2023
HumanoidUnitree stellt H1 vor
Die chinesische Firma Unitree, bekannt für vierbeinige Roboter, stellte am 15. August 2023 ihren ersten universellen humanoiden Roboter H1 vor (etwa 1,8 m und 47 kg). Der angekündigte Preis unter 90.000 Dollar war für einen humanoiden Roboter in voller Größe auffallend niedrig.
2024
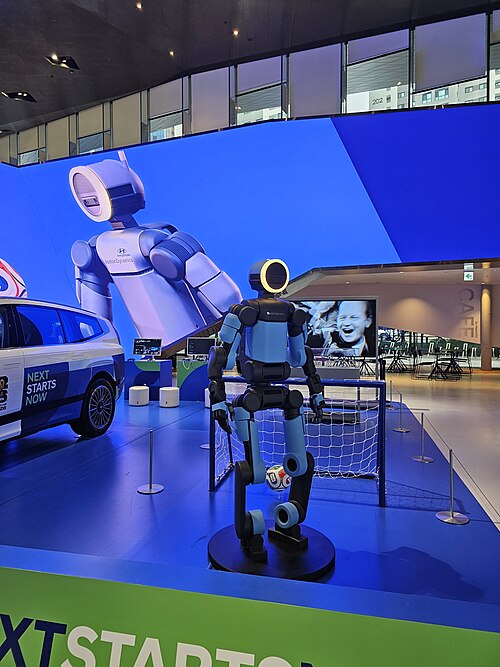
HumanoidAtlas wechselt zum elektrischen Antrieb
Boston Dynamics stellte eine vollelektrische Generation des humanoiden Roboters Atlas vor. Die neue Plattform leitete die nächste Entwicklungsphase in Richtung industrieller Nutzung ein.
Damian B Oh · CC BY-SA 4.0 · Quelle
2024
HumanoidKommerzielle Vereinbarung über den Einsatz von Digit
GXO Logistics und Agility Robotics gaben am 27. Juni 2024 eine mehrjährige Vereinbarung über den Einsatz von Digit-Robotern im Mietmodell (Robots-as-a-Service) in einem Lager für die Marke SPANX bekannt. Die Firmen bezeichneten sie als ersten formellen kommerziellen Einsatz humanoider Roboter.
2024
HumanoidDer Prototyp NEO Beta
Die Firma 1X stellte am 30. August 2024 NEO Beta vor, den Prototyp eines zweibeinigen humanoiden Roboters für Haushalte, mit weicher Hülle und Schwerpunkt auf Sicherheit. Noch im Jahr 2024 wollte sie eine begrenzte Stückzahl zu Forschungszwecken in ausgewählten Haushalten einsetzen.
2024
HumanoidVorstellung von Figure 02
Figure stellte am 6. August 2024 die zweite Generation des humanoiden Roboters vor, Figure 02, komplett überarbeitet, mit Sprachkommunikation über gemeinsam mit OpenAI entwickelte Modelle, sechs Kameras und Händen mit 16 Freiheitsgraden. Der Roboter war zuvor im BMW-Werk in Spartanburg getestet worden.
2024
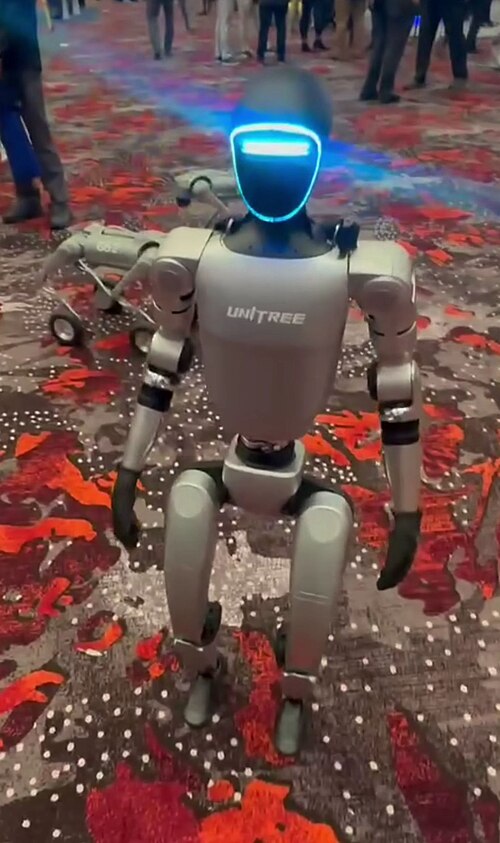
HumanoidUnitree stellt G1 vor
Unitree stellte im Mai 2024 auf der Konferenz ICRA den kleineren humanoiden Roboter G1 vor (etwa 127 cm) mit einem Grundpreis von 16.000 Dollar. Er gehörte zu den günstigsten humanoiden Robotern auf dem Markt und richtete sich vor allem an Forschungslabore.
Sayanesy · CC0 · Quelle
2025
HumanoidAgiBot A2 ging die Rekordstrecke von 106 Kilometern
Der Humanoide AgiBot A2 legte in China zu Fuß 106,286 km zurück. Guinness World Records verzeichnete die Leistung als die längste von einem humanoiden Roboter gegangene Strecke. Es handelte sich um einen Ausdauertest in einer realen Außenumgebung.
2025
HumanoidFigure 02 beendet 11-monatigen Einsatz bei BMW
Im November 2025 veröffentlichte Figure die Ergebnisse des 11-monatigen Einsatzes der Roboter Figure 02 im BMW-Werk Spartanburg: über 1.250 Betriebsstunden, über 90.000 eingelegte Blechteile und ein Beitrag zur Produktion von über 30.000 Fahrzeugen des X3. Er gehört zu den ersten belegten Einsätzen eines humanoiden Roboters an einer laufenden Fertigungslinie.
2025
HumanoidFigure erhält über 1 Milliarde USD bei einer Bewertung von 39 Milliarden
Am 16. September 2025 gab das US-amerikanische Unternehmen Figure AI eine Finanzierungsrunde der Serie C mit mehr als 1 Milliarde USD zugesagtem Kapital bei einer Bewertung von 39 Milliarden USD nach der Investition bekannt. Angeführt wurde die Runde von Parkway Venture Capital, beteiligt waren u. a. Brookfield, NVIDIA und Intel Capital.
2025
HumanoidHumanoider Roboter NEO geht für Haushalte in den Vorverkauf
Am 28. Oktober 2025 startete das Unternehmen 1X den Vorverkauf des humanoiden Haushaltsroboters NEO für 20.000 USD oder im Abonnement für 499 USD monatlich, mit Auslieferungen an Haushalte in den USA ab 2026. Es war eines der ersten Angebote eines humanoiden Roboters direkt an Verbraucher; kompliziertere Aufgaben steuert anfangs ein Operator aus der Ferne.
2025
HumanoidErster Halbmarathon humanoider Roboter in Peking
Am 19. April 2025 fand im Pekinger Stadtteil E-Town (Yizhuang) der erste Halbmarathon statt, bei dem humanoide Roboter neben Menschen liefen. Es gewann Tiangong Ultra vom Pekinger Innovationszentrum für humanoide Roboter in 2:40:42, und die Strecke von 21,0975 km beendeten nur 6 von 20 Teams.
2025
HumanoidErste Weltspiele der humanoiden Roboter
Im August 2025 war Peking Gastgeber der ersten Weltspiele der humanoiden Roboter, der ersten umfassenden Sportveranstaltung, bei der humanoide Roboter gegeneinander antraten. 280 Teams aus 16 Ländern traten in 26 Disziplinen an, vom Laufen und Fußball bis zum Sortieren von Medikamenten und zum Aufräumen.
2025
HumanoidVorstellung von NEO Gamma
Das Unternehmen 1X stellte den humanoiden Roboter NEO Gamma vor, der auf die häusliche Umgebung ausgerichtet ist. Die neue Generation sollte der weiteren Entwicklung und internen Tests im Haushalt dienen.
2026
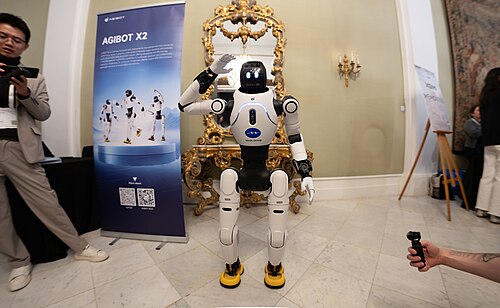
HumanoidAgiBot hat den 10.000. humanoiden Roboter gebaut
Am 30. März 2026 gab das Shanghaier Unternehmen AgiBot bekannt, dass es seinen 10.000. humanoiden Roboter gebaut hat. Von 5.000 auf 10.000 Stück kam es in etwa drei Monaten, während die ersten 1.000 Stück fast zwei Jahre gedauert hatten – ein Zeichen für den Übergang der humanoiden Roboter zur Serienfertigung.
JJxFile · CC BY 4.0 · Quelle
2026
RobotikAgiBot beginnt den Robotereinsatz im Chimelong-Park
AgiBot und Chimelong starteten am 24. September 2026 die erste Phase des Robotereinsatzes im Park Chimelong Spaceship im chinesischen Zhuhai. Laut Hersteller umfasst sie über 300 Roboter für Unterhaltung, Bildung, Besucherführung und Hoteldienstleistungen. Auch das Branchenmedium blooloop berichtete über den Einsatz.
2026
HumanoidAtlas übergibt den Ball bei der Fußball-Weltmeisterschaft
Am 5. Juli 2026 übergab Atlas in der Halbzeitpause des Achtelfinales Brasilien–Norwegen im Stadion New York New Jersey den Ball an den Schiedsrichter. Laut Boston Dynamics musste sich der Humanoide für die Vorführung auf Rasen in einer lauten Umgebung vor Zuschauern bewegen.
2026
HumanoidFigure 03 demonstriert Logistikarbeit bei BMW
Im Juni 2026 führte Figure den Humanoiden Figure 03 bei einer Logistikaufgabe im BMW-Werk in Spartanburg vor. Laut Hersteller entnahm und ordnete der Roboter Teile und bewegte einen Wagen, wobei die Steuerung Helix 02 die Handhabung mit Ganzkörperbewegungen verband.
2026
HumanoidFigure veröffentlichte ein Haushaltsexperiment mit Helix 2.5
Figure stellte Helix 2.5 vor und veröffentlichte ein Experiment in 30 zuvor ungesehenen Haushalten. Laut Unternehmen schloss das Modell 56 % der Versuche beim Aufräumen von Spielzeug, Falten von Handtüchern und Bettenmachen ab. Es lernte die Aufgaben anderswo und wurde in den getesteten Haushalten nicht weitertrainiert. Es handelt sich um eine Demonstration des Herstellers.
2026
HumanoidIRON verlässt die neue Produktionslinie von XPeng
Im September 2026 kündigte XPeng die Inbetriebnahme einer Produktionslinie für den Humanoiden IRON in China an. Laut Hersteller ging der fertiggestellte Roboter selbstständig von der Linie weg. Das Unternehmen bezeichnete das Ereignis als Übergang von der Prototypenentwicklung zur Linienfertigung.
2026
HumanoidEröffnung des Atlas-Trainingszentrums bei Hyundai
Boston Dynamics eröffnete im September 2026 das Zentrum RMAC auf dem Gelände der Hyundai Motor Group Metaplant America bei Savannah. Laut Unternehmen lernen Atlas-Roboter dort Logistikaufgaben und die Reihenfolgebildung von Automobilteilen in einer realen Umgebung. Das Zentrum dient dem Training und der Überprüfung vor einem breiteren Einsatz.
2026
HumanoidSerienversion von Atlas und Produktionsstart
Am 5. Januar 2026 stellte Boston Dynamics auf der Messe CES die Serienversion des elektrischen humanoiden Roboters Atlas vor und startete sofort dessen Produktion. Alle Exemplare für das Jahr 2026 gingen an das Zentrum RMAC von Hyundai und an Google DeepMind, weitere Kunden sollen im Jahr 2027 hinzukommen.
Damian B Oh · CC BY-SA 4.0 · Quelle
2026
HumanoidErste chinesische staatliche Normen für humanoide Roboter
Im Oktober 2026 veröffentlichte China die ersten sechs staatlichen Normen für humanoide Roboter: fünf Teile mit technischen Anforderungen (allgemeine Anforderungen, Umgebungswahrnehmung, Entscheidungsfindung, Bewegungssteuerung, Handhabung) und eine Norm für Simulationstests. Gelten sollen sie ab dem 1. April 2027.
2026
HumanoidRoboter übertrifft den menschlichen Rekord im Halbmarathon
Am 19. April 2026 lief der humanoide Roboter Lightning (Flash) des Unternehmens Honor den Pekinger Halbmarathon in 50:26 mit autonomer Navigation, schneller als der menschliche Weltrekord von 57:20 von Jacob Kiplimo. Ein Jahr zuvor hatte der Sieger 2:40:42 gebraucht; an den Start gingen über 100 Teams.
2026
HumanoidTesla meldet den Produktionsbeginn von Optimus in Fremont
Im Oktober 2026 gab Tesla bekannt, die Produktion des humanoiden Roboters Optimus in Fremont aufgenommen zu haben. Im Ergebnisbericht bezeichnete das Unternehmen die Produktion in Kalifornien als erste Anlaufphase.
2026
HumanoidUBTECH startet automatisierte Produktion in Liuzhou
Im September 2026 nahm die Produktionsbasis von UBTECH im chinesischen Liuzhou den Betrieb auf. An Montage und Logistik sind auch Robotersysteme beteiligt. Die Quellen nennen eine geplante Jahreskapazität von etwa 10 000 Robotern.
2026
HumanoidUnitree geht in Shanghai an die Börse
Am 19. August 2026 ging der Hersteller humanoider Roboter Unitree am Shanghaier STAR Market an die Börse und erzielte beim IPO etwa 6,1 Milliarden Yuan; die Aktie schloss am ersten Tag um mehr als 460 % höher. Laut Prospekt lieferte Unitree im Jahr 2025 über 5.500 humanoide Roboter aus.
Sayanesy · CC0 · Quelle