
Roboidi – novedades del mundo de los robots humanoides
Noticia principal
Ahora mismo
La semana en resumen
La semana en números
- Noticias: 2
- Empresa de la semana: Fourier
- Robots nuevos en el catálogo: 42
Historias principales
Meta builds humanoid robot with Chinese startup Fourier, The Information says
‘First’ insurance policy for domestic humanoid robots in the UK
Próximos eventos
- 9. China International Import Expo (CIIE) (5–10 de noviembre de 2026, Shanghái, China, feria)
Na šanghajském veletrhu bude mít poprvé vlastní prostor Tesla, jejíž humanoidi mají předvádět tovární práce, nosit zavazadla i venčit psa.
- Conference on Robot Learning (CoRL 2026) (9–12 de noviembre de 2026, Austin, EE. UU., conferencia)
Přední konference o strojovém učení robotů, kde se ukazuje výzkum, na kterém stojí ovládání humanoidů.
CoRL 2026 · según el organizador - Ultimate Bots (UFB) Season 2 – TwitchCon San Diego (13–15 de noviembre de 2026, San Diego, EE. UU., competición)
Úvodní zastávka druhé sezóny ligy zápasů humanoidních robotů UFB na festivalu TwitchCon.
Ultimate Bots – Schedule · según el organizador
Tendencias de la semana
Curiosidad
Más curiosidades y récords →De la historia
Hace 252 años: Presentación de los autómatas Jaquet-Droz
En La Chaux-de-Fonds se presentaron los autómatas el Escritor, el Dibujante y la Música. Las figuras mecánicas imitaban la escritura, el dibujo y la interpretación de un instrumento de teclado. (1774)
Toda la Historia de los robots →Catálogo de robots humanoides
Curiosidades y récords → · Puede comparar robots con el botón «+ Comparar».
NEO
1X Technologies · Estados Unidos · desde 2024
despliegue pilotoNEO es un humanoide bípedo de la empresa 1X pensado para el hogar. La serie se presentó públicamente con el prototipo NEO Beta; la versión doméstica posterior también prevé la asistencia remota de un operador.
Precio: desde ≈ 436.000 CZK (reserva)
En la Historia de los robots: 2024 – El prototipo NEO Beta · 2025 – El humanoide NEO sale a la preventa para hogares · 2025 – Presentación de NEO Gamma
Fuentes: 1X – presentación de NEO Beta, 30/8/2024 · 1X – nueva sede en Palo Alto, 11/7/2025 · 1X – NEO Home Robot, reservas y modo de control · Wikipedia – 1X Technologies, sede e historia de NEO
| altura | 1,68 m (según el fabricante) [1] |
|---|---|
| peso | 30 kg (según el fabricante) [1] |
| carga útil | 25 kg (transporte) (según el fabricante) [1] |
| grados de libertad | 75 (según el fabricante) [1] |
| autonomía de la batería | 4 h (según el fabricante) [1] [2] [3] |
| velocidad | 1,4 m/s (marcha), 6,2 m/s (carrera) (según el fabricante) [1] |
A3 Ultra
AgiBot (Zhiyuan Robotics) · China · desde 2026
prototipoHumanoide de cuerpo completo presentado en WAIC para servicios y comunicación con el público. Dispone de la plataforma informática NVIDIA Thor y admite tanto la carga como el cambio de batería.
Fuentes: AGIBOT – nuevos modelos en WAIC 2026 · AGIBOT a través de PR Newswire – nuevos modelos en WAIC 2026
| altura | 1,74 m (según el fabricante) [1] |
|---|---|
| peso | 60 kg (según el fabricante) [1] |
| carga útil | 5 kg na jedno rameno (según el fabricante) [1] |
AgiBot A2 (Yuanzheng A2)
AgiBot (Zhiyuan Robotics) · China · desde 2024
a la ventaHumanoide bípedo de la empresa AgiBot, con sede en Shanghái, presentado en agosto de 2024. La empresa lo fabrica en serie en su fábrica de Shanghái y en noviembre de 2025 estableció con él un récord Guinness por caminar más de 100 km.
Precio: desde ≈ 649.000 CZK (tarifa del fabricante)
En la Historia de los robots: 2025 – AgiBot A2 recorrió una distancia récord de 106 kilómetros
Fuentes: Wikipedie – AgiBot · Interesting Engineering – Agibot rivals Tesla’s Optimus with 5,000 humanoid robots in 2025 · China Daily – Optimized, primed: next-gen robots start rollout · AgiBot – A2 (página oficial)
| altura | 1,69 m (según el fabricante) [1] |
|---|---|
| peso | 69 kg (según el fabricante) [1] |
| grados de libertad | 40+ (según el fabricante) [1] |
| autonomía de la batería | 2 h (según el fabricante) [1] |
G2 Max
AgiBot (Zhiyuan Robotics) · China · desde 2026
prototipoRobot con ruedas, torso humanoide, dos brazos con control de fuerza y altura de trabajo ajustable. Se presentó en WAIC para la manipulación de materiales y la paletización.
X2 EDU
AgiBot (Zhiyuan Robotics) · China · desde 2026
prototipoVariante educativa modular del humanoide X2 presentada en WAIC. Las interfaces abiertas y la posibilidad de sustituir piezas están destinadas a apoyar la enseñanza, las competiciones y la investigación robótica.
Fuentes: AGIBOT – nuevos modelos en WAIC 2026 · AGIBOT a través de PR Newswire – nuevos modelos en WAIC 2026
| altura | aproximadamente 1,3 m (según el fabricante) [1] |
|---|---|
| grados de libertad | 29 en el cuerpo (según el fabricante) [1] |
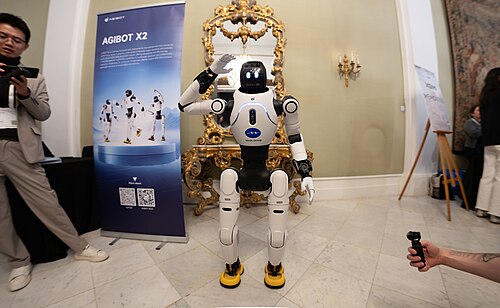
Lingxi X2 (AGIBOT X2)
AgiBot / Zhiyuan Robotics (AGIBOT Innovation (Shanghai) Technology Co., Ltd.) · China · desde 2025
a la ventaHumanoide bípedo más pequeño, de aprox. 1,3 m de altura, de la empresa AgiBot, con sede en Shanghái, presentado en marzo de 2025. Salió a la venta el 22/5/2025 en tres versiones y está orientado sobre todo a exposiciones, entretenimiento, educación y servicios de guía.
Precio: desde ≈ 508.000 CZK (tarifa del fabricante)
Fuentes: TechNode: AgiBot unveils Lingxi X2 (11. 3. 2025) · Yicai Global: China's AgiBot Launches New Humanoid Robot (22. 5. 2025) · AGIBOT: About / News – hitos (03/2025 X2 launched) · AGIBOT: X2 (página oficial del producto con especificaciones)
| altura | aprox. 1,31 m (según el fabricante) [1] |
|---|---|
| peso | aprox. 35 kg (X2), aprox. 39 kg (X2 Ultra) (según el fabricante) [1] |
| carga útil | máx. 3 kg en determinadas posiciones, en todo el espacio de trabajo hasta 1 kg (según el fabricante) [1] |
| grados de libertad | 25 (según el fabricante) [1] |
| autonomía de la batería | aprox. 2 h (caminando a 0,5 m/s) (según el fabricante) [1] |
| velocidad | máx. 1,8 m/s (normalmente hasta 0,8 m/s) (según el fabricante) [1] |
Digit
Agility Robotics · Estados Unidos · desde 2019
a la ventaDigit es un robot bípedo con torso y brazos para manipular objetos. Agility lo puso en servicio comercial en GXO, donde traslada cajas en un almacén.
Precio: desde ≈ 4.363.000 CZK (estimación de los medios)
En la Historia de los robots: 2019 – Presentación del robot Digit · 2020 – Digit se ofrece comercialmente · 2024 – Acuerdo comercial para el despliegue de Digit
Digit 5
Agility Robotics · Estados Unidos · desde 2026
prototipoQuinta generación de un humanoide industrial bípedo para la manipulación en almacenes. El desarrollo se centra en el trabajo seguro cerca de personas y en pinzas intercambiables. En septiembre de 2026, el robot seguía en desarrollo.
Fuentes: Agility Robotics – Digit 5 · Manufacturing Dive – presentación y estado de desarrollo de Digit 5
| carga útil | 23 kg (valor declarado durante el desarrollo) (según el fabricante) [1] |
|---|
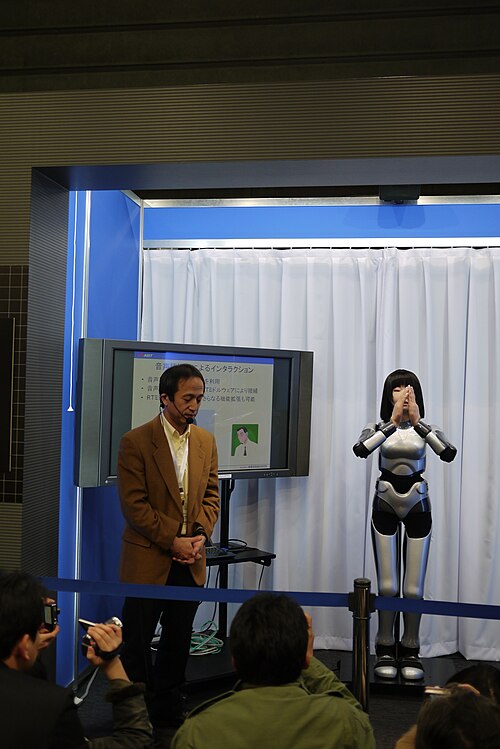
HRP-4C
AIST · Japón · desde 2009
prototipoHRP-4C es un humanoide del AIST con cabeza y manos de aspecto humano. Esta plataforma de investigación hizo demostraciones de marcha, baile y canto mediante síntesis de voz.
En la Historia de los robots: 2009 – Presentación del humanoide HRP-4C
HRP-5P
AIST · Japón · desde 2018
prototipoHRP-5P es un humanoide de investigación del AIST para manipular materiales pesados. En una demostración en una obra simulada, transportó y fijó por sí solo placas de yeso laminado.
Fuentes: AIST – HRP-5P e historia de la serie HRP, 2018 · IEEE Spectrum – presentación del japonés HRP-5P, septiembre de 2018 · AIST–CNRS JRL – plataformas robóticas de investigación
| altura | 1,82 m (según el fabricante) [1] |
|---|---|
| peso | 101 kg (según el fabricante) [1] |
| grados de libertad | 37 (según el fabricante) [1] |
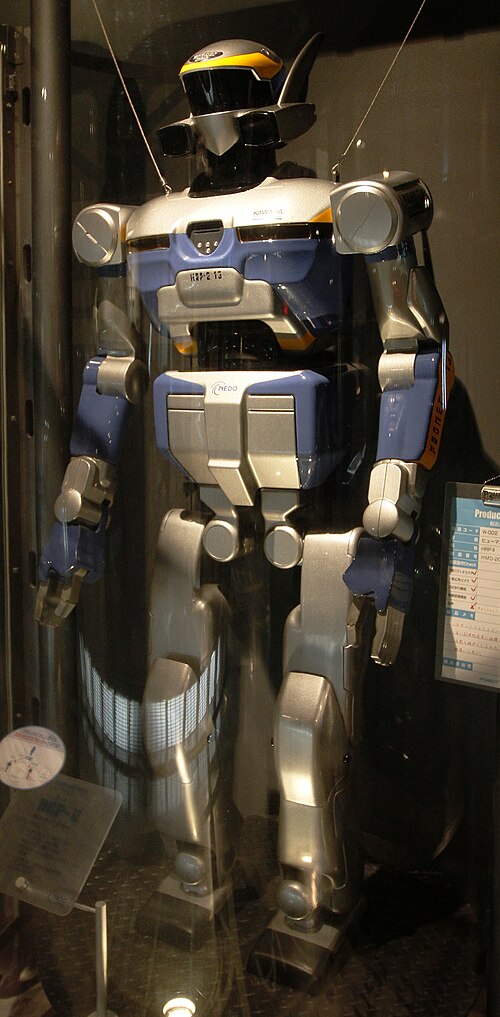
HRP-2
AIST / Kawada Industries · Japón · desde 2002
prototipoHRP-2 es un humanoide de investigación desarrollado conjuntamente por el AIST y Kawada Industries. Puede caminar sobre dos piernas y levantarse del suelo tras una caída.
En la Historia de los robots: 2003 – HRP-2 como plataforma de investigación
Fuentes: IEEE Robots Guide – HRP-2 · AIST – anuncio de HRP-5P e historia de la serie, 27/9/2018 · Kawada Robotics – plataformas de investigación HRP-2, HRP-3 y HRP-4
| altura | 1,54 m [1] [2] |
|---|---|
| peso | 58 kg [1] [2] |
| grados de libertad | 30 [1] [2] |
HRP-4
AIST / Kawada Industries · Japón · desde 2010
prototipoHRP-4 es una plataforma de investigación bípeda de Kawada Industries y el AIST. Se creó para investigar el trabajo de robots en entornos compartidos con personas y la manipulación de objetos.
Fuentes: IEEE Robots Guide – HRP-4 · AIST – Development of HRP-4, 2010 · Kawada Robotics – plataformas de investigación HRP-2, HRP-3 y HRP-4
| altura | 1,51 m [1] [2] |
|---|---|
| peso | 39 kg [1] [2] |
| grados de libertad | 34 [1] [2] |
Apollo
Apptronik · Estados Unidos · desde 2023
despliegue pilotoApollo es un humanoide de la empresa Apptronik destinado sobre todo a la manipulación en logística y fabricación. Mercedes-Benz está probando su uso en el abastecimiento de la producción.
Fuentes: Apptronik – presentación de Apollo, 23/8/2023 · Axios – Apollo a Apptronik v Austinu, 4. 9. 2023 · Apptronik – pilot Apollo u Mercedes-Benz, 15. 3. 2024 · Le Monde – pruebas de Apollo en Mercedes-Benz, 15/3/2025 · Apptronik – resumen de anuncios, incluidos el desarrollo y las pruebas en 2026
| autonomía de la batería | 4 h [1] [2] |
|---|
Apollo 2
Apptronik · Estados Unidos · desde 2026
prototipoLa plataforma humanoide, en configuraciones bípeda y con ruedas, sirve para recopilar datos destinados al aprendizaje de robots. En su presentación, Apptronik describió el funcionamiento de flotas en los centros de entrenamiento Robot Park y en las instalaciones de clientes y socios.
Astribot S1
Astribot (Stardust Intelligence) · China · desde 2024
prototipoAsistente robótico humanoide sobre base con ruedas de la empresa de Shenzhen Astribot, filial de Stardust Intelligence. En abril de 2024 mostró en un vídeo tareas domésticas muy rápidas y precisas.
| altura | 1,70 m (según el fabricante) [1] |
|---|---|
| peso | 80 kg (según el fabricante) [1] |
| grados de libertad | 7 por brazo (según el fabricante) [1] |
| velocidad | 10 m/s (punta del brazo) [1] [2] |
| carga útil | 5 kg por brazo (según el fabricante) [1] |
Tiangong
Beijing Humanoid Robot Innovation Center · China · desde 2024
prototipoPlataforma abierta de humanoide de tamaño completo que el centro de innovación de Pekín presentó en abril de 2024 como el primer humanoide eléctrico capaz de correr. La versión más reciente Tiangong Ultra ganó en abril de 2025 el primer medio maratón de humanoides en Pekín.
Fuentes: Beijing Humanoid Robot Innovation Center – nota de prensa · CGTN · Beijing Municipal Government (english.beijing.gov.cn)
| altura | 1,63 m [1] [2] |
|---|---|
| peso | 43 kg [1] [2] |
| velocidad | 6 km/h [1] [2] |
Booster T1
Booster Robotics · China · desde 2024
a la ventaHumanoide más pequeño de la empresa pekinesa Booster Robotics para desarrolladores, investigación y enseñanza, presentado en la World Robot Conference en agosto de 2024. Con él, varios equipos ganaron la categoría AdultSize en la RoboCup 2025 y 2026.
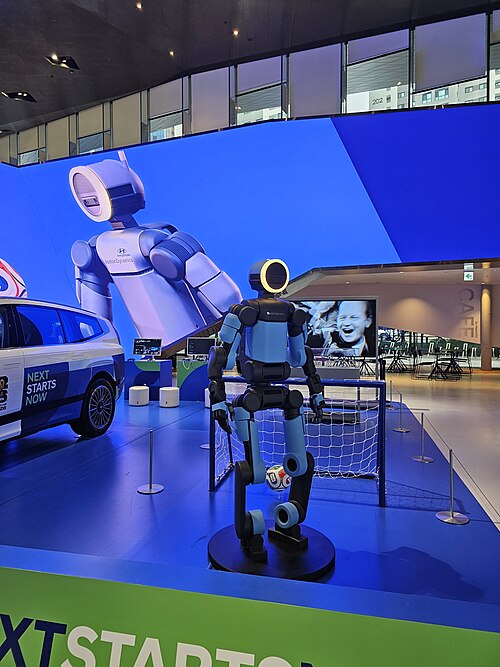
Atlas (elektrický)
Boston Dynamics · Estados Unidos · desde 2024
despliegue pilotoEl Atlas eléctrico es un humanoide de Boston Dynamics desarrollado para tareas industriales. En 2026 se creó en Hyundai un centro de pruebas para su entrenamiento.
En la Historia de los robots: 2024 – Atlas pasa al accionamiento eléctrico · 2026 – Atlas entrega el balón en el Mundial de fútbol · 2026 – Apertura del centro de entrenamiento de Atlas en Hyundai · 2026 – Versión de producción de Atlas e inicio de la fabricación
Fuentes: Boston Dynamics – el Atlas eléctrico y el fin de la serie hidráulica, 2024 · IEEE Robots Guide – el Atlas eléctrico e historia de sus generaciones · Boston Dynamics – versión de producción de Atlas y su despliegue en 2026 · Axios – centro de pruebas de Atlas en Hyundai, 21/9/2026
| altura | 1,9 m (según el fabricante) [1] |
|---|---|
| peso | 90 kg (según el fabricante) [1] |
| carga útil | 30 kg de forma continua, 50 kg durante periodos breves, 20 kg con una mano (según el fabricante) [1] |
| grados de libertad | 56 (según el fabricante) [1] |
| autonomía de la batería | 4 h (2 h al levantar cargas pesadas) (según el fabricante) [1] |
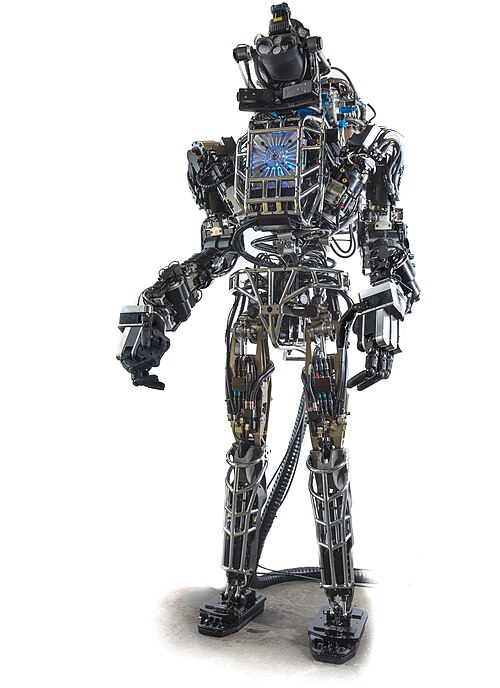
Atlas (hydraulický)
Boston Dynamics · Estados Unidos · desde 2013
descontinuadoEl Atlas hidráulico nació en Boston Dynamics como plataforma humanoide para la competición DARPA Robotics Challenge. Esta línea de desarrollo hidráulica fue sustituida más tarde por el Atlas eléctrico.
En la Historia de los robots: 2013 – Atlas para la competición de DARPA · 2017 – Atlas hace un salto mortal hacia atrás
Protoclone V1
Clone Robotics · Polonia · desde 2025
prototipoAndroide biomimético con esqueleto de polímero que imita 206 huesos humanos y más de mil músculos artificiales Myofiber. En una demostración de febrero de 2025 colgaba en un marco; aún no sabe caminar.
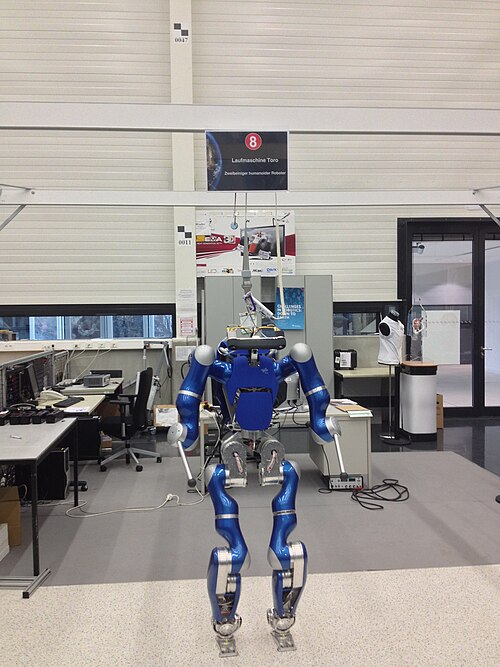
TORO
DLR · Alemania · desde 2013
prototipoTORO es un humanoide del Centro Alemán de Aeronáutica y Astronáutica DLR. Sirve para investigar la marcha bípeda, el equilibrio y la coordinación del movimiento con la manipulación.
| altura | 1,74 m [1] [2] |
|---|---|
| peso | 76 kg [1] [2] |
| carga útil | 10 kg [1] [2] |
EngineAI PM01
EngineAI (Shenzhen EngineAI Robotics Technology) · China · desde 2024
a la ventaHumanoide más pequeño de la empresa EngineAI, con sede en Shenzhen, presentado en diciembre de 2024 para uso comercial y educativo. En febrero de 2025 la empresa publicó un video en el que el PM01 da un salto mortal hacia delante.
Precio: desde ≈ 289.000 CZK (tarifa del fabricante)
Fuentes: The Robot Report – EngineAI releases PM01 humanoid robot for commercial, educational use · Wikipedie – EngineAI
| altura | 1,38 m [1] [2] |
|---|
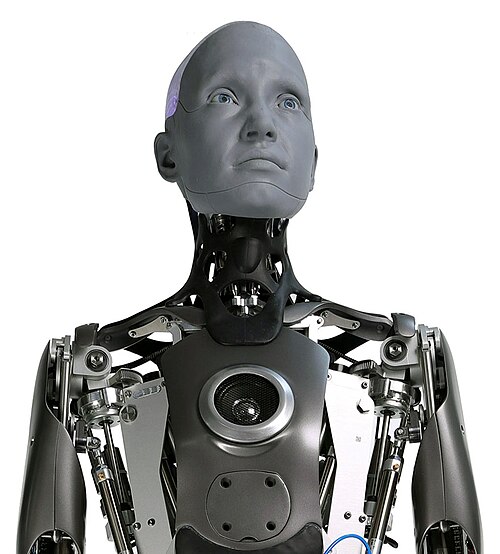
Ameca
Engineered Arts · Reino Unido · desde 2021
a la ventaAmeca es un humanoide de la empresa Engineered Arts diseñado para comunicarse con personas. Mueve los brazos, las manos y la cara; su figura completa tiene dos piernas, pero no camina por sí sola.
Precio: desde ≈ 5.454.000 CZK (estimación de los medios)
En la Historia de los robots: 2021 – El humanoide Ameca
Fuentes: Engineered Arts – Ameca, oferta y especificaciones · Engineered Arts – Ameca, specifikace generace 2.6 · Engineered Arts – historia y sede en Falmouth · Heinz Nixdorf MuseumsForum – Ameca v muzeu, 25. 7. 2025
| altura | 1,87 m [1] [2] |
|---|---|
| peso | 62 kg [1] [2] |
| grados de libertad | 61 (según el fabricante) [1] |
Figure 01
Figure AI · Estados Unidos · desde 2023
descontinuadoPrimer robot humanoide de la empresa estadounidense Figure AI, presentado en marzo de 2023, primero solo en renders, y en otoño de 2023 en su primera marcha pública. Nunca se vendió; en agosto de 2024 lo sustituyó la segunda generación, Figure 02, y más tarde Figure 03.
En la Historia de los robots: 2023 – Los primeros pasos de Figure 01
Fuentes: Figure AI (PR Newswire): Figure emerges from stealth and unveils Figure 01 (2. 3. 2023) · IEEE Spectrum: Figure Promises First General-Purpose Humanoid Robot (2. 3. 2023) · The Robot Report: Figure 01 humanoid takes first public steps · Figure AI (PR Newswire): Figure unveils Figure 02, its second-generation humanoid (6. 8. 2024) · Wikipedie: Figure AI
| altura | 1,68 m (5 ft 6 in) [1] [2] |
|---|---|
| peso | 60 kg [1] [2] [3] |
| carga útil | 20 kg [1] [2] [3] |
| autonomía de la batería | 5 h [1] [2] |
Figure 02
Figure AI · Estados Unidos · desde 2024
descontinuadoSegunda generación del humanoide de la empresa Figure AI, presentada en agosto de 2024. Trabajó once meses en la fábrica de BMW en Spartanburg y en noviembre de 2025 la empresa empezó a retirarla en favor del modelo Figure 03.
En la Historia de los robots: 2024 – Presentación de Figure 02 · 2025 – Figure 02 concluye un despliegue de 11 meses en BMW
Fuentes: PR Newswire – Figure unveils Figure 02 (nota de prensa de Figure) · Robotics 24/7 – Figure AI unveils second-generation humanoid robot Figure 02 · Figure – F.02 Contributed to the Production of 30,000 Cars at BMW · Interesting Engineering – Figure humanoid robots retire after 11 months at BMW
| altura | 1,68 m (5 ft 6 in) [1] [2] |
|---|---|
| peso | 70 kg [1] [2] |
| carga útil | 20 kg [1] [2] |
| autonomía de la batería | 5 h [1] [2] |
| velocidad | 1,2 m/s [1] [2] |
Figure 03
Figure AI · Estados Unidos · desde 2025
despliegue pilotoTercera generación del humanoide de Figure AI, presentada el 9 de octubre de 2025 y diseñada para el modelo de IA Helix, para el hogar y para la producción en serie en la planta BotQ. Hasta abril de 2026 la empresa fabricó más de 350 unidades para su propio desarrollo, la recopilación de datos y el desarrollo de usos comerciales.
En la Historia de los robots: 2026 – Figure 03 demuestra trabajo logístico en BMW
Fuentes: Figure – Introducing Figure 03 · ITmedia AI+ – Figure 03 · Figure – Ramping Figure 03 Production
| carga útil | 20 kg [1] [2] |
|---|---|
| autonomía de la batería | 5 h [1] [2] |
| altura | 5 ft 8 in (aprox. 1,73 m) (según el fabricante) [1] |
| peso | 61 kg (según el fabricante) [1] |
| velocidad | 1,2 m/s (según el fabricante) [1] |
Phantom MK-1
Foundation Future Industries · Estados Unidos · desde 2025
despliegue pilotoHumanoide de la startup de San Francisco Foundation (fundada en 2024) destinado a la industria y al ejército. Se prueba en fábricas y muelles, y en 2026 la empresa envió dos unidades a Ucrania para apoyo de reconocimiento.
Fuentes: Foundation – Phantom · NBC Bay Area · CNBC · TIME · SFGATE – primera demostración pública de Phantom, 5/2/2025 · Wikipedia – Foundation, Inc., Phantom MK-1
| altura | 1,8 m [1] [2] |
|---|---|
| peso | 80 kg (según el fabricante) [1] |
| carga útil | 40 kg (según el fabricante) [1] |
| grados de libertad | 29 (según el fabricante) [1] |
| velocidad | 1,7 m/s (según el fabricante) [1] |
Fourier GR-2
Fourier · China · desde 2024
prototipoSegunda generación del humanoide GR de la empresa Fourier, con sede en Shanghái, presentada a finales de septiembre de 2024. En comparación con el GR-1 es más alto, tiene batería extraíble y manos con 12 grados de libertad.
Fuentes: Fourier / PR Newswire – Fourier Unveils the Next-Generation Humanoid Robot GR-2 · The Robot Report – Fourier launches GR-2 humanoid, software platform · Engineering.com – Fourier Unveils Next-Generation Humanoid Robot GR-2 · Wikipedie – Fourier (company)
| altura | 1,75 m [1] [2] |
|---|---|
| peso | 63 kg [1] [2] |
| grados de libertad | 53 [1] [2] |
| carga útil | 3 kg (un brazo) [1] [2] |
| autonomía de la batería | hasta 2 h [1] [2] |
Fourier GR-3
Fourier · China · desde 2025
prototipoHumanoide de la empresa Fourier presentado en agosto de 2025 como «Care-bot» para compañía y cuidados. Tiene un recubrimiento blando y un sistema de interacción que combina vista, oído y tacto; la empresa prevé utilizarlo en residencias de mayores y centros de rehabilitación.
Fuentes: Fourier / PR Newswire – Meet GR-3: Beyond Function, Designed to Care · TechNode – Fourier Intelligence unveils the „Care-bot“ GR-3
| altura | 1,65 m [1] [2] |
|---|---|
| peso | 71 kg [1] [2] |
| carga útil | aprox. 3 kg (un brazo) (según el fabricante) [1] |
| grados de libertad | 55 [1] [2] |
| autonomía de la batería | aprox. 3 h (según el fabricante) [1] |
| velocidad | 6,1 km/h (según el fabricante) [1] |
N1 (Nexus-01)
Fourier · China · desde 2025
prototipoPlataforma de investigación bípeda abierta presentada en abril de 2025. La documentación del fabricante describe el control de todo el cuerpo, la marcha, la carrera y el desplazamiento por escaleras. N1 tiene un diseño y una documentación propios junto a la serie GR.
Fuentes: Fourier – dokumentace Nexus-01 · Global Times – historia de Fourier y lanzamiento de N1 en abril de 2025
| grados de libertad | 23 (según el fabricante) [1] |
|---|
GR-1
Fourier Intelligence · China · desde 2023
a la ventaPrimer humanoide de propósito general de la empresa Fourier Intelligence, de Shanghái, conocida por sus robots de rehabilitación y exoesqueletos. Se presentó en julio de 2023 en la World AI Conference de Shanghái y a finales de 2023 la empresa anunció una versión de serie.
Precio: desde ≈ 4.363.000 CZK (tarifa del fabricante)
Fuentes: Yicai Global – Fourier Intelligence Debuts General-Purpose Humanoid Robot · IEEE Spectrum – Video Friday: Fourier Intelligence · The Robot Report – Fourier Intelligence launches production version of GR-1
| altura | 1,65 m [1] [2] [3] |
|---|---|
| peso | 55 kg [1] [2] [3] |
| grados de libertad | 40 [1] [2] [3] |
| velocidad | 5 km/h [1] [2] [3] |
| carga útil | 50 kg [1] [2] [3] |
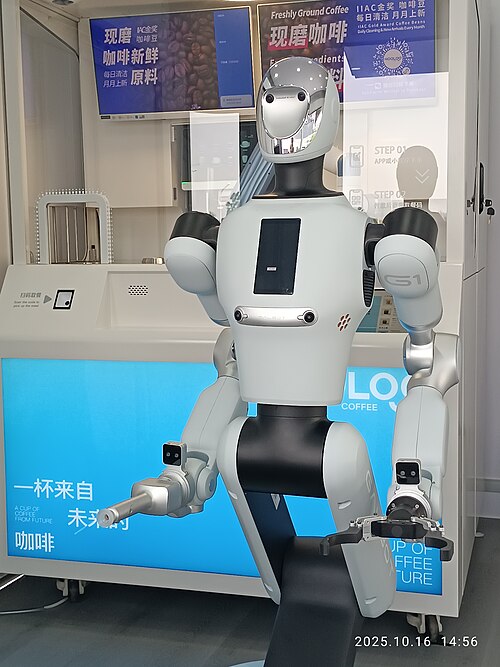
Galbot G1
Galbot (Galaxy General Robot) · China
a la ventaSemihumanoide con ruedas y dos brazos de la empresa pekinesa Galbot para tiendas, almacenes y farmacias. En marzo de 2026 empezó a atender una farmacia en Pekín y en marzo de 2026 la empresa obtuvo 2,5 mil millones de yuanes.
AEON
Hexagon Robotics · Suiza · desde 2025
despliegue pilotoHumanoide industrial con desplazamiento sobre ruedas y herramientas intercambiables para manipulación, inspección de piezas y percepción del entorno. En la planta de BMW en Leipzig realiza tareas de producción mientras se entrena para otras aplicaciones.
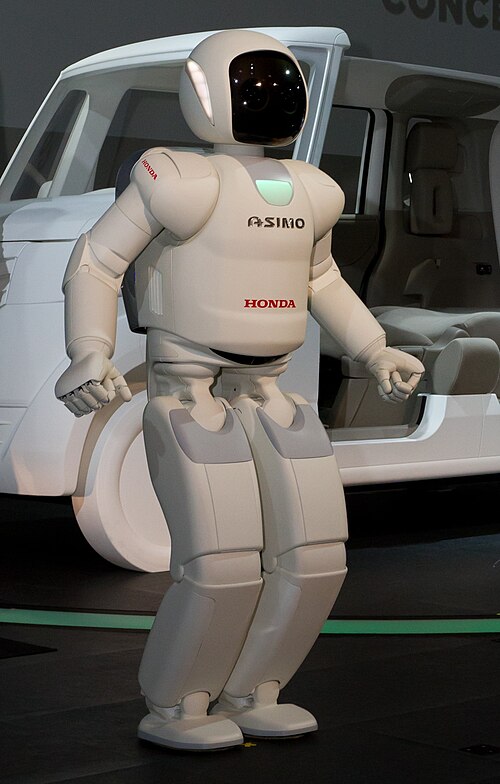
ASIMO
Honda · Japón · desde 2000
descontinuadoHumanoide bípedo de Honda, presentado en 2000 como culminación de las series E y P y mejorado poco a poco hasta la versión de 2011. Sus apariciones públicas terminaron el 31 de marzo de 2022.
En la Historia de los robots: 2000 – Honda presenta ASIMO · 2005 – El nuevo ASIMO colabora con las personas · 2011 – El nuevo ASIMO con comportamiento autónomo
Fuentes: Honda – History of robotics development · Miraikan – About the End of Demonstrations by Humanoid Robot ASIMO · SoraNews24 – ASIMO retires from performing after 22 years
| velocidad | 6 km/h (carrera, versión 2005) (según el fabricante) [1] |
|---|
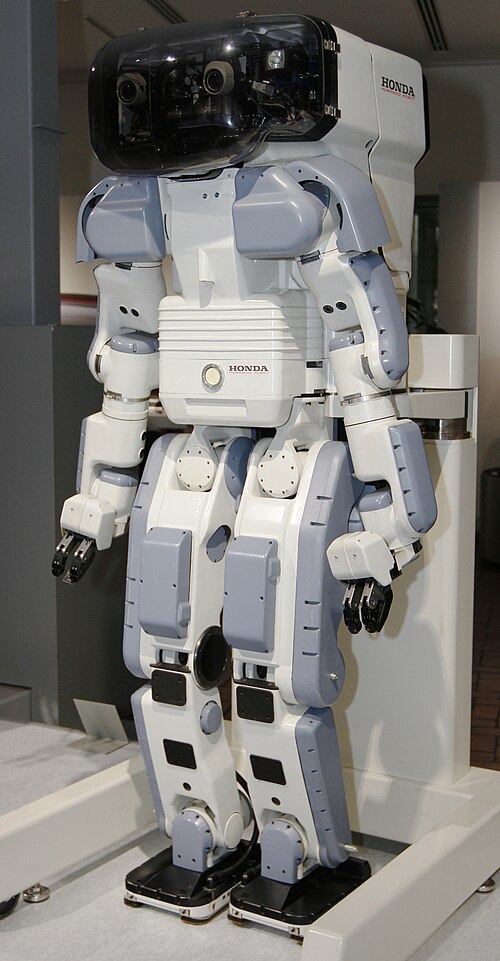
P2
Honda · Japón · desde 1996
descontinuadoPrototipo de humanoide de Honda presentado en diciembre de 1996, el primer humanoide bípedo capaz de caminar con la computadora, la batería y el control inalámbrico dentro del torso. En 2026 el IEEE lo reconoció como IEEE Milestone y se exhibe en el Honda Collection Hall.
En la Historia de los robots: 1996 – Presentación del Honda P2
Fuentes: Honda – History of robotics development · IEEE Spectrum – 30 Years Ago, Robots Learned to Walk Without Falling · Honda – Honda’s P2 Humanoid Robot (IEEE Milestone)
| peso | 210 kg [1] [2] |
|---|---|
| altura | 1,82 m (según el fabricante) [1] |
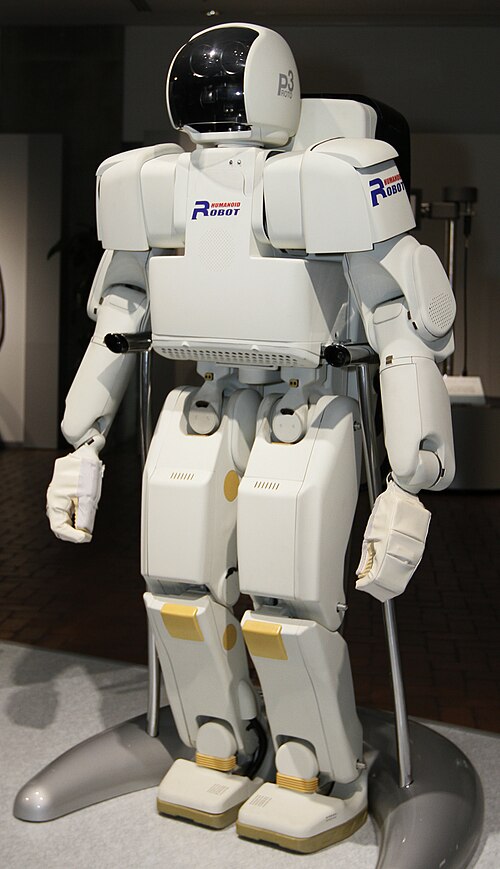
P3
Honda · Japón · desde 1997
descontinuadoSucesor más pequeño y ligero del P2, terminado en septiembre de 1997 como humanoide bípedo totalmente autónomo. Gracias a otros materiales y a un control distribuido, se acercó a un tamaño adecuado para entornos humanos y condujo al robot ASIMO.
En la Historia de los robots: 1997 – Finalización del Honda P3
| altura | 1,6 m (según el fabricante) [1] |
|---|---|
| peso | 130 kg (según el fabricante) [1] |
HMND 01 Alpha
Humanoid (SKL Robotics Ltd.) · Reino Unido · desde 2025
despliegue pilotoHumanoide con ruedas y dos brazos de la empresa londinense Humanoid, presentado en septiembre de 2025 y desarrollado en siete meses. Se usa para pruebas en almacenes, logística y tiendas; la empresa lo ofrece en la modalidad de robot como servicio.
Fuentes: Humanoid – Humanoid Unveils the UK’s First Humanoid Robot For Industrial Use · The Robot Report – U.K.-based startup Humanoid unveils HMND 01 Alpha mobile manipulator · Siemens – test HMND 01 Alpha v Erlangenu, 16. 4. 2026 · Heise – Siemens tests autonomous humanoid AI robot, 21. 4. 2026
| altura | 2,20 m [1] [2] |
|---|---|
| carga útil | 15 kg (con ambos brazos) [1] [2] |
| grados de libertad | 29 (sin efectores finales) [1] [2] |
| velocidad | 7,2 km/h [1] [2] |
Iggy Rob Home
igus · Alemania · desde 2026
a la ventaVariante de servicio del humanoide con ruedas Iggy Rob para recepción, enseñanza y transporte de objetos. Dispone de dos brazos, una pantalla para expresiones faciales sencillas y un eje lineal que amplía su alcance de trabajo.
Fuentes: igus – presentación de Iggy Rob Home, 3/6/2026 · Betriebstechnik & Instandhaltung – Iggy Rob Home
| precio | desde 55 000 EUR (anuncio de junio de 2026) (según el fabricante) [1] |
|---|---|
| carga útil | 2,5 kg por cada brazo ReBeL en la configuración básica (según el fabricante) [1] |
Iggy Rob Industrial
igus · Alemania · desde 2025
a la ventaHumanoide con ruedas y dos brazos robóticos para fabricación y logística. Se presentó originalmente como Iggy Rob y posteriormente el fabricante utiliza la denominación Industrial. Ofrece a los clientes la posibilidad de probar la aplicación antes de comprar.
Fuentes: igus – presentación de Iggy Rob, 7/5/2025 · Robotics & Automation News – Iggy Rob na automatica 2025 · igus – distinción entre Industrial y Home, 3/6/2026
| altura | aproximadamente 1,70 m (versión presentada en 2025) (según el fabricante) [1] |
|---|
ergoCub
Istituto Italiano di Tecnologia · Italia · desde 2023
prototipoHumanoide de investigación del IIT derivado de la plataforma iCub, diseñado pensando en la ergonomía para ayudar a reducir la carga física de los trabajadores en la industria y en los hospitales. Se presentó el 21 de septiembre de 2023 en Génova, en el 20.º aniversario del IIT.
Fuentes: IIT OpenTalk – A new robot for the first 20 years of IIT · ANSA – IIT celebrates 20th anniversary with worker-friendly robot
| altura | 1,5 m [1] [2] |
|---|---|
| peso | 55,7 kg [1] [2] |
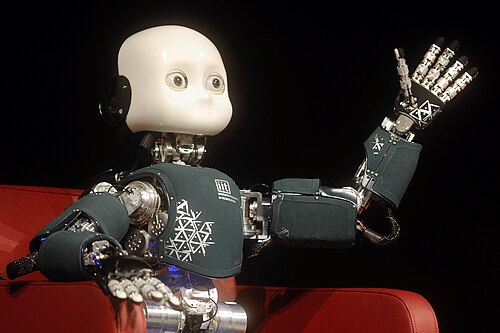
iCub
Istituto Italiano di Tecnologia · Italia
a la ventaHumanoide de investigación de código abierto del tamaño de un niño pequeño, desarrollado desde 2004 en el proyecto europeo RobotCub y después en el IIT para investigar la inteligencia artificial encarnada. Los laboratorios pueden adquirirlo al IIT pagando una tarifa.
Precio: desde ≈ 4.872.000 CZK (tarifa del fabricante)
En la Historia de los robots: 2008 – Primera versión de la plataforma abierta iCub
Fuentes: IIT – iCub History · IIT – iCub Product catalog · Metta a kol. – The iCub humanoid robot (PerMIS'08)
| grados de libertad | 53 [1] [2] |
|---|---|
| precio | aprox. 250 000 EUR (orientativo, 2026) (según el fabricante) [1] |
DRC-HUBO
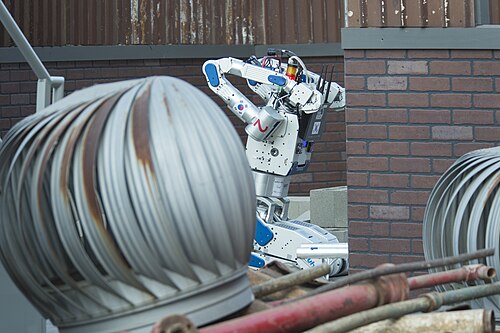
KAIST · Corea del Sur · desde 2013
prototipoHumanoide del equipo del KAIST y de su spin-off Rainbow, capaz de pasar de caminar a desplazarse sobre ruedas situadas en las rodillas. En junio de 2015 ganó la final del DARPA Robotics Challenge y, con ella, el premio de 2 millones de USD.
En la Historia de los robots: 2015 – DRC-Hubo gana la competición de DARPA
Forerunner K2 „Bumblebee“
Kepler Robotics (Shanghai Kepler Robotics Co., Ltd.) · China · desde 2024
a la ventaHumanoide industrial de la empresa Kepler, con sede en Shanghái, presentado en octubre de 2024 como la quinta generación de sus robots. La preventa empezó en la WAIC 2025 y la producción en serie en septiembre de 2025; la empresa informa de entregas a clientes y de pruebas en fábricas y logística.
Precio: desde ≈ 813.000 CZK (estimación de los medios)
Fuentes: Interesting Engineering: China's new humanoid robot boasts 52 degrees of freedom, 8-hour stamina (21. 10. 2024) · Kepler (PR Newswire): K2 "Bumblebee" moves into mass production (26. 9. 2025) · Kepler (PR Newswire): Forerunner K2 completes 8-hour livestream at WAIC 2025, pre-sales · Jiemian Global: China's humanoid robot start-ups race to scale before Tesla arrives · Kepler: Forerunner K2 (página oficial del producto)
| altura | 1,75 m [1] [2] [3] |
|---|---|
| peso | 75 kg [1] [2] |
| carga útil | 30 kg (ambos brazos), 15 kg un brazo [1] [2] [3] |
| grados de libertad | 52 (versión de desarrollo; versión básica 30) [1] [2] [3] |
| autonomía de la batería | 8 h [1] [2] |
| precio | desde 248 000 CNY (2025, configuración básica) (según el fabricante) [1] |
Kuavo
Leju Robotics · China
a la ventaHumanoide bípedo a tamaño real de Leju, de Shenzhen, vinculado al modelo Pangu de Huawei. Según el folleto de la OPV, la empresa vendió 577 unidades de la serie Kuavo en 2025, frente a 32 en 2024.
| altura | 1,66 m (según el fabricante) [1] |
|---|---|
| peso | 55 kg (según el fabricante) [1] |
| grados de libertad | 22 (sin efectores finales) (según el fabricante) [1] |
| autonomía de la batería | 1 h caminando (según el fabricante) [1] |
| velocidad | 5 km/h (carrera) (según el fabricante) [1] |
LimX Oli
LimX Dynamics · China · desde 2025
a la ventaHumanoide a tamaño real para investigación de IA encarnada, presentado el 30. 7. 2025 en versiones Lite, EDU y Super. Al principio solo se vendía en la China continental.
| altura | 1,65 m [1] [2] |
|---|---|
| grados de libertad | 31 [1] [2] |
| peso | como máximo 55 kg (con batería) (según el fabricante) [1] |
| autonomía de la batería | aprox. 1,5 h (según el fabricante) [1] |
| velocidad | 5 km/h (según el fabricante) [1] |
NAO
Maxtronics (Maxvision Technology) · Francia
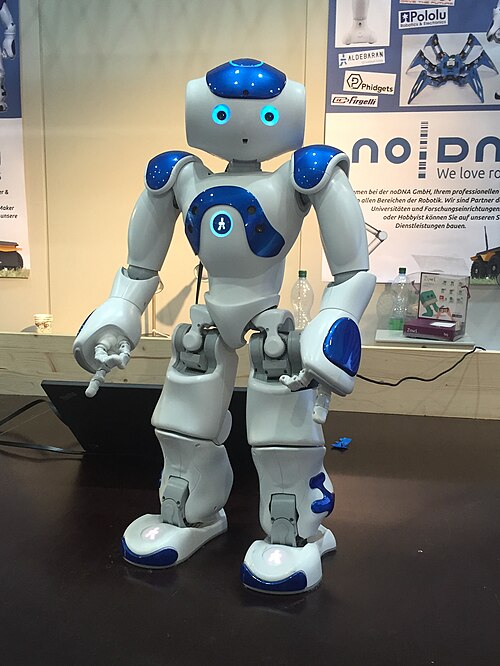
a la ventaPequeño humanoide programable creado originalmente por la empresa parisina Aldebaran, usado sobre todo en educación e investigación. Tras la liquidación de Aldebaran, la china Maxvision Technology compró sus activos en julio de 2025 y hoy NAO6 lo vende su filial francesa Maxtronics.
Precio: desde ≈ 203.000 CZK (precio del vendedor)
En la Historia de los robots: 2008 – NAO en la liga estándar de RoboCup
Fuentes: Maxtronics – Company · The Robot Report – Maxvision buys core robot assets of Aldebaran · Maxtronics – NAO6
| altura | 58 cm (según el fabricante) [1] |
|---|---|
| grados de libertad | 25 (según el fabricante) [1] |
Pepper
Maxvision Technology (aktiva Aldebaran) · China · desde 2014
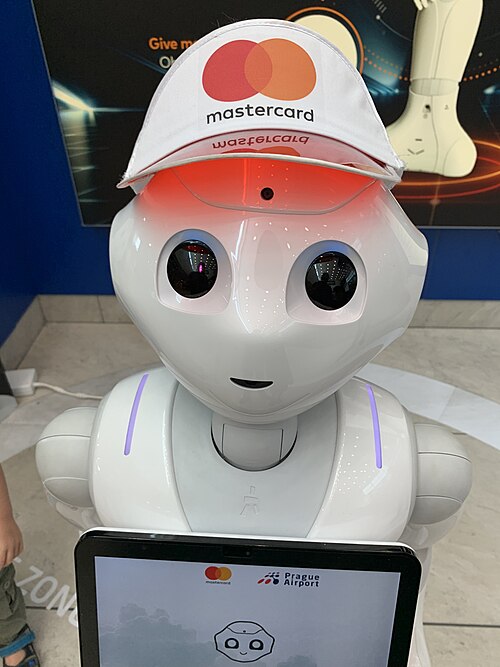
descontinuadoSemihumanoide sobre una base con ruedas, con pantalla táctil en el pecho, diseñado para comunicarse con personas y reconocer emociones. La producción se detuvo en 2020–2021 y en 2025 la empresa china Maxvision compró los derechos y los activos de la quebrada Aldebaran.
En la Historia de los robots: 2014 – Presentación del robot Pepper · 2015 – Pepper sale a la venta
Fuentes: Wikipedie – Pepper (robot) · heise online – Pepper and Nao rescued: Maxvision buys insolvent robotics company Aldebaran
| altura | 1,21 m (según el fabricante) [1] |
|---|---|
| peso | 29 kg (según el fabricante) [1] |
MenteeBot
Mentee Robotics (od 2026 součást Mobileye, „Mentee by Mobileye“) · Israel · desde 2024
prototipoHumanoide de la empresa israelí Mentee Robotics, que salió del secretismo en abril de 2024 y está destinado a almacenes, fabricación y, más adelante, hogares. En 2026 Mobileye compró la empresa; para 2026 están previstas pruebas piloto con clientes y la producción de la primera serie no llegará hasta 2027.
Fuentes: Mentee Robotics (Business Wire): Mentee Robotics Unveils MenteeBot (17. 4. 2024) · Globes: Amnon Shashua unveils MenteeBot humanoid robot · Interesting Engineering: Israel unveils house chore humanoid robot (23. 4. 2024) · The Robot Report: Mobileye to acquire Mentee Robotics for $900M (7. 1. 2026) · MenteeBot: AI First (sitio web oficial, «Mentee by Mobileye»)
| altura | 1,75 m [1] [2] |
|---|---|
| peso | 70 kg [1] [2] |
| carga útil | 25 kg [1] [2] [3] |
| velocidad | 1,5 m/s [1] [2] |
Robonaut 2
NASA · Estados Unidos · desde 2010
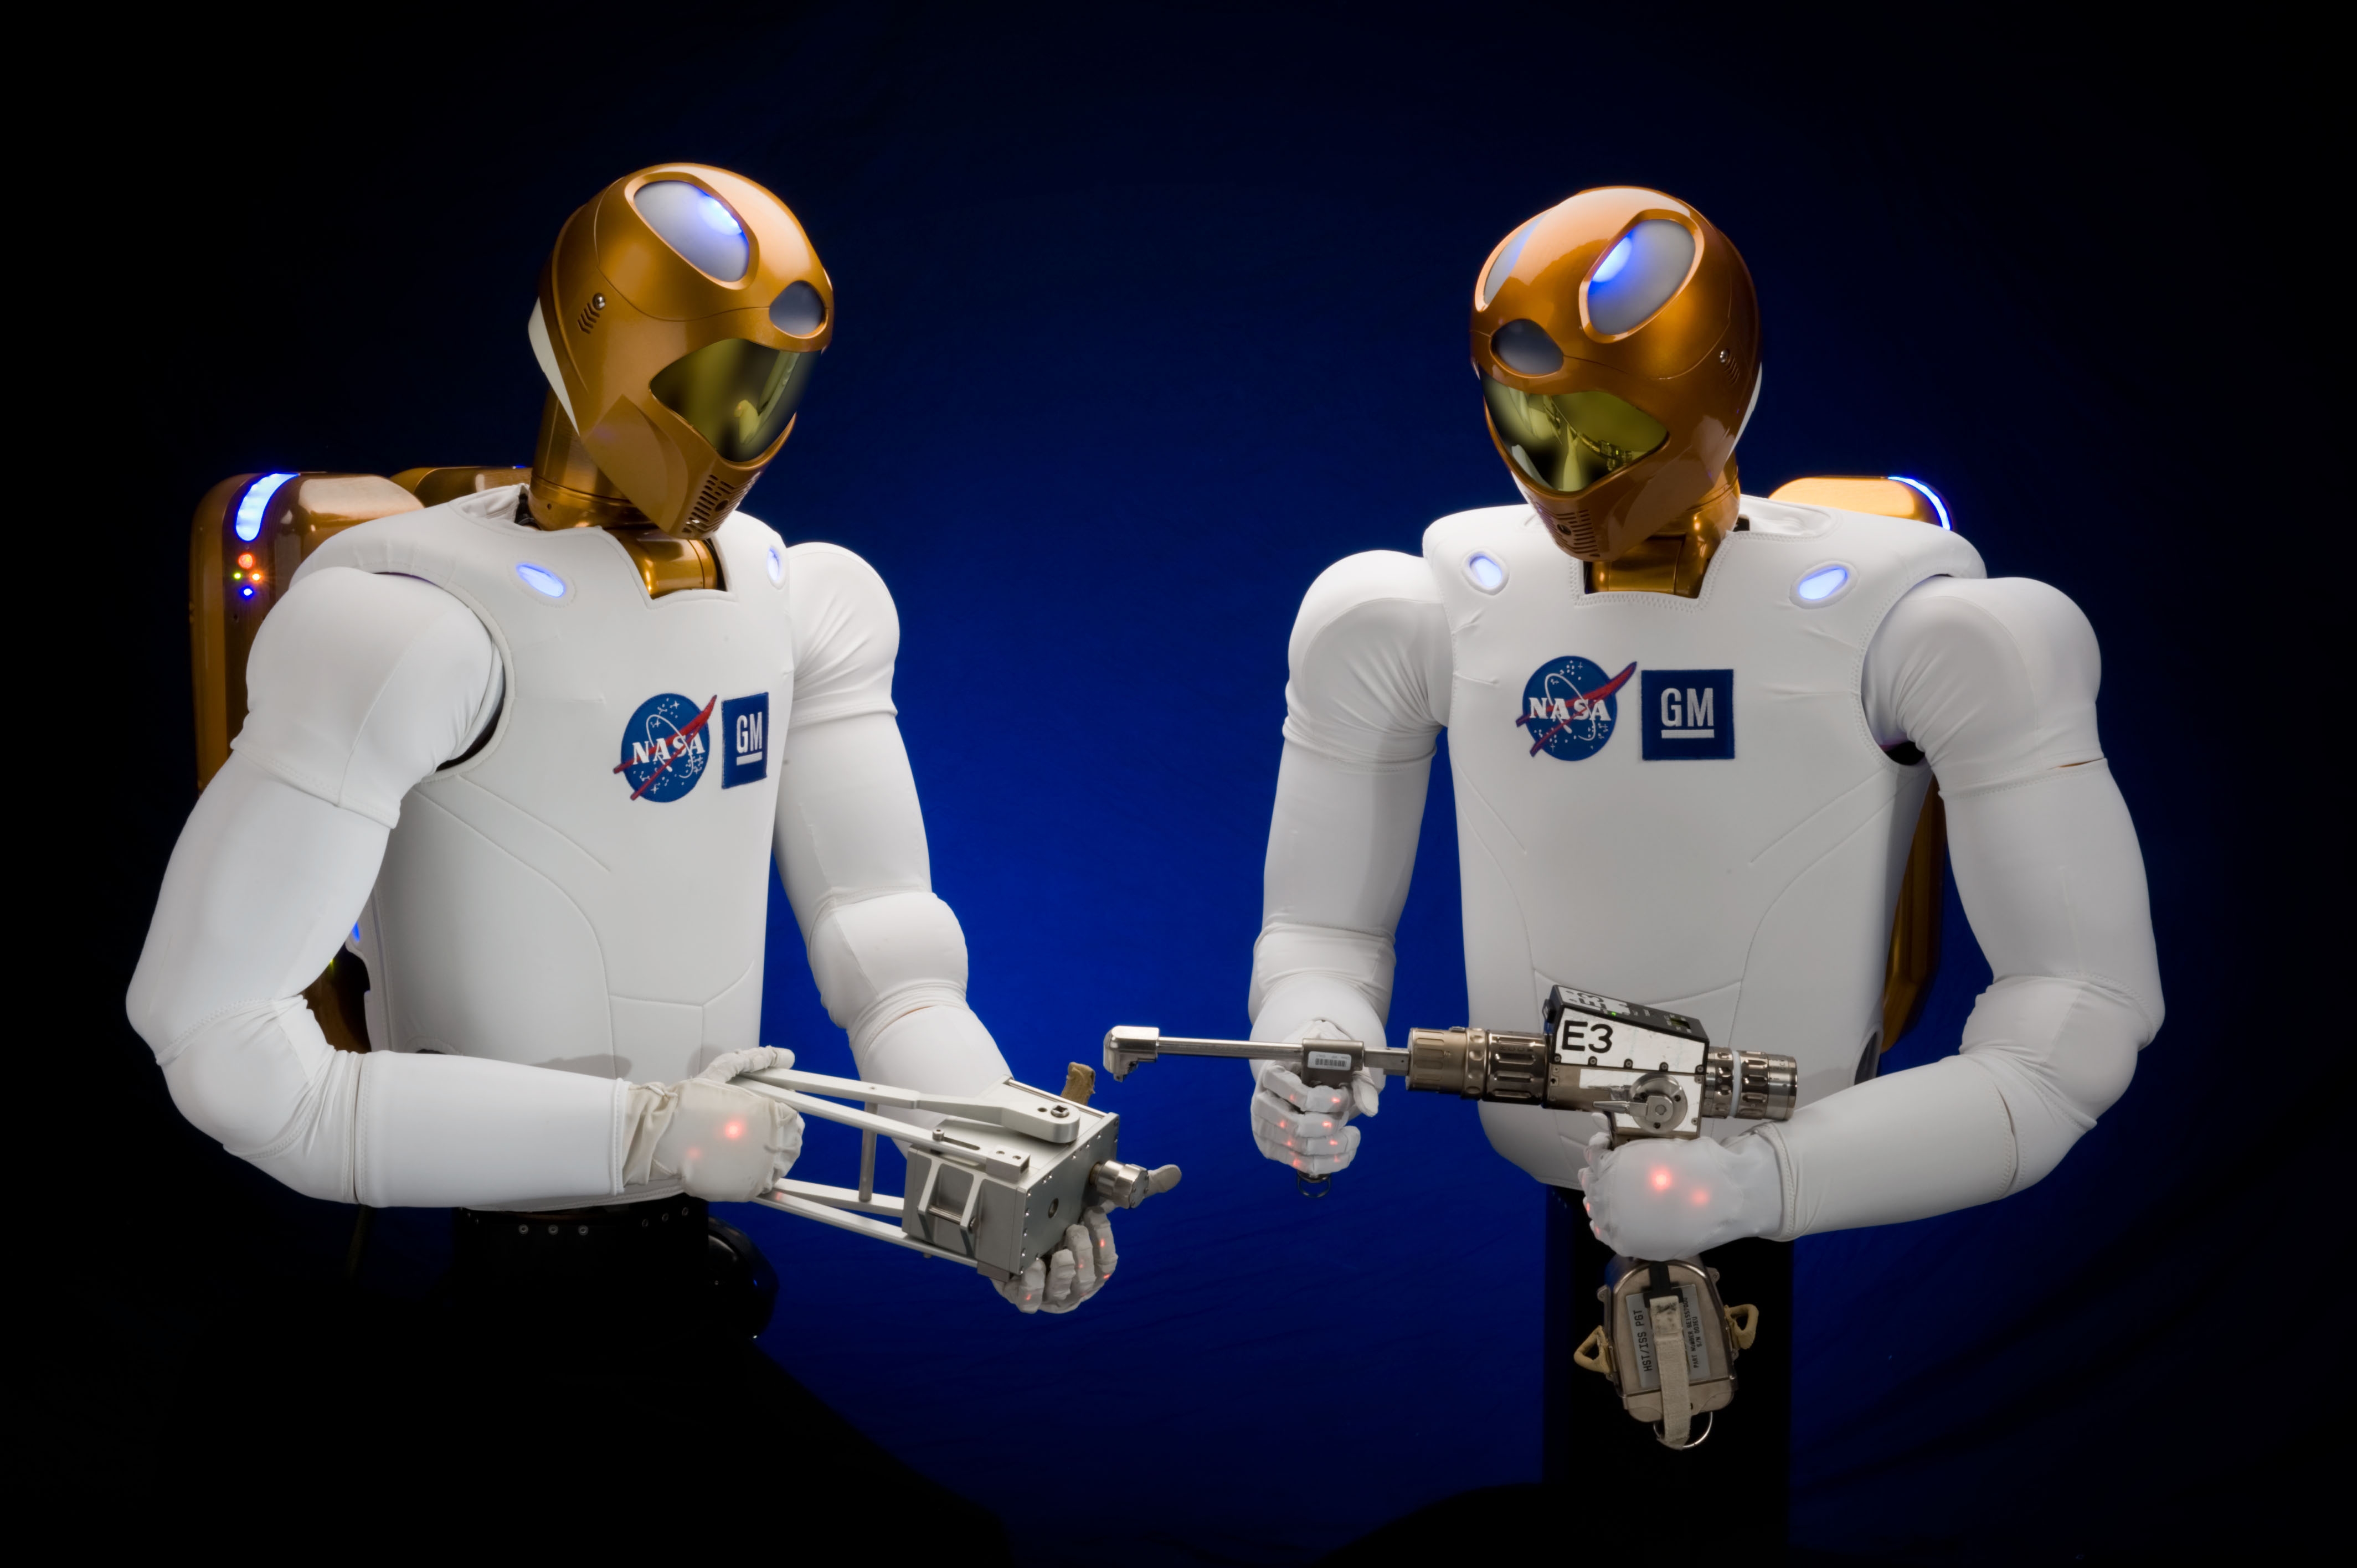
descontinuadoHumanoide diestro desarrollado por la NASA junto con General Motors que en 2011 se convirtió en el primer robot humanoide en el espacio. Trabajó en la ISS hasta 2018, cuando regresó a la Tierra por averías, y hoy se exhibe en el Udvar-Hazy Center.
En la Historia de los robots: 2010 – Presentación de Robonaut 2 · 2011 – Robonaut 2 viaja al espacio
Fuentes: NASA – NASA to Launch Human-Like Robot to Join Space Station Crew (2010) · NASA – Robonaut 2 · National Air and Space Museum – A Robot Could Be an Astronaut's Best Friend · collectSPACE – Robonaut-2 reunited with its ride into space at Smithsonian
| grados de libertad | 42 (según el fabricante) [1] |
|---|
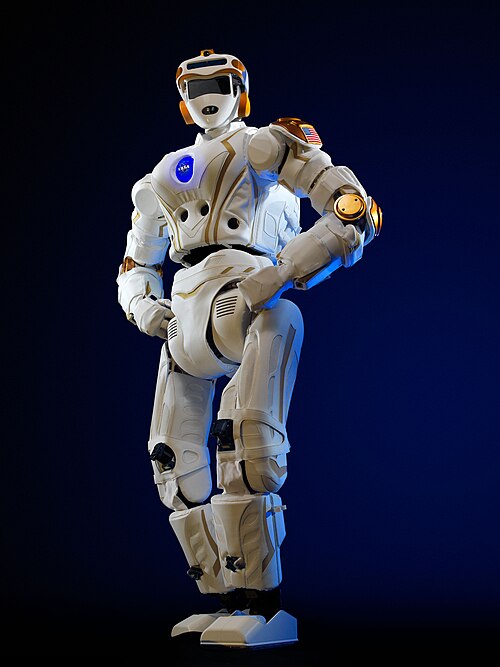
Valkyrie (R5)
NASA · Estados Unidos · desde 2013
prototipoHumanoide totalmente eléctrico del Centro Espacial Johnson de la NASA, construido para los DARPA Robotics Challenge Trials de 2013. Más tarde el equipo lo mejoró y sirve como plataforma de investigación, entre otros para el Space Robotics Challenge.
En la Historia de los robots: 2013 – Valkyrie de la NASA en la competición DARPA
| grados de libertad | 44 [1] [2] |
|---|---|
| altura | 6 ft 2 in (aprox. 1,88 m) (según el fabricante) [1] |
| peso | 300 lb (aprox. 136 kg) (según el fabricante) [1] |
NEURA 4NE1 (3. generace)
NEURA Robotics · Alemania · desde 2025
a la ventaTercera generación del humanoide 4NE1 («For Anyone») de la empresa NEURA Robotics, de Metzingen, estrenada en la feria Automatica en junio de 2025. Tiene el sensor Omnisensor, siete cámaras y un sistema de dos baterías para funcionamiento continuo.
Precio: desde ≈ 1.462.000 CZK (reserva)
Fuentes: The Robot Report – NEURA Robotics launches latest cognitive robots, Neuraverse ecosystem · Messe München / automatica – comunicado de prensa de NEURA Robotics: dritte Generation des 4NE1 · Wikipedie – Neura Robotics
| carga útil | hasta 100 kg (elevación de las articulaciones) (según el fabricante) [1] |
|---|
Bumi
Noetix Robotics · China · desde 2025
a la ventaHumanoide de consumo pequeño de la empresa de Pekín Noetix para familias y enseñanza por menos de 10 000 yuanes. El primer lote de 500 unidades se agotó en la preventa en dos días.
| altura | 0,94 m [1] [2] |
|---|---|
| precio | 9 998 CNY (2025) [1] [2] |
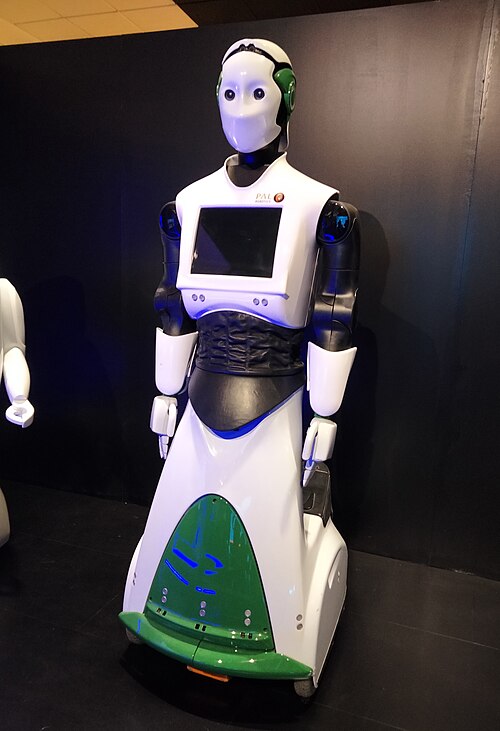
REEM
PAL Robotics · España · desde 2012
descontinuadoHumanoide de servicio de la española PAL Robotics, sobre una base con ruedas, con pantalla táctil en el torso y brazos y cabeza móviles. Estaba pensado como punto de información, como guía y para transportar objetos pequeños.
Fuentes: PAL Robotics – PAL Robotics launches new humanoid robot prototype REEM · PAL Robotics – Meet REEM, our new service robot! · Wikipedie – REEM · PAL Robotics – cronología, debut de REEM en 2012
| altura | 1,65 m (según el fabricante) [1] |
|---|---|
| grados de libertad | 22 [1] [2] |
| velocidad | 5 km/h (según el fabricante) [1] |
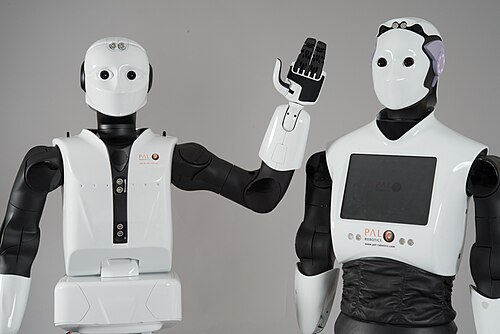
REEM-C
PAL Robotics · España · desde 2013
descontinuadoHumanoide bípedo de tamaño adulto de PAL Robotics, construido como plataforma de investigación totalmente basada en ROS. Puede caminar, subir escaleras y agarrar objetos.
Fuentes: PAL Robotics – REEM-C · ROS.org – PAL Robotics announces the REEM-C · IEEE ROBOTS Guide – REEM-C · PAL Robotics – Unplug and play with REEM-C humanoid robot!
| altura | 1,65 m [1] [2] [3] |
|---|---|
| peso | 80 kg [1] [2] |
| grados de libertad | 68 [1] [2] |
| autonomía de la batería | 3 h caminando / 6 h en reposo (según el fabricante) [1] |
| velocidad | hasta 2,5 km/h (según el fabricante) [1] |
| carga útil | 1 kg (brazo extendido) (según el fabricante) [1] |
TALOS
PAL Robotics · España · desde 2017
a la ventaHumanoide bípedo de investigación de PAL Robotics con medición del par en las articulaciones, diseñado para la marcha dinámica y el trabajo con herramientas más pesadas en la industria. Su software se basa en ROS.
| altura | 1,75 m [1] [2] |
|---|---|
| grados de libertad | 32 (según el fabricante) [1] |
| carga útil | 6 kg por brazo (extendido) (según el fabricante) [1] |
| autonomía de la batería | 1,5 h caminando / 3 h en reposo (según el fabricante) [1] |
Reachy 2
Pollen Robotics (Hugging Face) · Francia · desde 2024
a la ventaHumanoide abierto para investigación y enseñanza de la empresa de Burdeos Pollen Robotics, que Hugging Face compró en abril de 2025. Lo utilizan, entre otros, laboratorios de la Universidad de Cornell y Carnegie Mellon.
| precio | 70 000 USD (2025) [1] [2] |
|---|
RB-Y1
Rainbow Robotics · Corea del Sur · desde 2024
a la ventaManipulador humanoide de dos brazos sobre base rápida con ruedas de Rainbow Robotics, de Daejeon. La empresa lo mostró en público en marzo de 2024 en la feria SF+AW 2024 y publicó las especificaciones en abril de 2024.
| grados de libertad | 7 por brazo [1] [2] |
|---|
RP1 (ROBOTO 01)
RoboParty · China · desde 2026
prototipoPlataforma bípeda para investigación y enseñanza presentada en IROS. El proyecto publica documentación de diseño, electrónica y software de control. La demostración incluyó el mantenimiento del equilibrio ante impactos externos.
STAR1
Robot Era · China · desde 2024
prototipoHumanoide bípedo de Robot Era, surgida de la Universidad de Tsinghua en 2023. En octubre de 2024 corrió en el desierto de Gobi a hasta 3,6 m/s, aunque con calzado.
| altura | 1,71 m [1] [2] |
|---|---|
| peso | 65 kg [1] [2] |
| velocidad | 3,6 m/s [1] [2] |
Phoenix
Sanctuary AI · Canadá · desde 2023
prototipoSexta generación del humanoide de propósito general de la canadiense Sanctuary AI, controlada por el sistema Carbon y equipada con manos de 20 grados de libertad y retroalimentación táctil. En su presentación se desplazaba sobre una base con ruedas, no sobre piernas.
Fuentes: Sanctuary AI – Sanctuary AI Unveils Phoenix · IEEE Spectrum – Sanctuary’s Humanoid Robot Is for General-Purpose Autonomy · TechCrunch – Sanctuary AI’s new humanoid robot stands 5’7" and lifts 55 lb
| altura | 1,70 m [1] [2] [3] |
|---|---|
| peso | 70,3 kg [1] [2] |
| carga útil | 24,9 kg [1] [2] |
| velocidad | 4,8 km/h [1] [2] |
Dobot Atom
Shenzhen Dobot · China · desde 2025
a la ventaPrimer humanoide del fabricante de brazos colaborativos Dobot, con manos de cinco dedos y marcha con rodillas flexionadas. La preventa comenzó en marzo de 2025 y la empresa anunció la producción en serie a partir de mediados de 2025.
| altura | 1,53 m [1] [2] |
|---|---|
| peso | 62 kg [1] [2] |
| grados de libertad | 41 [1] [2] |
| precio | aprox. 199 000 CNY (2025) [1] [2] |
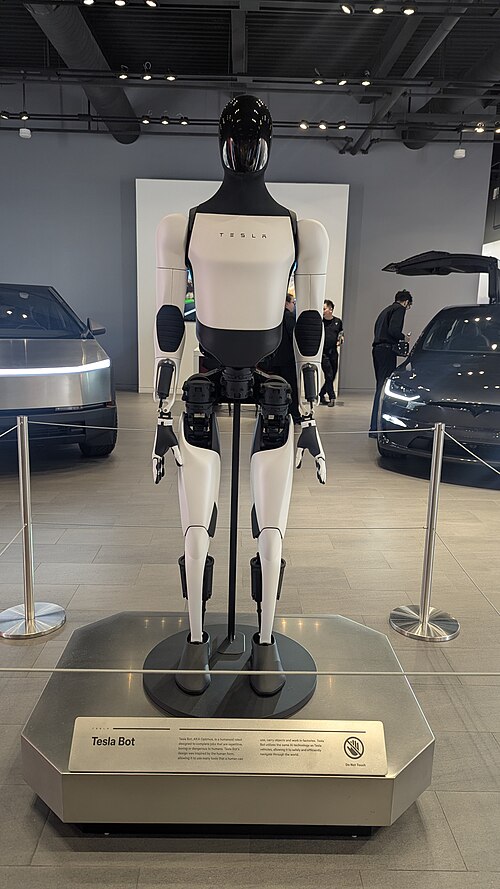
Optimus
Tesla · Estados Unidos · desde 2022
prototipoHumanoide de propósito general de Tesla, anunciado en 2021 y mostrado por primera vez como prototipo en el AI Day 2022. En octubre de 2026 comenzó en Fremont su producción inicial; Tesla prevé venderlo a otras empresas hacia finales de 2027.
En la Historia de los robots: 2026 – Tesla anuncia el inicio de la producción de Optimus en Fremont
T-HR3
Toyota · Japón · desde 2017
prototipoTercera generación del humanoide de Toyota, que un operador controla a distancia mediante el sistema Master Maneuvering System con retroalimentación de fuerza. El robot tiene 32 ejes con control de par y dos manos con diez dedos.
Fuentes: Toyota – Toyota Unveils Third Generation Humanoid Robot T-HR3 · IEEE Spectrum – Toyota Gets Back Into Humanoid Robots With New T-HR3
| peso | 75 kg [1] [2] |
|---|---|
| grados de libertad | 32 [1] [2] |
| altura | 1,54 m (según el fabricante) [1] |
UBTECH Walker S2
UBTECH Robotics · China · desde 2025
a la ventaHumanoide industrial que, según el fabricante, puede cambiar su batería por sí mismo. En noviembre de 2025 UBTECH inició la producción en serie y las entregas de los primeros cientos de unidades, y los pedidos de la serie Walker en 2025 superaron los 800 millones de yuanes.
Precio: desde ≈ 980.000 CZK (estimación de los medios)
Fuentes: UBTECH / PR Newswire – Walker S2 Begins Mass Production and Delivery · AI Business – UBTech Completes First Mass Humanoid Robot Delivery · UBTECH – Walker S2 (página oficial) · UBTECH – resultados anuales de 2025, lanzamiento de Walker S2, página 3
| carga útil | 15 kg (según el fabricante) [1] |
|---|
UWORLD U1
UBTECH Robotics · China · desde 2026
prototipoSerie de humanoides sociales de aspecto biomimético presentada en Shenzhen. Incluye el torso U1 Lite y las variantes de cuerpo completo Pro y Ultra. El fabricante la ofrece para compañía, recepción e interacción con personas.
Fuentes: UBTECH a través de PR Newswire – serie UWORLD U1 · Tom's Guide – presentación de la serie UWORLD U1
| precio | desde 119 800 CNY para la serie (precio de lanzamiento, junio de 2026) (según el fabricante) [1] |
|---|
Walker C1
UBTECH Robotics · China · desde 2026
prototipoHumanoide de cuerpo completo orientado a la comunicación y los servicios en espacios públicos. El fabricante ofrece personalización de movimientos y una interfaz SDK. El robot se presentó públicamente en la cuarta feria de cadenas de suministro CISCE.
Walker S
UBTECH Robotics · China · desde 2023
despliegue pilotoHumanoide industrial de UBTECH que apareció por primera vez el 29/12/2023, durante la salida a bolsa de Hong Kong de la empresa. En 2024 hizo prácticas en la fábrica del fabricante de automóviles NIO en control de calidad y pegado de emblemas.
Fuentes: UBTECH – As Walker S Strikes the Gong, UBTECH Robotics Becomes the First Humanoid Robot Company Listed on the HKEX · Cailian Press (STAR Market Daily) – UBTech Walker S starts an internship at a car plant · Tencent News (Keji Xingzhe) – interview with UBTech's Jiao Jichao · UBTECH – Walker S
| altura | 1,70 m [1] [2] |
|---|---|
| grados de libertad | 41 servoarticulaciones (según el fabricante) [1] |
Walker S1
UBTECH Robotics · China · desde 2024
despliegue pilotoHumanoide industrial de UBTECH, presentado oficialmente en octubre de 2024, que se formó en fábricas de BYD y Zeekr. Colabora con vehículos logísticos autónomos.
Walker X
UBTECH Robotics · China · desde 2021
a la ventaHumanoide de servicio bípedo de UBTECH presentado en 2021, con 41 servoarticulaciones y dedos en las manos. Mostró cómo subía escaleras, jugaba al ajedrez y coordinaba mano y ojo.
Precio: desde ≈ 3.247.000 CZK (precio del vendedor)
Fuentes: Inceptive Mind – UBTECH Robotics unveils its new intelligent humanoid service robot · Tencent News (Keji Xingzhe) – interview with UBTech's Jiao Jichao · Robot-China.com (via People's Daily Online) – 41 domestically made joints for a robot · UBTECH – Walker X
| altura | 1,30 m [1] [2] [3] |
|---|---|
| peso | 63 kg [1] [2] [3] |
| grados de libertad | 41 servoarticulaciones [1] [2] [3] |
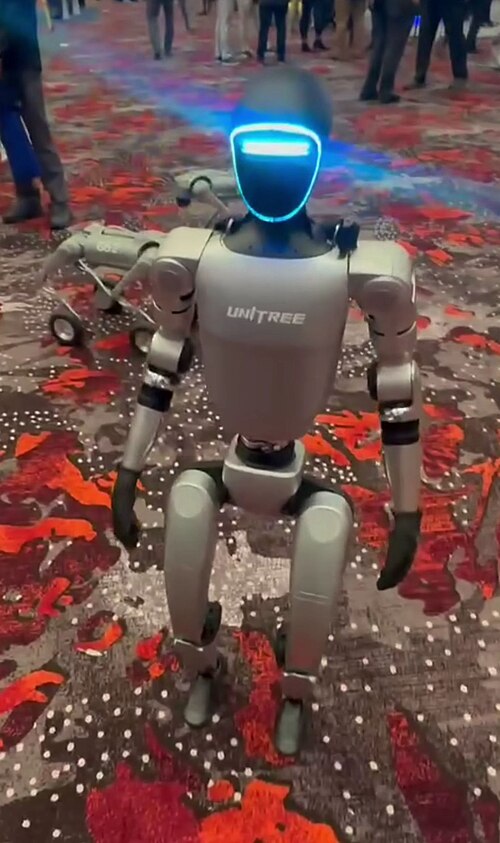
G1
Unitree Robotics · China · desde 2024
a la ventaHumanoide compacto de Hangzhou que desde 2024 se vende sobre todo para investigación y docencia a un precio de unos 16 000 USD. En la versión EDU tiene hasta 43 grados de libertad.
Precio: desde ≈ 294.000 CZK (tarifa del fabricante)
En la Historia de los robots: 2024 – Unitree presenta el G1
Fuentes: Ars Technica – You can now buy a 4-foot-tall humanoid robot for $16K · Unitree Robotics – G1 · Wikipedie – Unitree Robotics
| altura | 1,32 m (según el fabricante) [1] |
|---|---|
| peso | aprox. 35 kg (según el fabricante) [1] |
| carga útil | aprox. 2 kg (brazo; EDU aprox. 3 kg) (según el fabricante) [1] |
| grados de libertad | 23 (según el fabricante) [1] |
| autonomía de la batería | aprox. 2 h (según el fabricante) [1] |
| precio | aprox. 16 000 USD (2024) [1] [2] |
H1
Unitree Robotics · China · desde 2023
a la ventaPrimer humanoide de tamaño completo de Unitree, presentado en agosto de 2023, con motores articulares M107 de diseño propio. El fabricante indica una velocidad de desplazamiento de 3,3 m/s.
Precio: desde ≈ 1.963.000 CZK (tarifa del fabricante)
En la Historia de los robots: 2023 – Unitree presenta el H1
Fuentes: The Robot Report – Unitree teases new H1 humanoid robot · Caiwen News – Unitree unveils its first humanoid robot · Unitree Robotics – H1
| altura | 1,80 m [1] [2] |
|---|---|
| peso | 47 kg [1] [2] |
| velocidad | 3,3 m/s (según el fabricante) [1] |
H2 Plus
Unitree Robotics · China · desde 2026
prototipoUna variante de investigación del humanoide H2 combina el cuerpo de Unitree, manos táctiles de cinco dedos de Sharpa y una plataforma informática de NVIDIA. La configuración de referencia está destinada al desarrollo y la validación de habilidades robóticas.
Fuentes: Unitree a través de PR Newswire – H2 Plus, 1/6/2026 · WIRED – plataforma de investigación H2 Plus
| grados de libertad | 75 incluidas ambas manos Sharpa Wave (según el fabricante) [1] |
|---|
H2-X
Unitree Robotics · China · desde 2026
prototipoHumanoide bípedo mostrado en un vídeo con movimientos de combate y escenas de protección de una persona. La exhibición pública de octubre de 2026 documenta una demostración de desarrollo cuyo uso previsto en seguridad describe el fabricante.
Unitree H2
Unitree Robotics · China · desde 2025
a la ventaHumanoide de tamaño completo de la empresa Unitree presentado en octubre de 2025, hasta ahora su robot más alto. Tiene una cabeza biónica con rasgos faciales y el fabricante lo ofrece a un precio fijo.
Precio: desde ≈ 652.000 CZK (tarifa del fabricante)
Fuentes: TechNode – Unitree unveils H2 humanoid robot · South China Morning Post – Unitree Robotics unveils next-gen humanoid · Unitree – H2 (página oficial)
| altura | 1,80 m [1] [2] |
|---|---|
| peso | 70 kg [1] [2] |
| grados de libertad | 31 [1] [2] |
| autonomía de la batería | aprox. 3 h (según el fabricante) [1] |
| precio | 29 900 USD (2026) (según el fabricante) [1] |
Unitree R1
Unitree Robotics · China · desde 2025
a la ventaHumanoide ligero y económico de la empresa Unitree lanzado el 25 de julio de 2025 con un precio desde 39 900 yuanes. Tiene un modelo de lenguaje multimodal para voz e imagen y está destinado sobre todo a desarrolladores y a la enseñanza.
Precio: desde ≈ 107.000 CZK (tarifa del fabricante)
Fuentes: Shanghai Metals Market – Unitree releases its third humanoid robot, Unitree R1 · Unitree – R1 (página oficial) · TechNode – Unitree unveils H2 humanoid robot
| altura | 1,23 m (según el fabricante) [1] |
|---|---|
| peso | aprox. 29 kg (según el fabricante) [1] |
| grados de libertad | 26 (según el fabricante) [1] |
| precio | desde 5 900 USD (2026) (según el fabricante) [1] |
WABOT-1
Waseda University · Japón · desde 1973
descontinuadoHumanoide de la universidad japonesa Waseda, terminado en 1973 bajo la dirección del profesor Ichiro Kato y considerado el primer robot humanoide de tamaño completo. Podía caminar sobre dos piernas, agarrar un objeto con las manos y hablar japonés de forma sencilla.
En la Historia de los robots: 1973 – El humanoide WABOT-1
Isaac 1
Weave Robotics · Estados Unidos · desde 2026
prototipoRobot doméstico con ruedas, cabeza, torso de altura ajustable y dos brazos. Está destinado a manipular ropa y recoger objetos. El fabricante acepta reservas y prevé asistencia remota para las tareas difíciles.
Fuentes: Weave Robotics – Isaac 1, especificaciones y reservas · TechRadar – presentación de Isaac 1, 2/7/2026
| precio | Precio anunciado de 7 999 USD o suscripción de 449 USD al mes (según el fabricante) [1] |
|---|---|
| autonomía de la batería | 8 horas según el fabricante (según el fabricante) [1] |
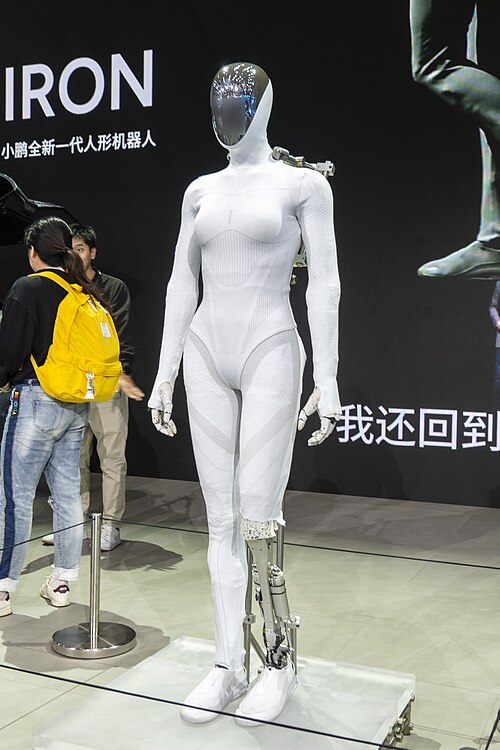
IRON
XPENG · China · desde 2024
despliegue pilotoHumanoide del fabricante chino de automóviles XPENG, presentado en el AI Day de noviembre de 2024 y puesto en servicio en su fábrica de Cantón. En septiembre de 2026 XPENG puso en marcha una línea de producción para la nueva generación y quiere iniciar la producción en serie antes de finales de 2026.
En la Historia de los robots: 2026 – IRON sale de la nueva línea de producción de XPeng
Fuentes: XPENG – XPENG AI Day 2024 (nota de prensa) · Pandaily – XPeng Iron L3 Humanoid Robot Will Be Mass-Produced Next Year · Sina Tech (IT Home) – Xpeng AI robot Iron debuts · XPENG – XPENG IRON Humanoid Robot Now Walks Off the Production Line
| altura | 1,78 m [1] [2] |
|---|---|
| peso | 70 kg [1] [2] |
| grados de libertad | 62 activos (1.ª generación) [1] [2] |
| grados de libertad | 76 (nueva generación, 21 en cada mano) (según el fabricante) [1] |
Comparación de robots
Datos del catálogo uno al lado del otro; las fuentes están en las fichas y los detalles de los robots. El enlace a esta página se puede compartir.
Curiosidades y récords
Calculado a partir de los datos verificados del catálogo y de la Historia de los robots. Haga clic en un robot para ver las fuentes.
hasta 100 kg(elevación de las articulaciones)Mayor carga útilNEURA 4NE1 (3. generace) (NEURA Robotics)según el fabricante
8 hMayor autonomía de bateríaForerunner K2 „Bumblebee“ (Kepler Robotics (Shanghai Kepler Robotics Co., Ltd.))
1206Hito más antiguo de la Historia de los robotsEl Libro del conocimiento de los ingeniosos dispositivos mecánicos de al-Jazari
27 de 78robots del catálogo están a la venta
ChinaPaís con más robots en el catálogo (35)
UBTECH RoboticsEmpresa con más robots en el catálogo (6)
Glosario de términos
- Accionamiento cuasi directoquasi-direct drive
Accionamiento que combina un motor con un reductor de baja relación de transmisión. Permite reaccionar rápidamente al contacto con el entorno y facilita el control de la fuerza, pero requiere un motor capaz de aportar suficiente par.
- Accionamiento hidráulicohydraulic actuation
Accionamiento que transmite la energía mediante un líquido a presión a cilindros o motores hidráulicos. Puede desarrollar una gran fuerza, pero también requiere una fuente de presión, conducciones y juntas.
- Actuadoractuator
Dispositivo que transforma la energía suministrada en movimiento o fuerza. En un robot, por ejemplo, flexiona una articulación o abre una pinza.
- Aprendizaje por imitaciónimitation learning
Método en el que el robot aprende a partir de demostraciones de cómo realizar correctamente una tarea. Las demostraciones pueden proceder, por ejemplo, de la teleoperación y sirven para aprender un procedimiento para situaciones similares.
- Aprendizaje por refuerzoreinforcement learning
Método en el que un sistema aprende a elegir acciones según las recompensas que obtiene por sus resultados. Así, un robot puede aprender poco a poco a caminar o a manipular objetos en simulación probando distintos procedimientos.
- Autonomíaautonomy
Capacidad de un robot para realizar tareas sin control continuo por parte de una persona. Su alcance depende de la tarea y del entorno; caminar de forma autónoma no significa todavía realizar todo el trabajo de forma autónoma.
- Autonomía de la bateríabattery runtime
Tiempo durante el cual el robot puede trabajar con una sola carga. Depende de la capacidad de la batería y del consumo en cada actividad concreta, por ejemplo al caminar, al transportar carga o al esperar.
- Cámara de profundidaddepth camera
Cámara que, además de la imagen o en lugar de ella, proporciona la distancia de cada parte de la escena. Gracias a ella el robot estima la forma y la posición de los objetos y reconoce obstáculos en el espacio.
- Control end-to-endend-to-end control
Enfoque en el que un modelo aprende a convertir las entradas, por ejemplo la imagen y la indicación de la tarea, en acciones de salida como un todo. La salida pueden ser objetivos de movimiento que luego procesa el control de los motores.
- Control predictivo basado en modelo (MPC)model predictive control (MPC)
Control que usa un modelo para predecir el movimiento en un futuro cercano y busca acciones adecuadas teniendo en cuenta los objetivos y las restricciones. Recalcula el plan continuamente con nuevas mediciones, por ejemplo al equilibrar un robot.
- Despliegue pilotopilot deployment
Uso de prueba limitado de un robot en una operación real. Sirve para comprobar su utilidad, fiabilidad y seguridad antes de una posible ampliación.
- Efector finalend effector
Parte de trabajo situada en el extremo de un brazo robótico que actúa directamente sobre el entorno. Puede ser, por ejemplo, una pinza, una mano robótica o una herramienta para una actividad concreta.
- Encoderencoder
Sensor que convierte la posición o el cambio de posición en una señal eléctrica. En una articulación robótica ayuda a conocer el giro y proporciona retroalimentación para controlar el movimiento con precisión.
- Equilibrio dinámicodynamic balance
Mantenimiento de la estabilidad durante el movimiento mediante cambios continuos de postura, de fuerzas y de pisadas. Así el robot puede dar un paso o resistir una perturbación aunque en alguna posición instantánea no podría quedarse quieto de pie.
- Gemelo digitaldigital twin
Modelo digital de una máquina o un puesto de trabajo concretos, conectado con datos de su funcionamiento real. Ayuda a supervisar el estado del equipo, probar cambios y estimar sus efectos.
- Grado de libertaddegree of freedom (DOF)
Una forma independiente en que puede moverse un cuerpo o un mecanismo, por ejemplo, el giro alrededor de un eje. El número de grados de libertad indica cuántas coordenadas independientes se necesitan para describir su posición.
- Lidarlight detection and ranging (lidar)
Sensor que mide la distancia a las superficies cercanas mediante luz láser. A partir de muchas mediciones crea una vista espacial que el robot utiliza para orientarse y evitar obstáculos.
- Mano robóticarobotic hand
En los humanoides, parte situada en el extremo del brazo destinada a agarrar y manipular objetos, a menudo equipada con dedos móviles. Sus capacidades dependen del diseño, de los sensores y del modo de control.
- Marcha bípedabipedal locomotion
Marcha sobre dos piernas en la que el robot alterna el apoyo y transfiere el peso de un pie a otro. Requiere coordinar los movimientos de las articulaciones y mantener el equilibrio de forma continua.
- Modelo fundacional para robóticarobotics foundation model
Modelo de inteligencia artificial preentrenado con una amplia variedad de datos y tareas, que puede adaptarse después a distintas actividades robóticas. Proporciona una base común de habilidades, pero no garantiza que pueda resolver cualquier tarea.
- Modelo VLA (visión-lenguaje-acción)vision-language-action model
Modelo de inteligencia artificial que conecta entradas visuales, instrucciones en lenguaje y acciones del robot. Por ejemplo, a partir de la imagen de una mesa y una indicación verbal puede proponer los movimientos necesarios para agarrar un objeto.
- Norma de seguridadsafety standard
Documento que establece requisitos o procedimientos para limitar los riesgos en el diseño y el uso de equipos. En los robots ayuda a abordar, por ejemplo, el contacto peligroso con las personas; cumplir la norma no garantiza por sí solo la seguridad en todas las situaciones.
- Par (torque)torque
Magnitud que expresa el efecto de giro de una fuerza alrededor de un eje. Depende de la magnitud de la fuerza y de la longitud de su brazo; en una articulación robótica determina con qué fuerza actúa el accionamiento contra la carga.
- Punto de momento cero (ZMP)zero moment point (ZMP)
Punto del plano del suelo respecto al cual el momento de vuelco resultante de las fuerzas que actúan sobre el robot es nulo. Al caminar sobre una superficie plana, ayuda al control a planificar el movimiento para que el robot mantenga el apoyo de los pies.
- Reductor armónicostrain wave gearing
Reductor en el que un engranaje flexible se deforma de forma controlada y engrana con una corona dentada rígida. Permite una gran reducción de velocidad en poco espacio y un movimiento preciso de las articulaciones robóticas.
- Reductor planetarioplanetary gearbox
Reductor con un engranaje central alrededor del cual giran engranajes más pequeños dentro de una corona dentada. En los accionamientos robóticos puede reducir la velocidad del motor y aumentar el par disponible.
- Robot colaborativocollaborative robot
Robot diseñado para colaborar con una persona en un espacio de trabajo compartido. Su funcionamiento seguro depende también de la herramienta, de la tarea y de la evaluación de riesgos de todo el puesto de trabajo.
- Robot como servicio (RaaS)robot as a service (RaaS)
Forma de ofrecer un robot en la que el cliente paga por su uso o por el trabajo realizado en lugar de comprarlo directamente. El servicio también puede incluir mantenimiento, software y soporte operativo.
- Sensor de fuerzaforce sensor
Sensor que mide la fuerza aplicada. El robot puede usarlo, por ejemplo, para controlar la presión de contacto durante la manipulación; los sensores combinados de fuerza y par también miden los efectos de giro de las fuerzas.
- Sensor táctiltactile sensor
Sensor de contacto que detecta el contacto y, según el modelo, también la presión o las fuerzas de cizallamiento. En una mano robótica ayuda a ajustar el agarre para que el objeto no se resbale ni se dañe.
- Servomotorservomotor
Motor que se usa con un sensor y un regulador que compara el estado deseado con el real y ajusta el accionamiento. Gracias a esta retroalimentación se puede controlar con precisión, por ejemplo, la posición o la velocidad de una articulación.
- Simuladorsimulator
Programa que imita al robot, su entorno y la interacción entre ambos. Permite probar el control y enseñar habilidades sin desgastar la máquina real, pero los resultados deben verificarse en la realidad.
- Teleoperaciónteleoperation
Control de un robot a distancia por parte de una persona mediante mandos o captura de movimientos. El operador recibe información, por ejemplo, de las cámaras del robot y, a partir de ella, dirige su actividad.
- Transferencia de la simulación a la realidad (sim-to-real)sim-to-real transfer
Transferencia de una habilidad o de un procedimiento de control desde un entorno virtual a un robot real. Hay que resolver las diferencias entre el modelo y la realidad, por ejemplo en la fricción, las mediciones o la respuesta de los motores.
- Unidad de medición inercial (IMU)inertial measurement unit (IMU)
Conjunto de sensores que mide la aceleración y la velocidad angular, es decir, la rapidez con que gira un cuerpo. A partir de estos datos, el control estima la inclinación y los cambios de movimiento del robot, lo que ayuda a mantener el equilibrio.