Historia de los robots › El brazo tentáculo de Minsky

hacia 1968

El brazo tentáculo de Minsky

Estados Unidos · Robótica

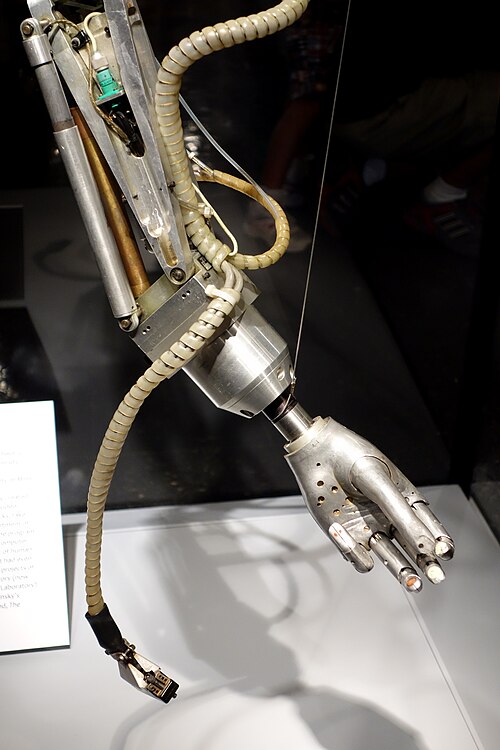
Hacia 1968, Marvin Minsky desarrolló en el MIT un brazo hidráulico de doce articulaciones que se movía como el tentáculo de un pulpo y podía extenderse rodeando obstáculos. Lo controlaba una computadora DEC PDP-6. [1][2][3][4]

Fuentes
  1. Computer History Museum: Timeline 1968 – Minsky's Tentacle Arm
  2. Computer History Museum: Minsky tentacle arm (CHM Revolution)
  3. MIT CSAIL: Early Artificial Intelligence Projects (AI Films)
  4. Moran, M. E.: Evolution of robotic arms (Journal of Robotic Surgery, PMC)

Ver en la línea de tiempo →

El brazo tentáculo de Minsky
Daderot · CC0 · fuente