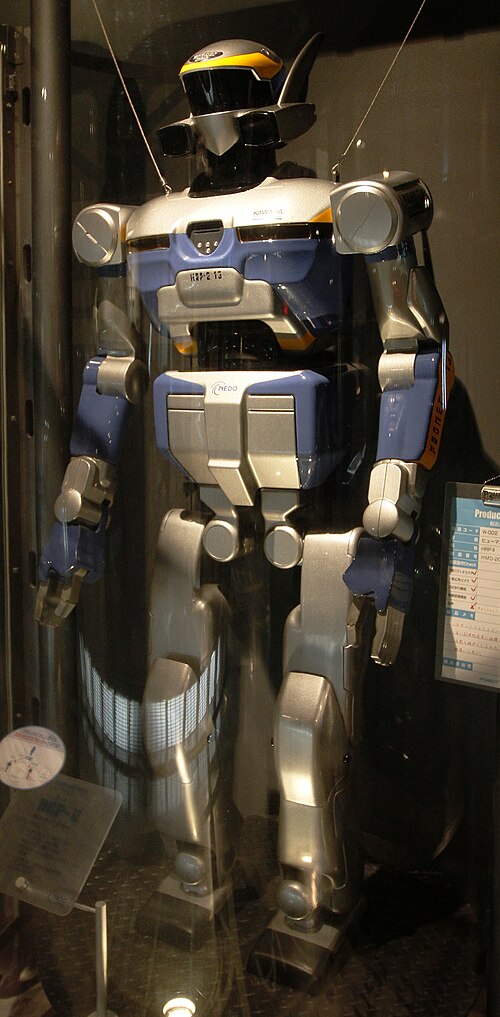
HRP-2
AIST / Kawada Industries · Japonia · zaprezentowany w 2002
prototyp
HRP-2 to badawczy humanoid opracowany wspólnie przez AIST i Kawada Industries. Potrafi chodzić na dwóch nogach i wstać z ziemi po upadku.
Zastosowanie
Dane
| wysokość | 1,54 m [1] [2] |
|---|---|
| masa | 58 kg [1] [2] |
| stopnie swobody | 30 [1] [2] |
Źródła
- IEEE Robots Guide – HRP-2
- AIST – ogłoszenie HRP-5P i historia serii, 27. 9. 2018
- Kawada Robotics – platformy badawcze HRP-2, HRP-3 i HRP-4
W Historii robotów